Роботизированные сварочные системы
Все уроки
Органы управления пульта: оси J1–J6, смена системы координат, ускоренное и медленное перемещение. Калибровка центра инструмента (TCP) по калибровочному штифту и трёхгранной пирамидке: опорная точка, восемь положений, расчёт и проверка результата. Калибровка считается принятой при значении меньше 1,5 и отклонении штифта от вершины не более 2 мм.
Настройка станции очистки ствола и обрезки проволоки: безопасная точка примерно в 20 см над станцией, положение очистки сопла и положение обрезки проволоки. Интервал работы станции по фактическим условиям, обычно 15 минут. Проверка — пользовательский процесс «чистить пистолет и резать проволоку».
Калибровка сборочной матрицы внешней линейной оси по двум точкам: совмещение штифта с вершиной пирамидки, перемещение оси GX более чем на 50 см и повторное совмещение. Проверка — пробежка в нулевом пространстве: при перемещении GX штифт не должен смещаться относительно пирамидки.
Автоматическая калибровка системы «рука-глаз». Рекомендуемая область в виртуальной сцене, разворот пятой оси так, чтобы оптическая ось малой камеры смотрела перпендикулярно столу, установка пирамидки под штифтом. Запуск калибровки, остановка через 1–2 минуты и сохранение параметров по оценке результата.
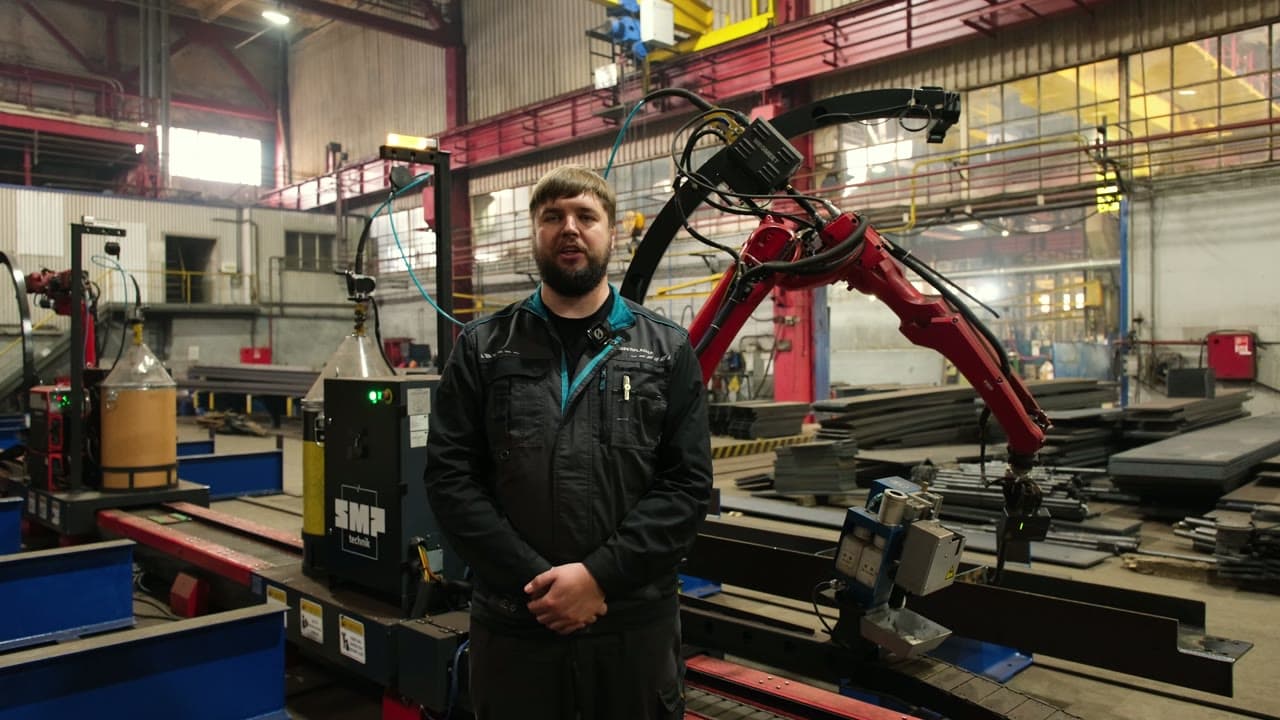
Полный цикл работы на роботизированном сварочном комплексе TW-7NTG-12: безопасность и состав комплекса, предсменная проверка, включение, пульт WKB, возврат оси в ноль, проект CypWeld, установка заготовки, сканирование и обратное моделирование, малая камера, траектория и швы, пробный прогон, параметры сварки, аварии, выключение и обслуживание.
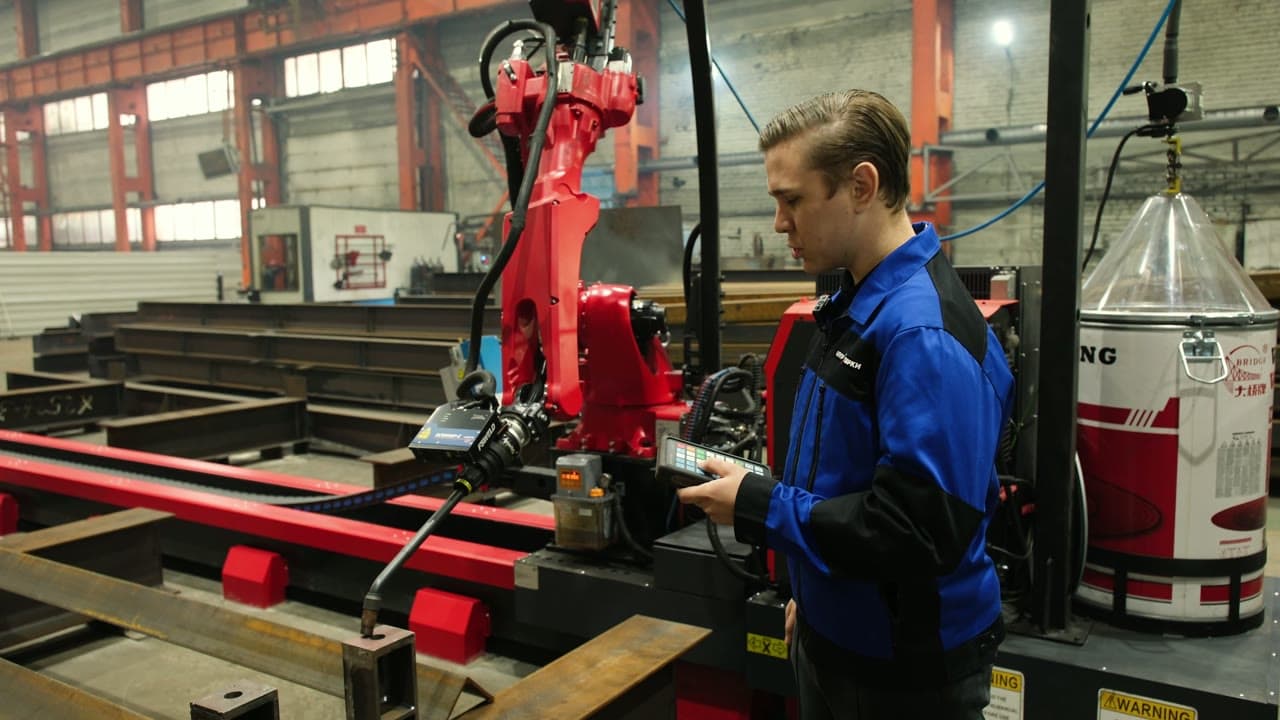
Как понять, что робот столкнулся с деталью, и как вернуть его в работу: красный сигнал, тревога активного входа обнаружения столкновения, кнопка «Снять тревогу», отвод робота и продолжение работы.
Определение плоскости рабочего стола относительно горизонта по трём точкам касания штифтом; точки не должны лежать на одной прямой. Расчёт верхней поверхности, сохранение и последующая подгонка стола по оси Z в программе минимальным перемещением.
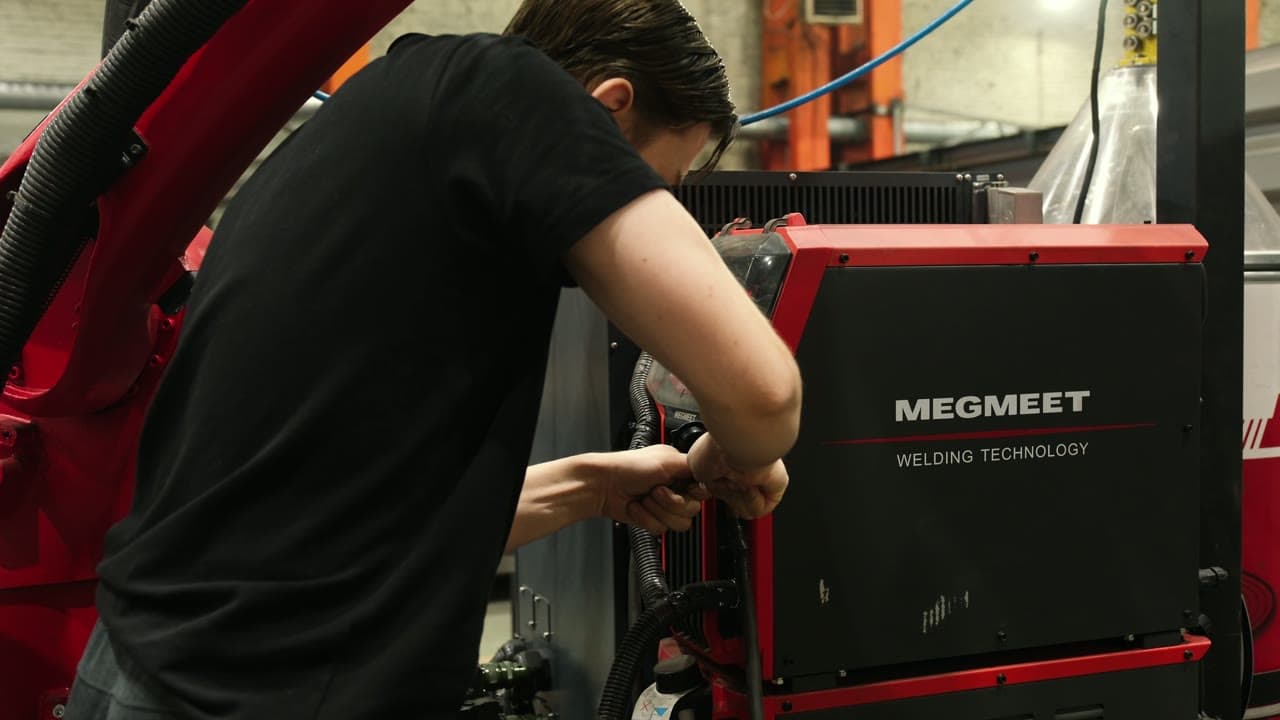
Как найти плохой контакт в силовой сварочной цепи: замер падения напряжения на каждом соединении во время сварки, сравнение нагрева, проверка контакта и момента затяжки по документации производителя.
Полностью автоматическая калибровка большой камеры по двум пластинам 300 × 300 мм: разница высот не менее 300 мм, расстояние между пластинами не менее 500 мм, зона 3 м свободна. Запись точек обучения по центрам пластин, вывод камеры между ними, запись положения и запуск калибровки с оценкой результата.
Замер времени реакции робота на внешнее управление. Вывод робота в нулевое положение, измерение задержки в интерфейсе и перенос полученного значения в технологические параметры — глобальный параметр «задержка фазы выборки».
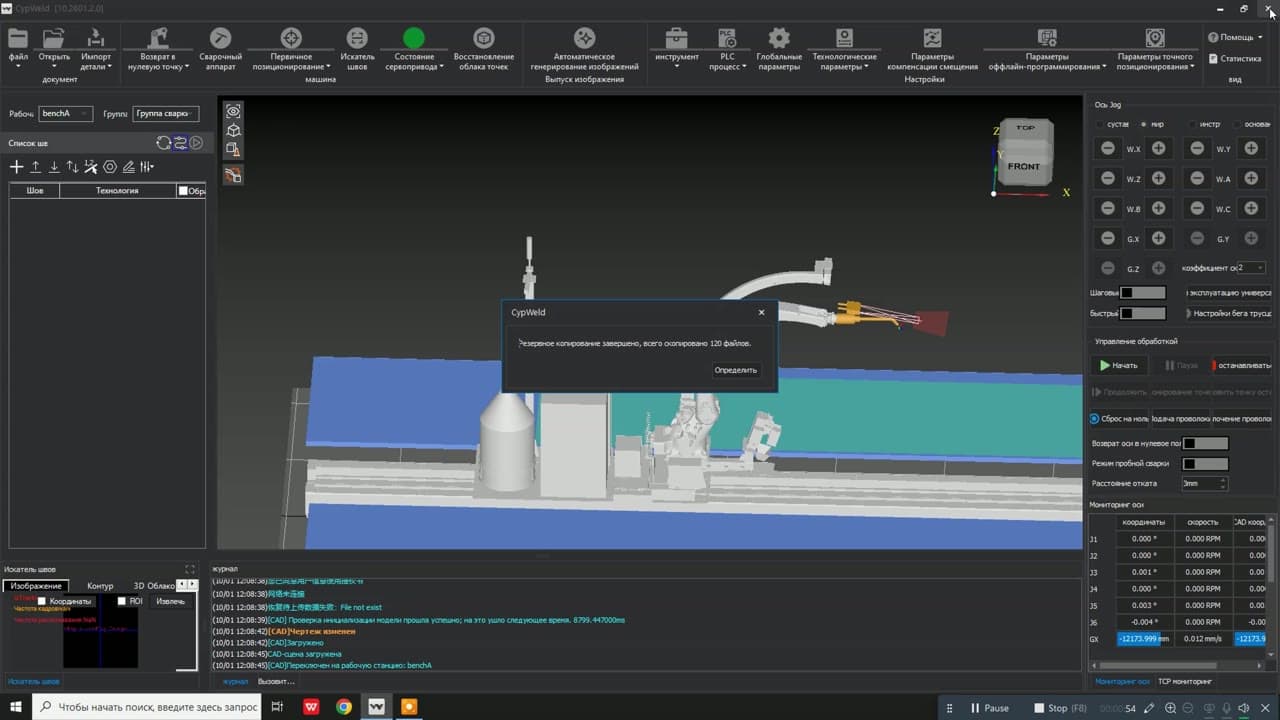
Что делать, если при первичном позиционировании CypWeld сообщает о повреждённом основном конфигурационном файле: сохранить текущую папку программы, восстановить файлы из резервной копии и проверить работу без полной переустановки.
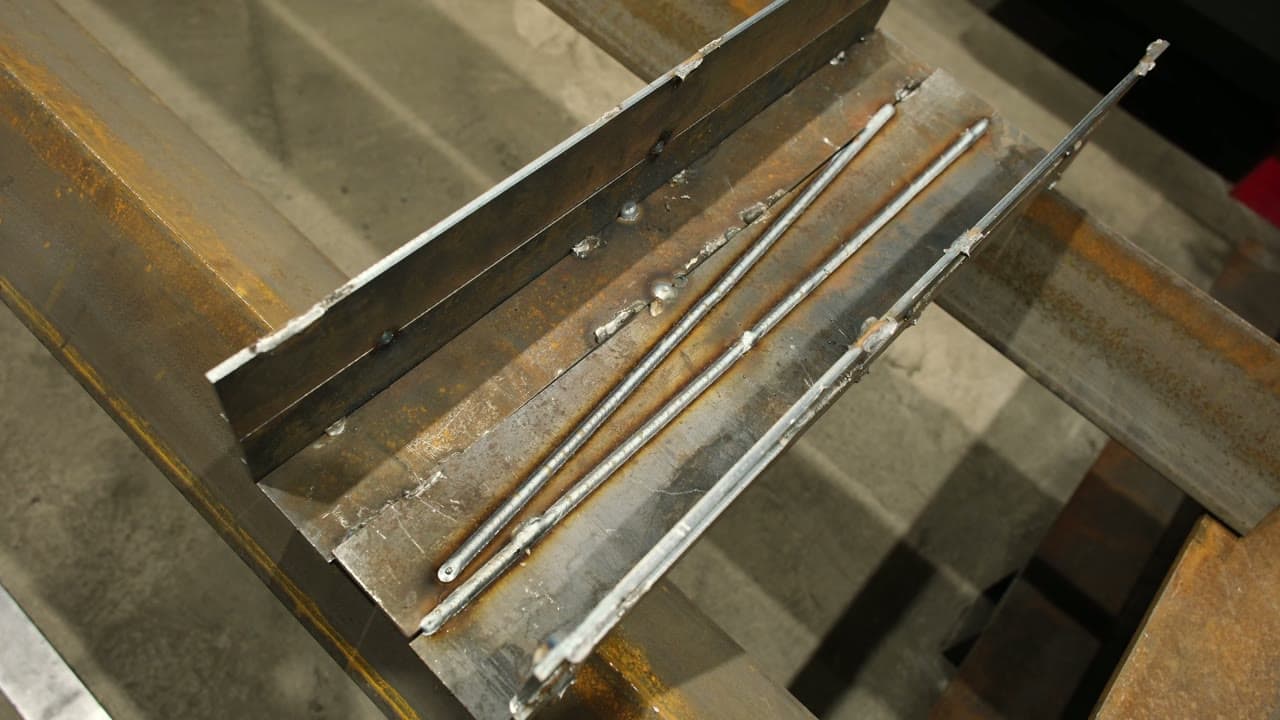
Почему робот при сварке по двум точкам стабильно уводит шов от стыка: калибровка рабочего стола и точность TCP горелки, контрольный проход без сварки. Почему не стоит сразу править точки программы вручную.
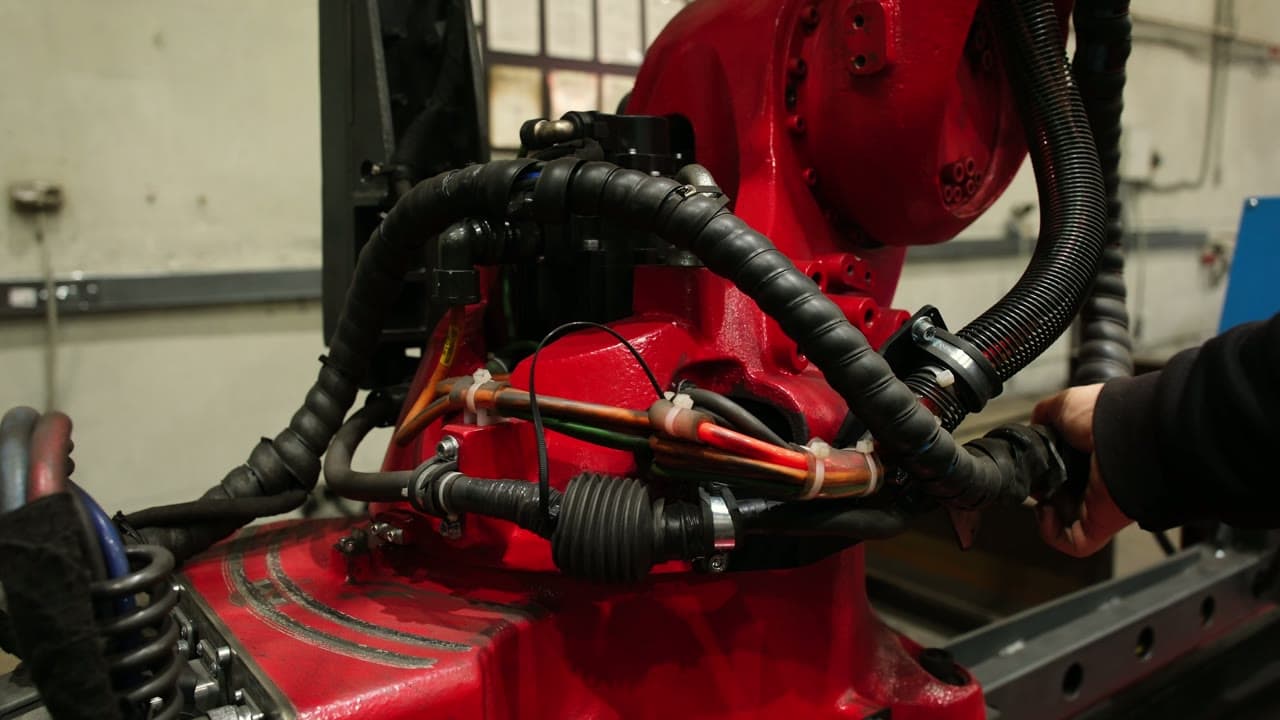
Почему кабели робота проверяют во всём диапазоне движения, а не в одном положении: осмотр изоляции, креплений и перегибов, контроль целостности и непрерывности цепей при медленном проходе осей, проверка после столкновения.
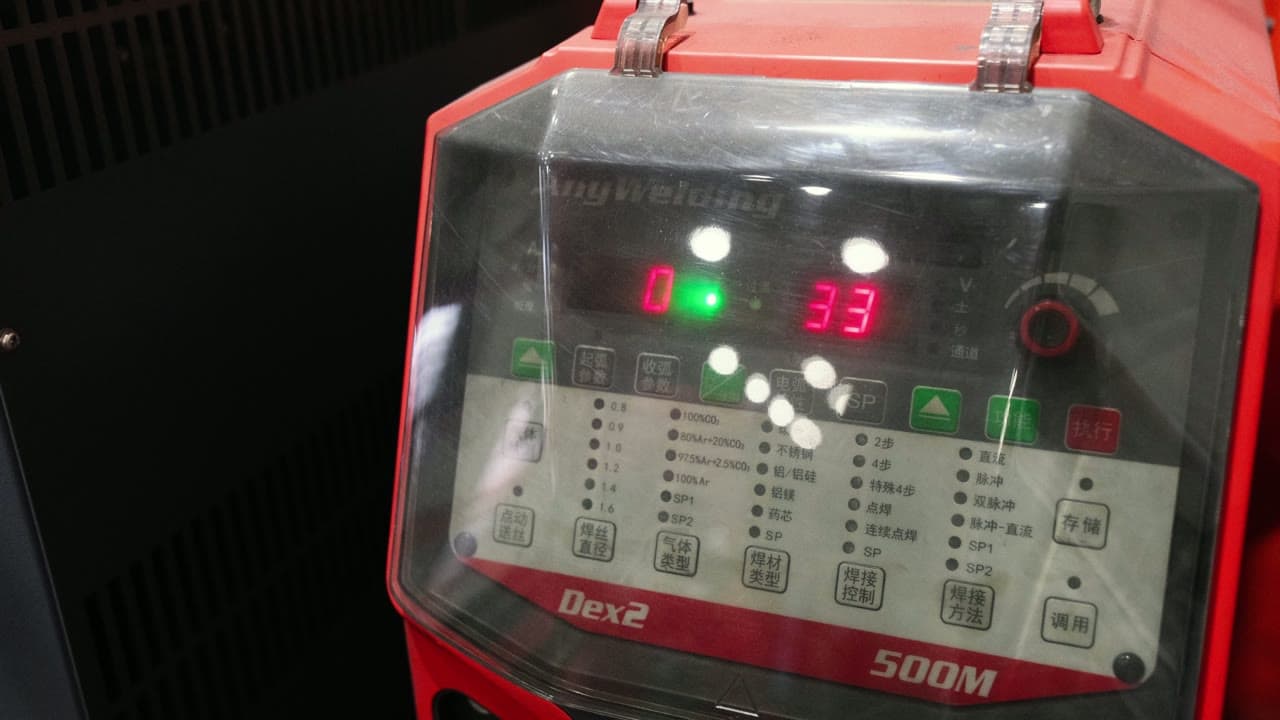
Как искать причину ошибки E33, при которой отключается подача проволоки: когда она возникает, проверка всей цепочки от катушки до горелки, разъёмы и кабели подающего механизма. Какие условия записать, чтобы ускорить диагностику.
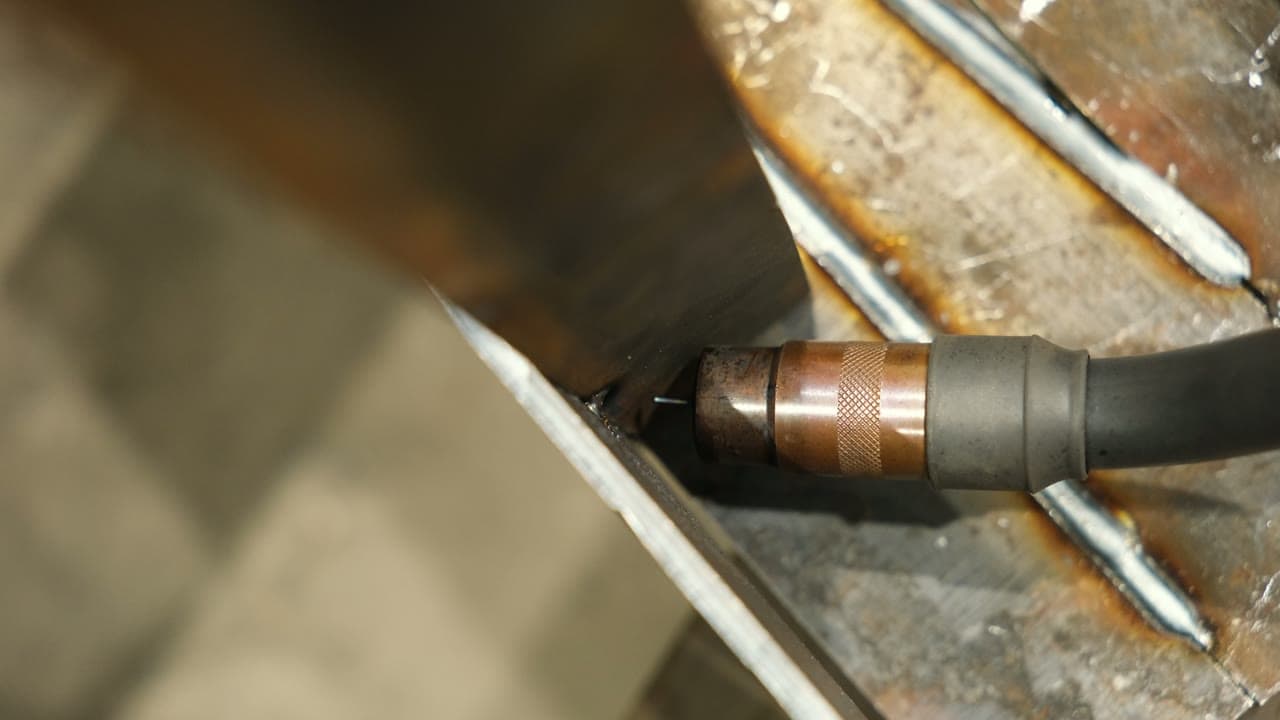
Что проверять, когда вертикальный шов получается то хорошим, то плохим: траекторию и положение горелки, подготовку и сборку деталей, затем сварочный режим. Почему менять параметры нужно по одному.
Резервная копия после калибровочных работ: выбор места сохранения, контроль сообщения о завершении. Восстановление из пакета резервной копии через установку системы. Рекомендованная периодичность — не реже раза в неделю.
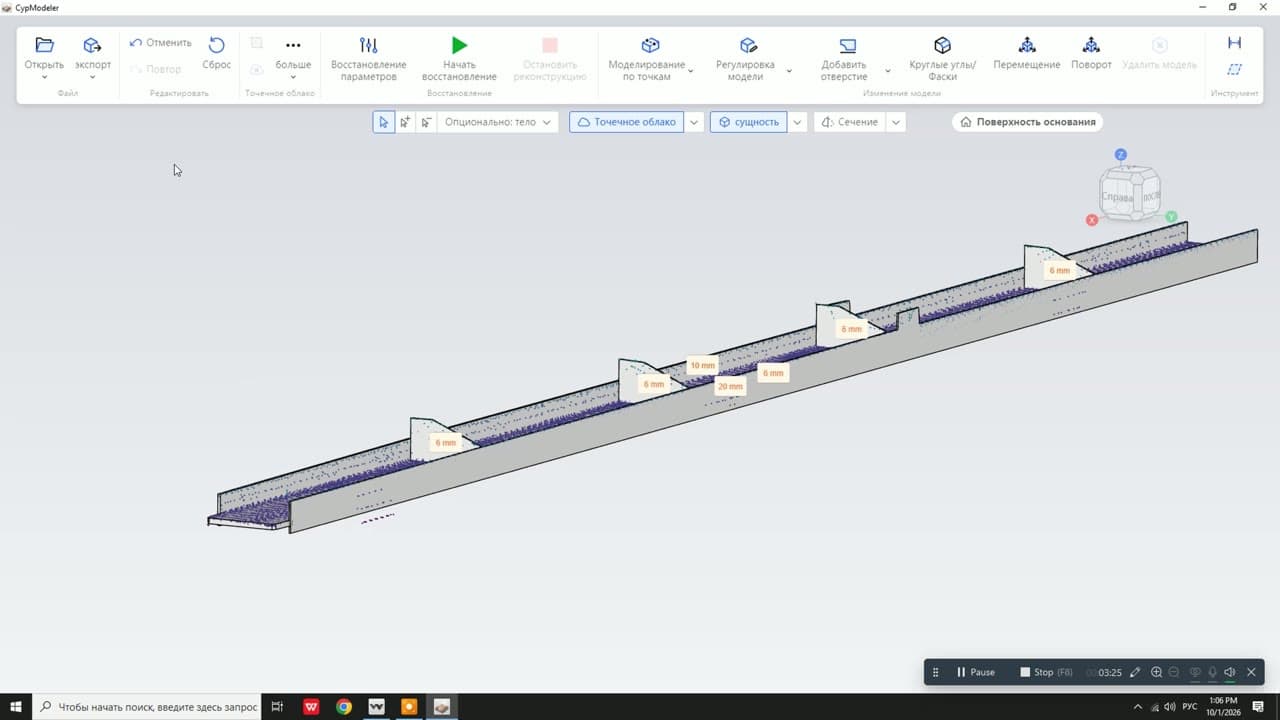
Почему при построении облака точек система распознаёт лишние объекты и как это исправить: выбор стола и области сканирования, обрезка облака, восстановление параметров заготовки, экспорт 3D-модели и первичное позиционирование. Что проверить, если ошибка остаётся.
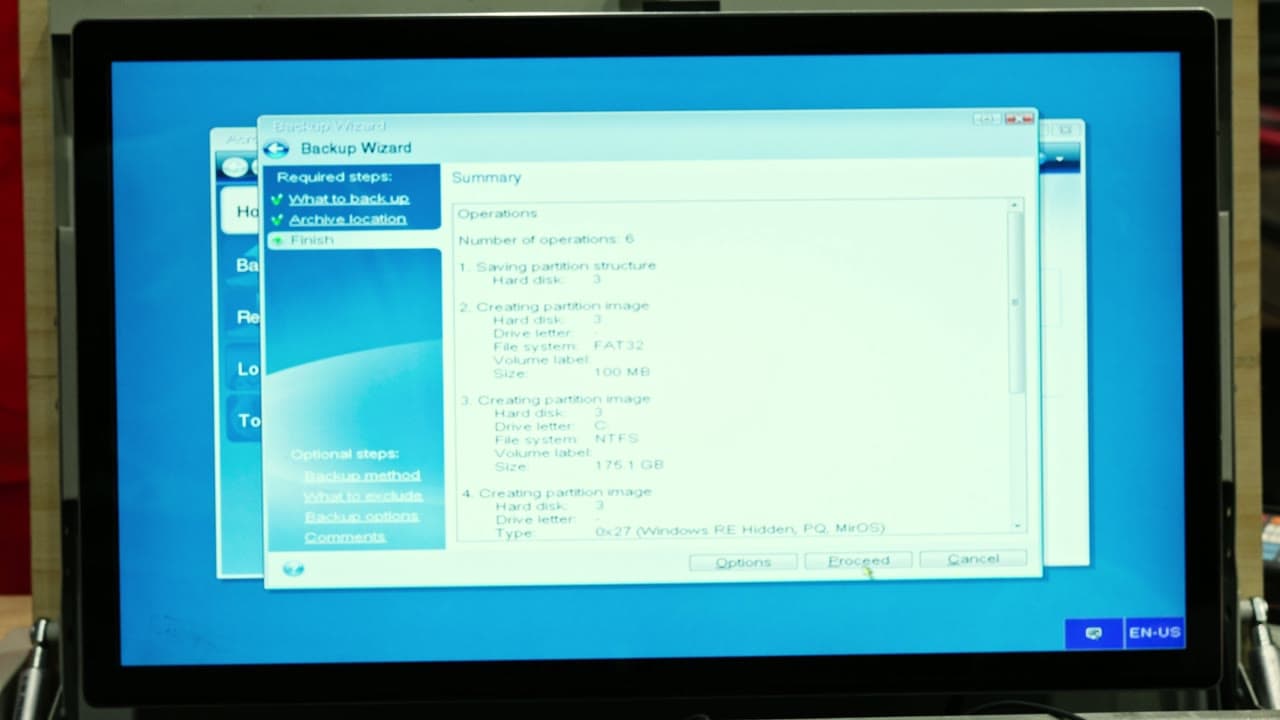
Как сделать полную резервную копию диска системы управления роботом: загрузка с внешнего накопителя с образом Acronis True Image через BIOS, выбор диска и места хранения копии, возврат к загрузке с основного диска.