Проверка кабелей робота в движении: изоляция и целостность цепей
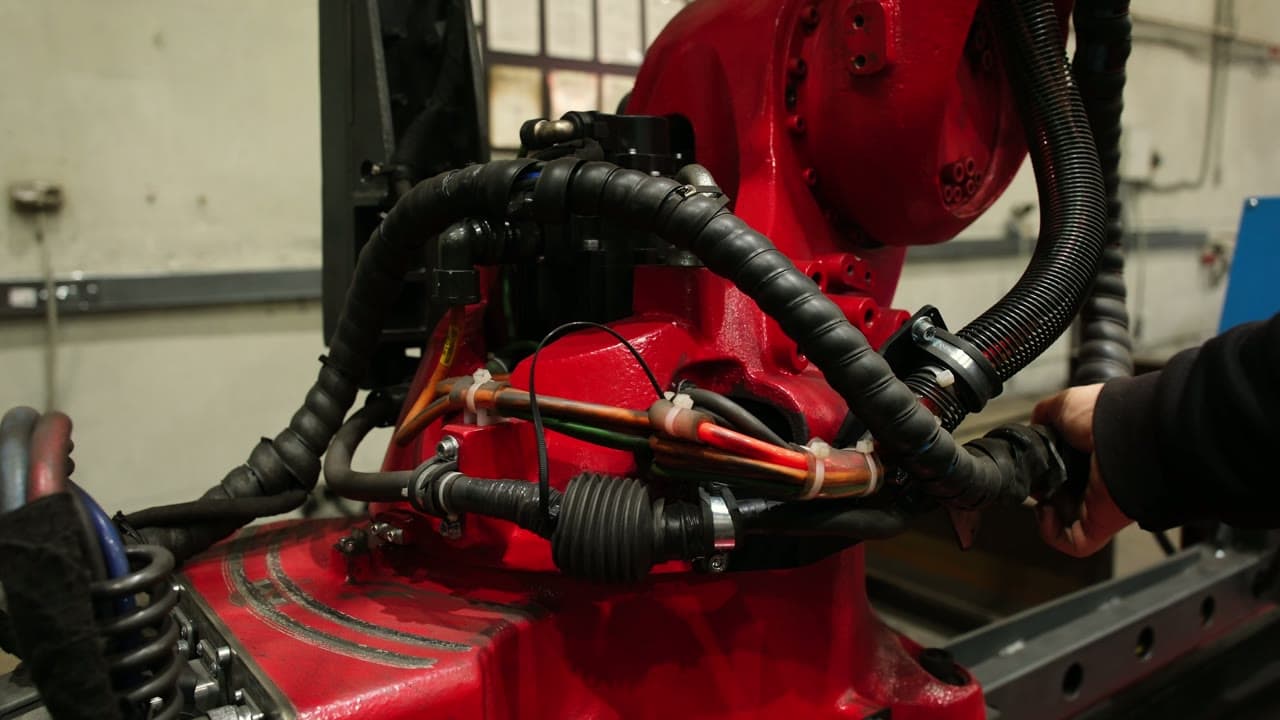
Почему кабели робота проверяют во всём диапазоне движения, а не в одном положении: осмотр изоляции, креплений и перегибов, контроль целостности и непрерывности цепей при медленном проходе осей, проверка после столкновения.
Урок доступен по подписке
Открывает лицензия: Весь каталог
Войдите по номеру телефона и оформите подписку.
ВойтиЕщё в каталоге
Как понять, что робот столкнулся с деталью, и как вернуть его в работу: красный сигнал, тревога активного входа обнаружения столкновения, кнопка «Снять тревогу», отвод робота и продолжение работы.
Органы управления пульта: оси J1–J6, смена системы координат, ускоренное и медленное перемещение. Калибровка центра инструмента (TCP) по калибровочному штифту и трёхгранной пирамидке: опорная точка, восемь положений, расчёт и проверка результата. Калибровка считается принятой при значении меньше 1,5 и отклонении штифта от вершины не более 2 мм.
Полный цикл работы на роботизированном сварочном комплексе TW-7NTG-12: безопасность и состав комплекса, предсменная проверка, включение, пульт WKB, возврат оси в ноль, проект CypWeld, установка заготовки, сканирование и обратное моделирование, малая камера, траектория и швы, пробный прогон, параметры сварки, аварии, выключение и обслуживание.
Как найти плохой контакт в силовой сварочной цепи: замер падения напряжения на каждом соединении во время сварки, сравнение нагрева, проверка контакта и момента затяжки по документации производителя.
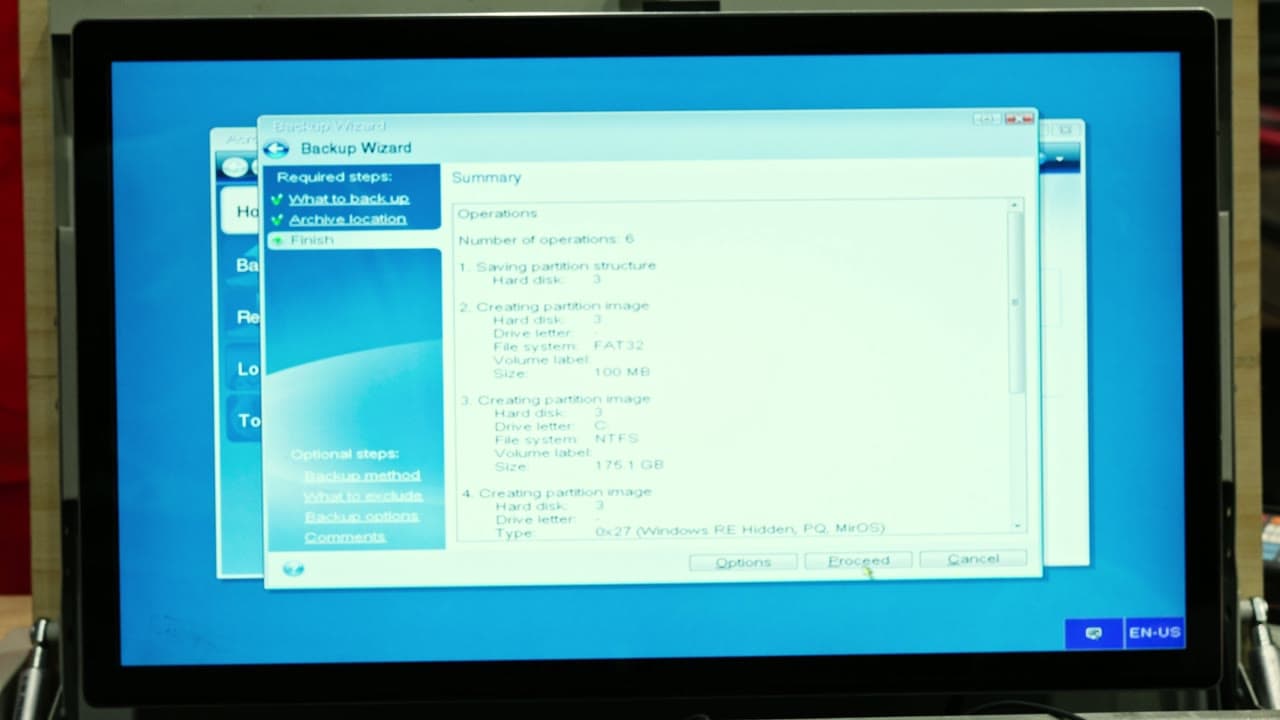
Как сделать полную резервную копию диска системы управления роботом: загрузка с внешнего накопителя с образом Acronis True Image через BIOS, выбор диска и места хранения копии, возврат к загрузке с основного диска.
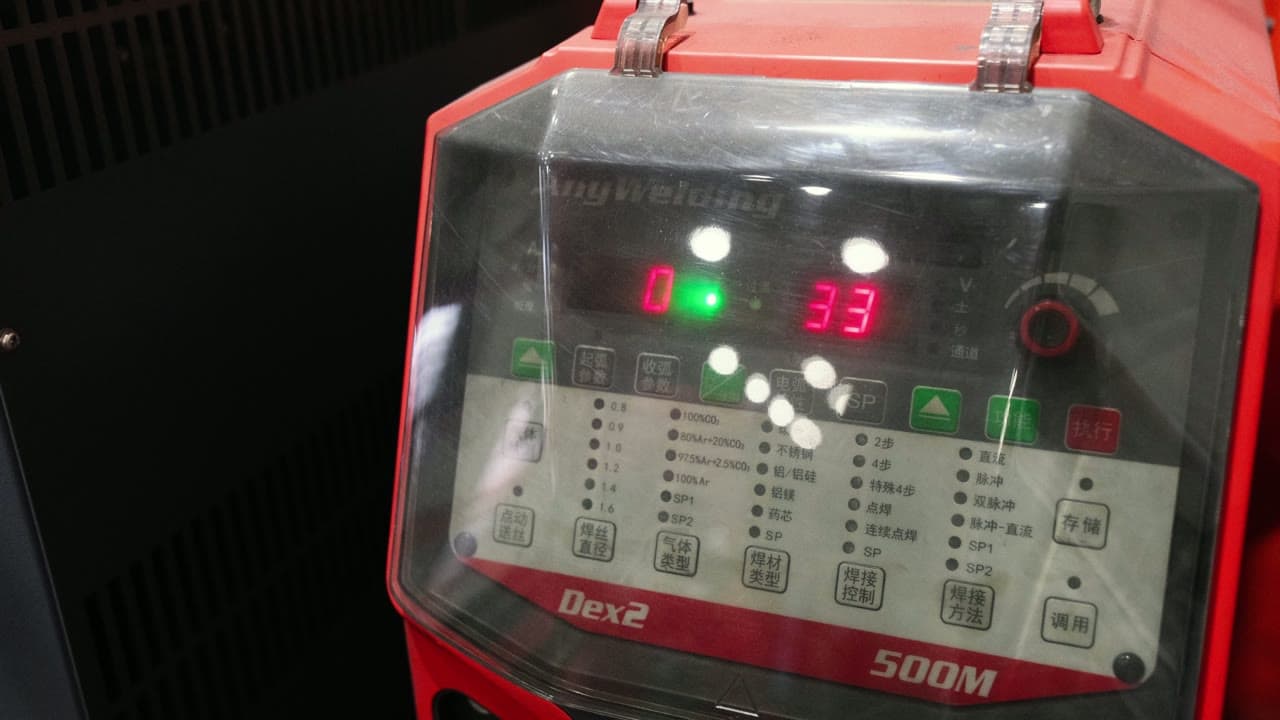
Как искать причину ошибки E33, при которой отключается подача проволоки: когда она возникает, проверка всей цепочки от катушки до горелки, разъёмы и кабели подающего механизма. Какие условия записать, чтобы ускорить диагностику.