Каталог уроков
Скажите или напишите, что случилось, — или выберите оборудование, узел и вид работ.
Все уроки
Органы управления пульта: оси J1–J6, смена системы координат, ускоренное и медленное перемещение. Калибровка центра инструмента (TCP) по калибровочному штифту и трёхгранной пирамидке: опорная точка, восемь положений, расчёт и проверка результата. Калибровка считается принятой при значении меньше 1,5 и отклонении штифта от вершины не более 2 мм.
Фильтровентиляционная установка ФВУ 11000: производительность, вентилятор и фильтрующий блок, фильтры и искрогаситель, регенерация сжатым воздухом, режимы «Вкл», «Выкл» и «Авто», индикация аварии, остановка и бункер, типовые неисправности, регламент осмотров, замена фильтров и требования безопасности.
Масло, ржавчина и краска на прокате дают дым и загрязняют защитное стекло. Что осматривают на трубе и профиле, а что — на листе перед укладкой на стол.
Регламент очистки: ролики патронов в начале и в конце смены, направляющие — раз в неделю. Почему песок и стружка работают как абразив.
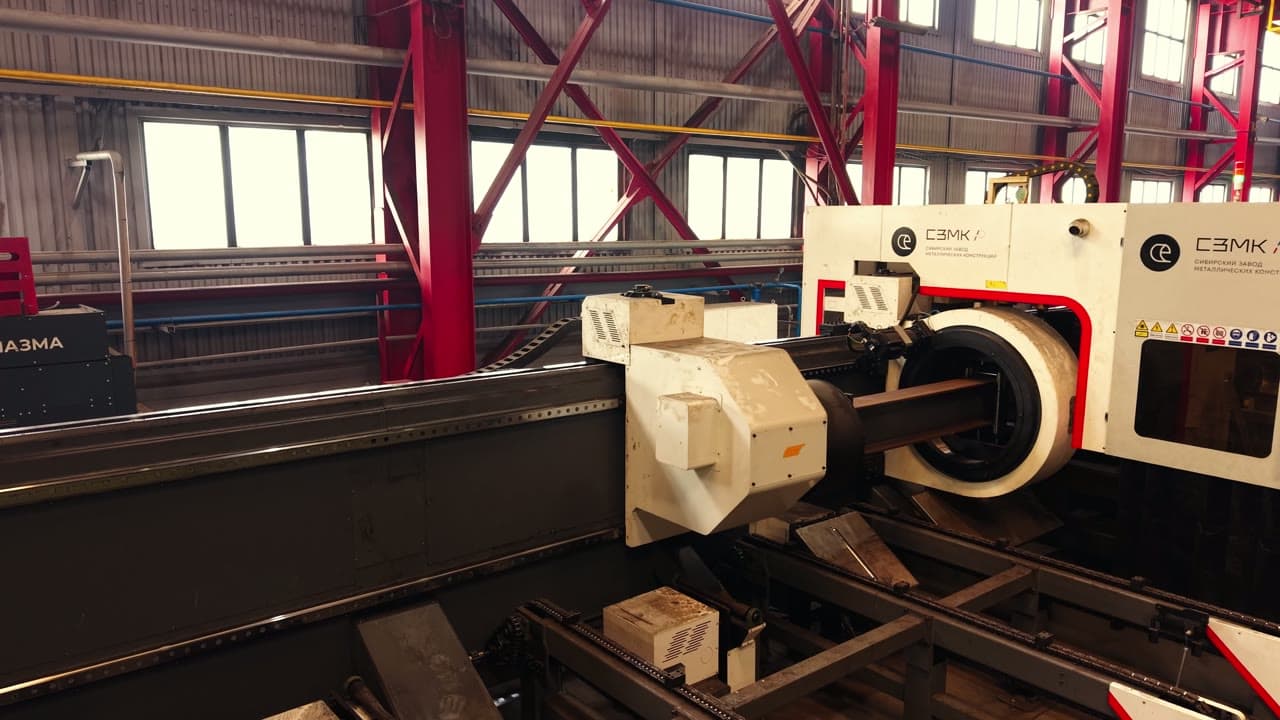
Разбор критериев выбора лазерного трубореза: тип и размеры проката, конструкция зажима, нужные операции, система управления, степень автоматизации, встройка в производство и сервис.
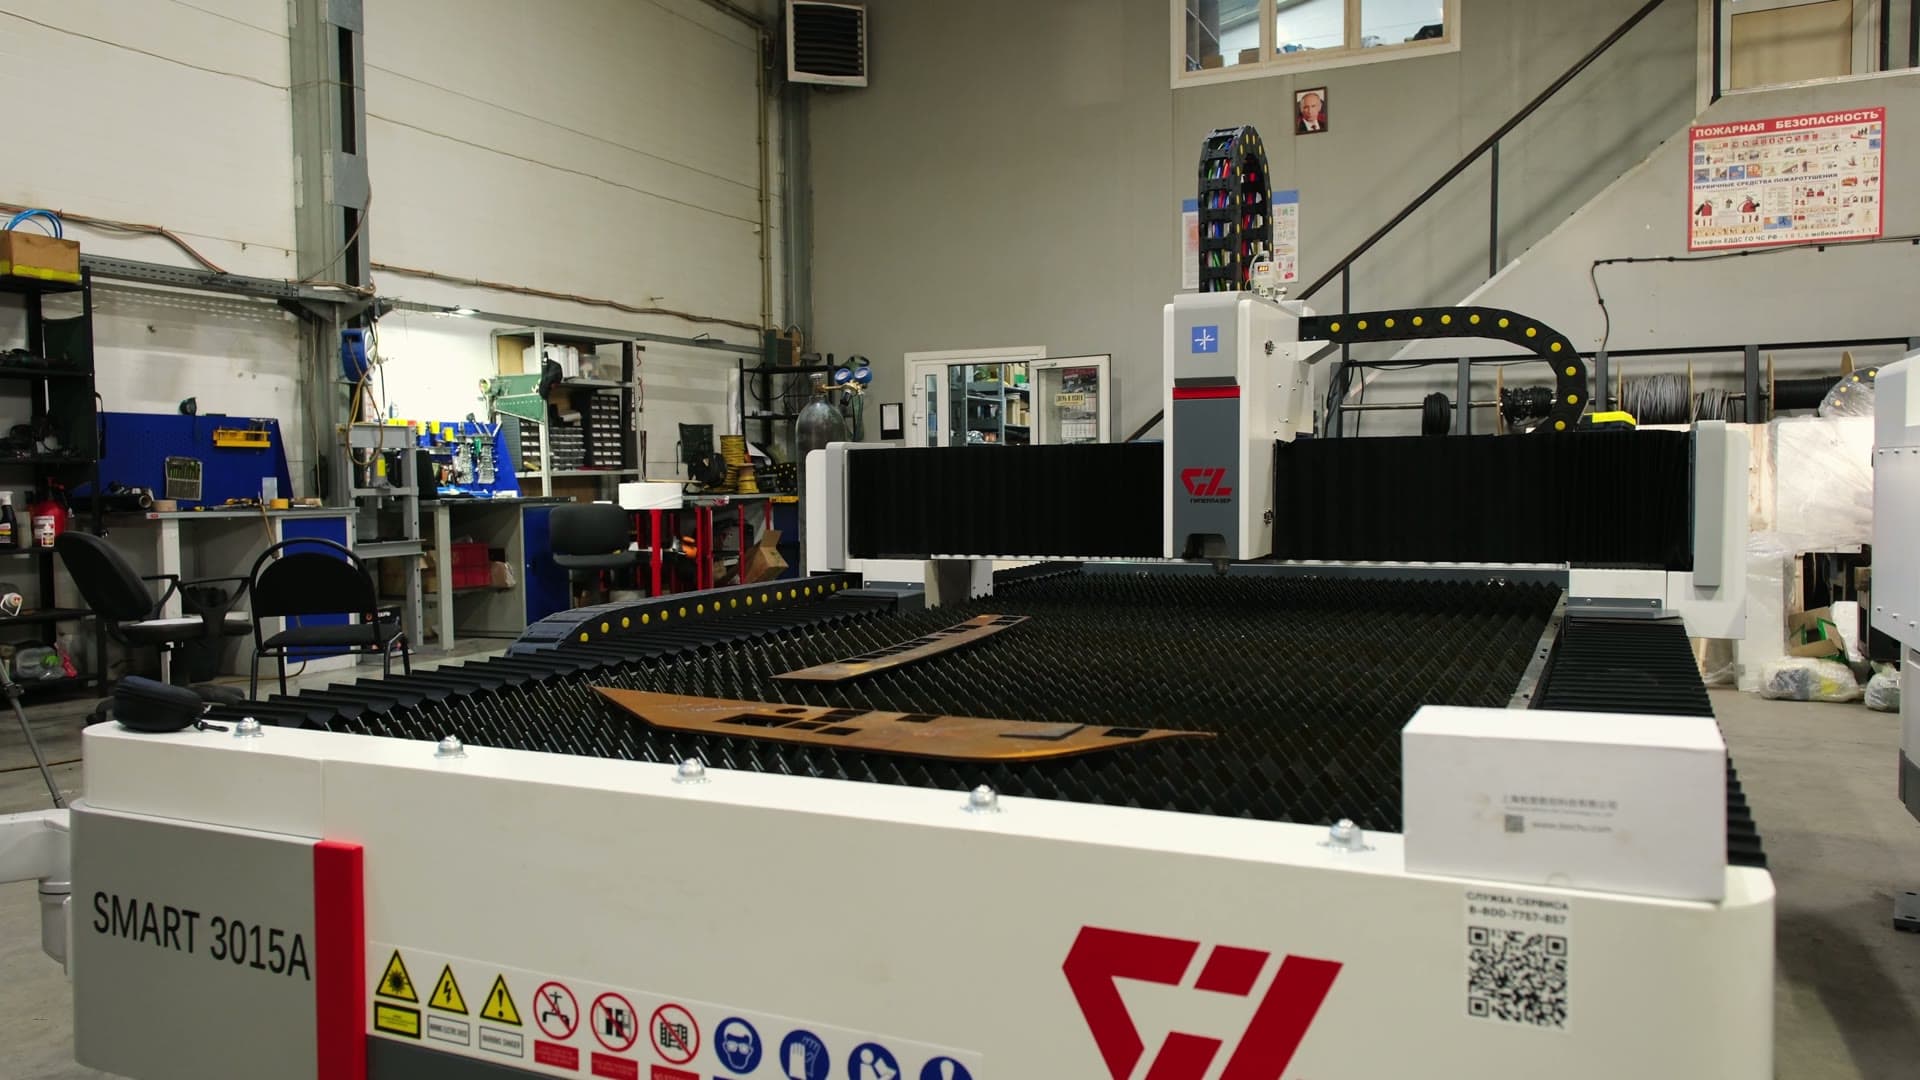
Что входит в систему безопасности ячейки — защитные двери с блокировкой, световые барьеры, аварийные остановы, защитные очки оператора — и почему блокировки не обходят даже ради нескольких минут.
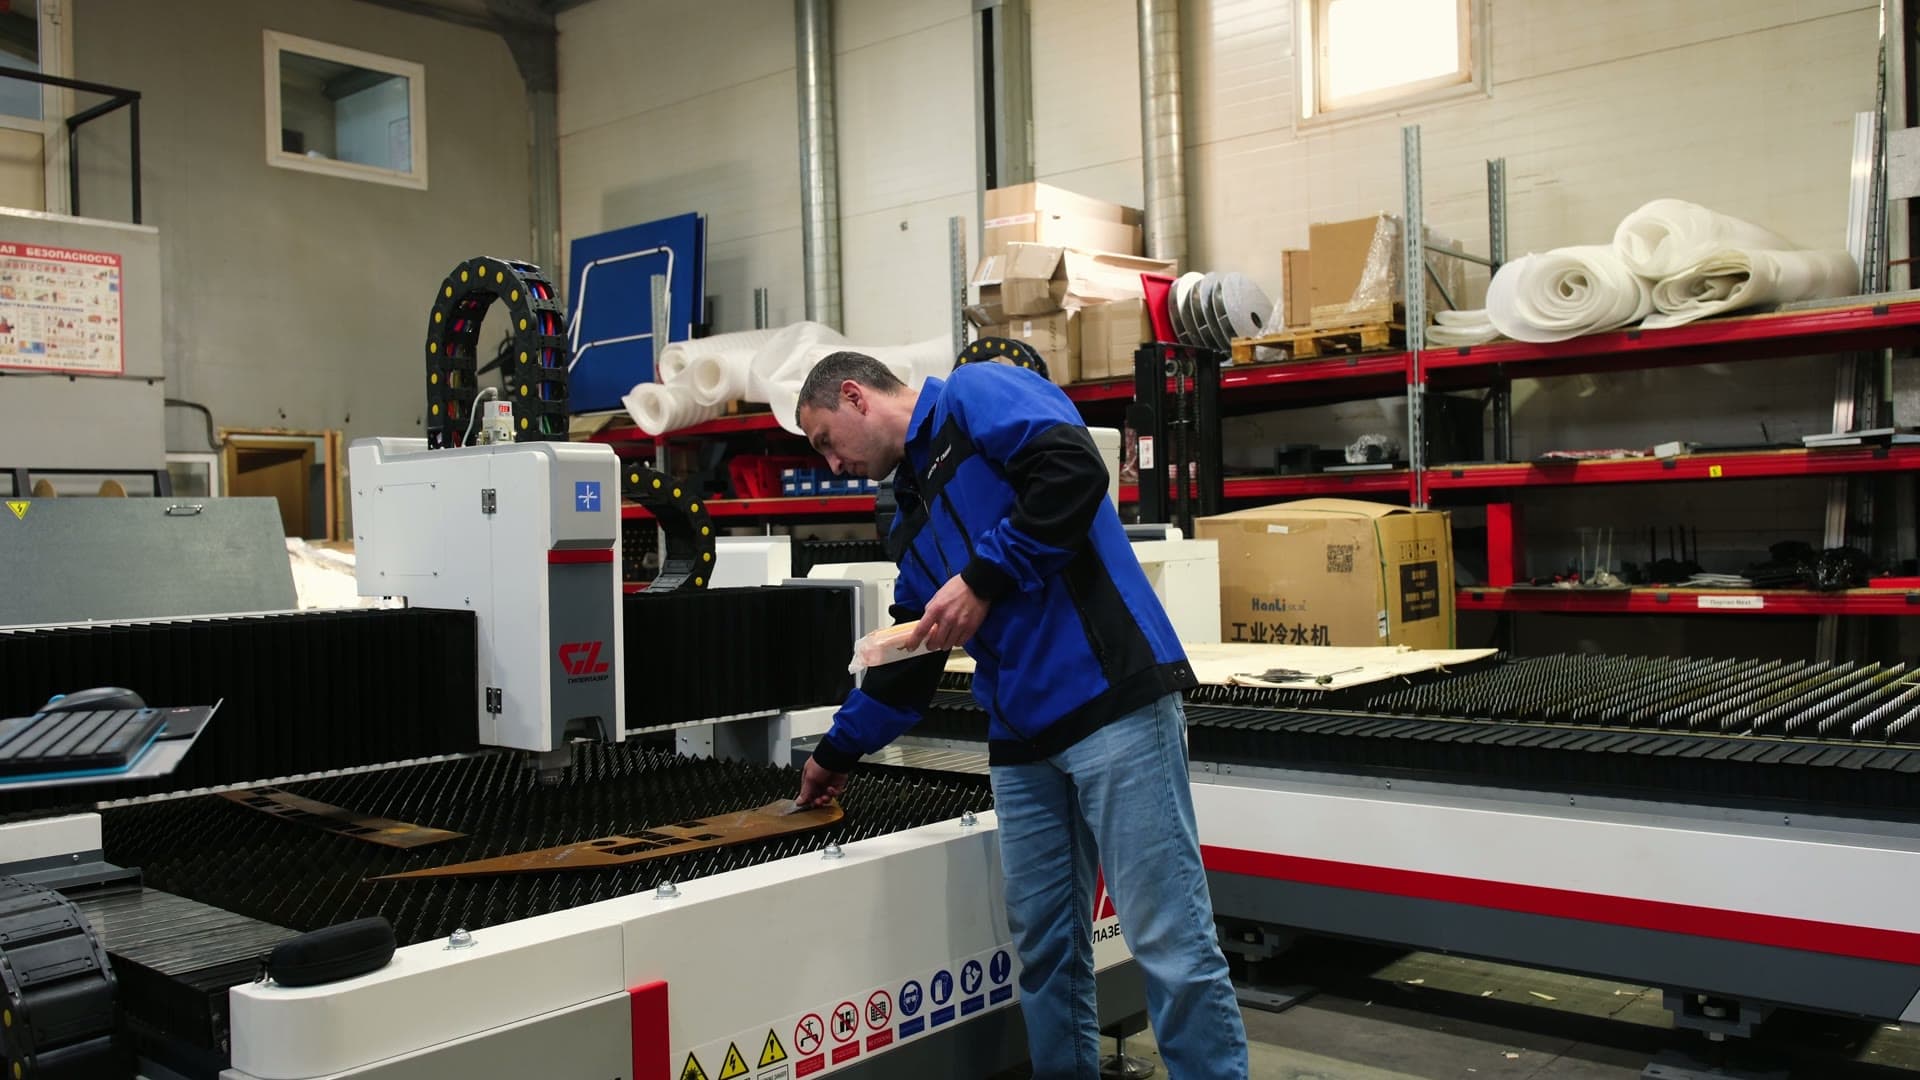
Выпавший или застрявший фрагмент на траектории головки — риск столкновения. Как поставить программу на паузу, поправить деталь и продолжить резку.
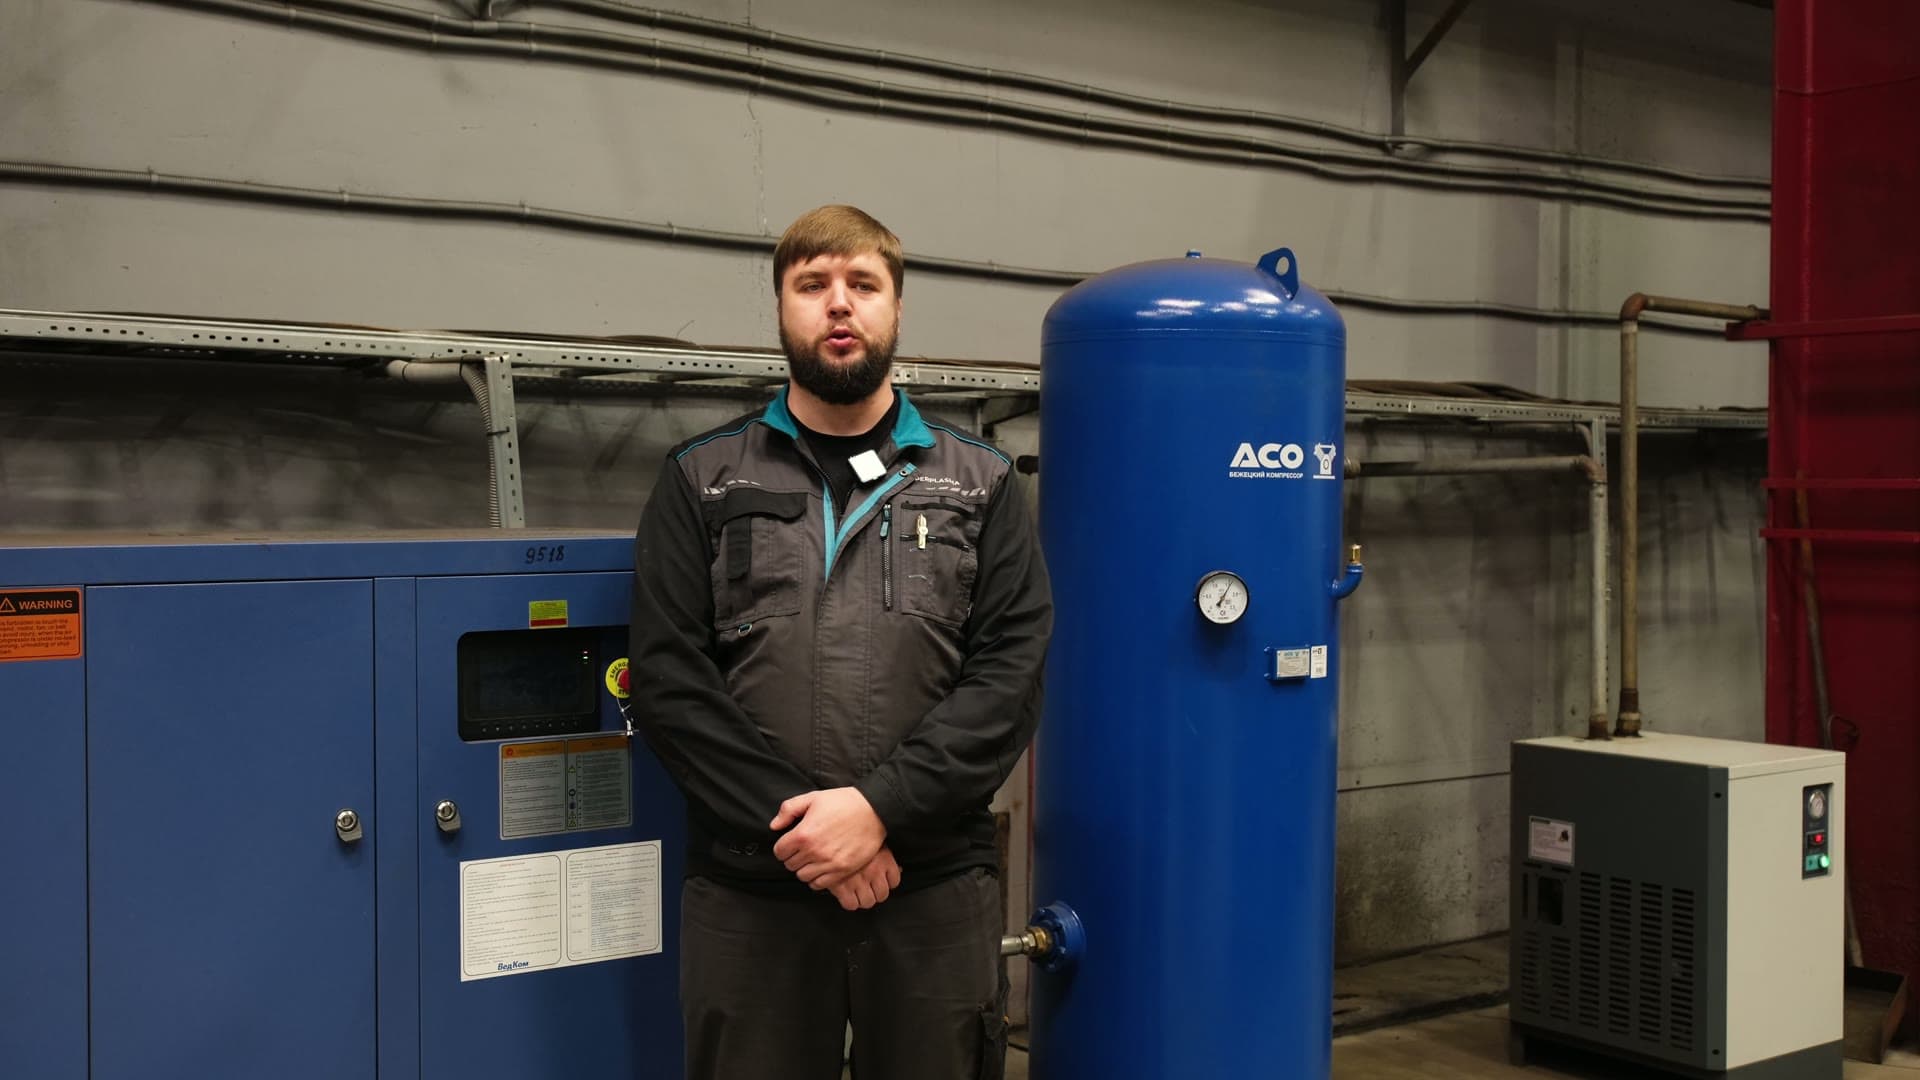
Масло, влага и конденсат в сжатом воздухе: за чем следить в компрессоре, сепараторе и фильтрах и почему это одинаково важно на труборезе и на листорезе.
Настройка станции очистки ствола и обрезки проволоки: безопасная точка примерно в 20 см над станцией, положение очистки сопла и положение обрезки проволоки. Интервал работы станции по фактическим условиям, обычно 15 минут. Проверка — пользовательский процесс «чистить пистолет и резать проволоку».
Калибровка сборочной матрицы внешней линейной оси по двум точкам: совмещение штифта с вершиной пирамидки, перемещение оси GX более чем на 50 см и повторное совмещение. Проверка — пробежка в нулевом пространстве: при перемещении GX штифт не должен смещаться относительно пирамидки.
Автоматическая калибровка системы «рука-глаз». Рекомендуемая область в виртуальной сцене, разворот пятой оси так, чтобы оптическая ось малой камеры смотрела перпендикулярно столу, установка пирамидки под штифтом. Запуск калибровки, остановка через 1–2 минуты и сохранение параметров по оценке результата.
Полный цикл работы на роботизированном сварочном комплексе TW-7NTG-12: безопасность и состав комплекса, предсменная проверка, включение, пульт WKB, возврат оси в ноль, проект CypWeld, установка заготовки, сканирование и обратное моделирование, малая камера, траектория и швы, пробный прогон, параметры сварки, аварии, выключение и обслуживание.
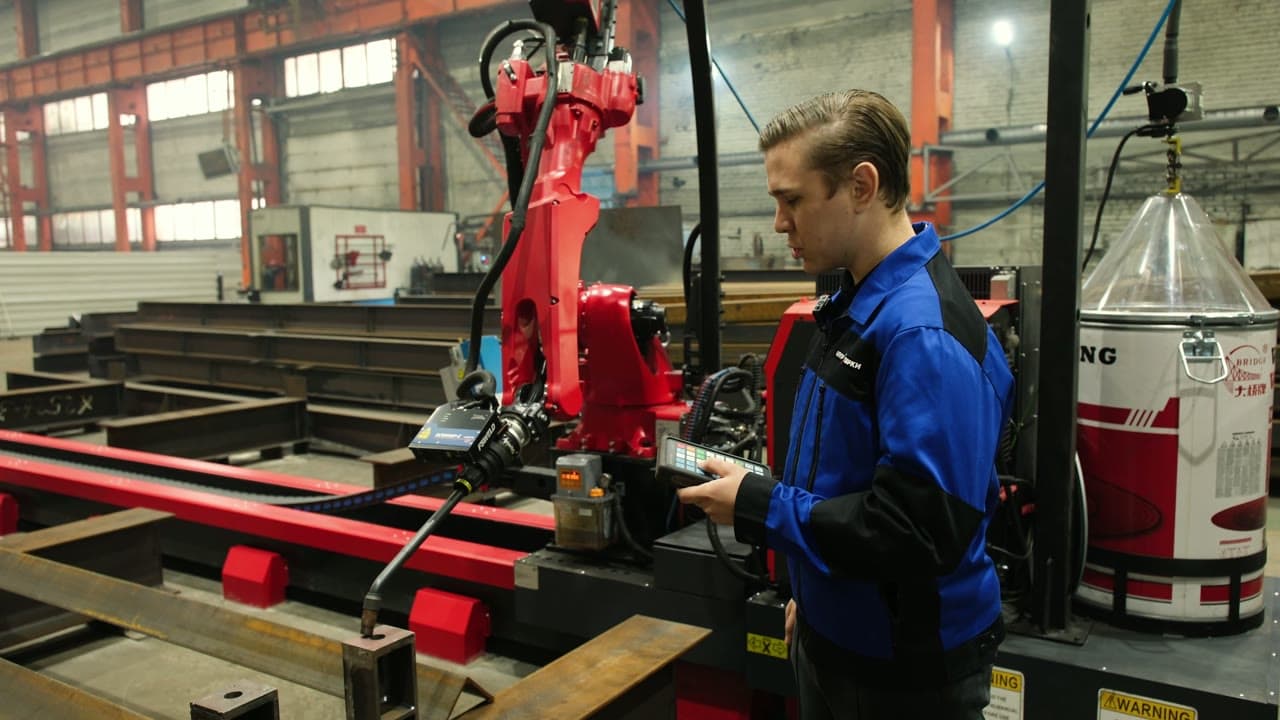
Как понять, что робот столкнулся с деталью, и как вернуть его в работу: красный сигнал, тревога активного входа обнаружения столкновения, кнопка «Снять тревогу», отвод робота и продолжение работы.
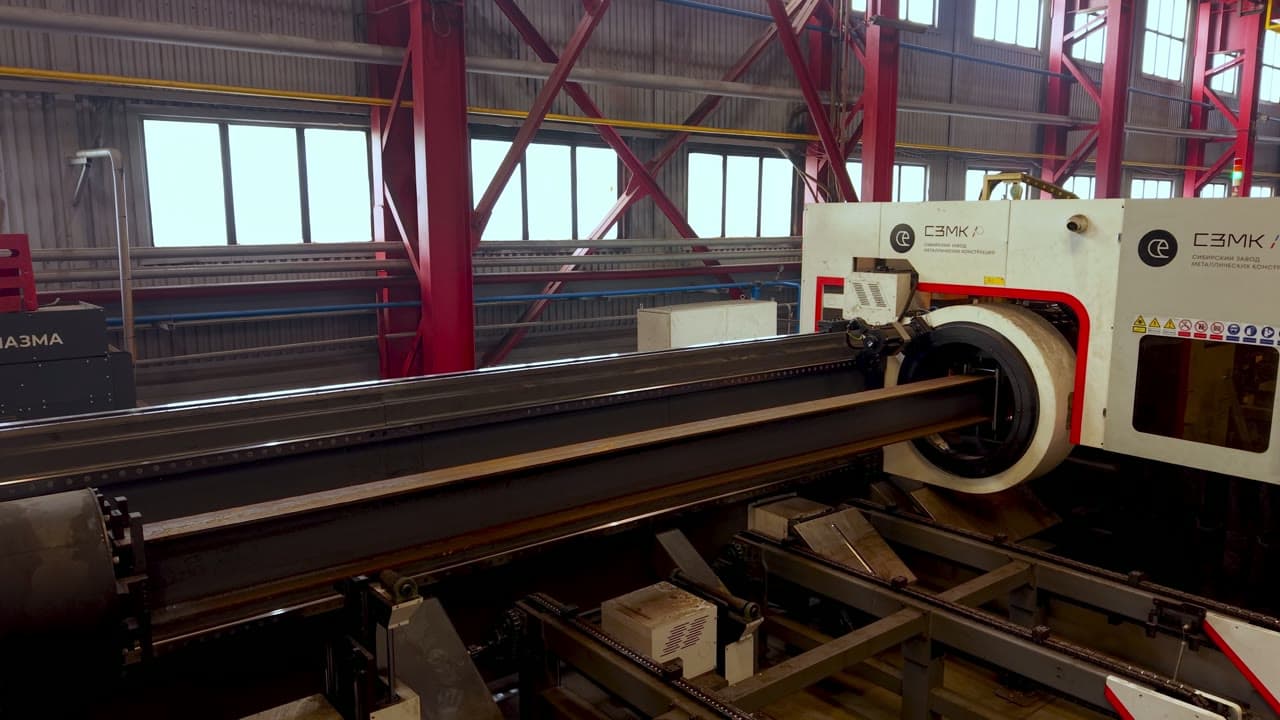
Зачем труборезу четыре патрона: как пневматические самоцентрирующиеся патроны удерживают длинномерный прокат при перемещении и вращении и что оператор обязан проверить перед запуском.
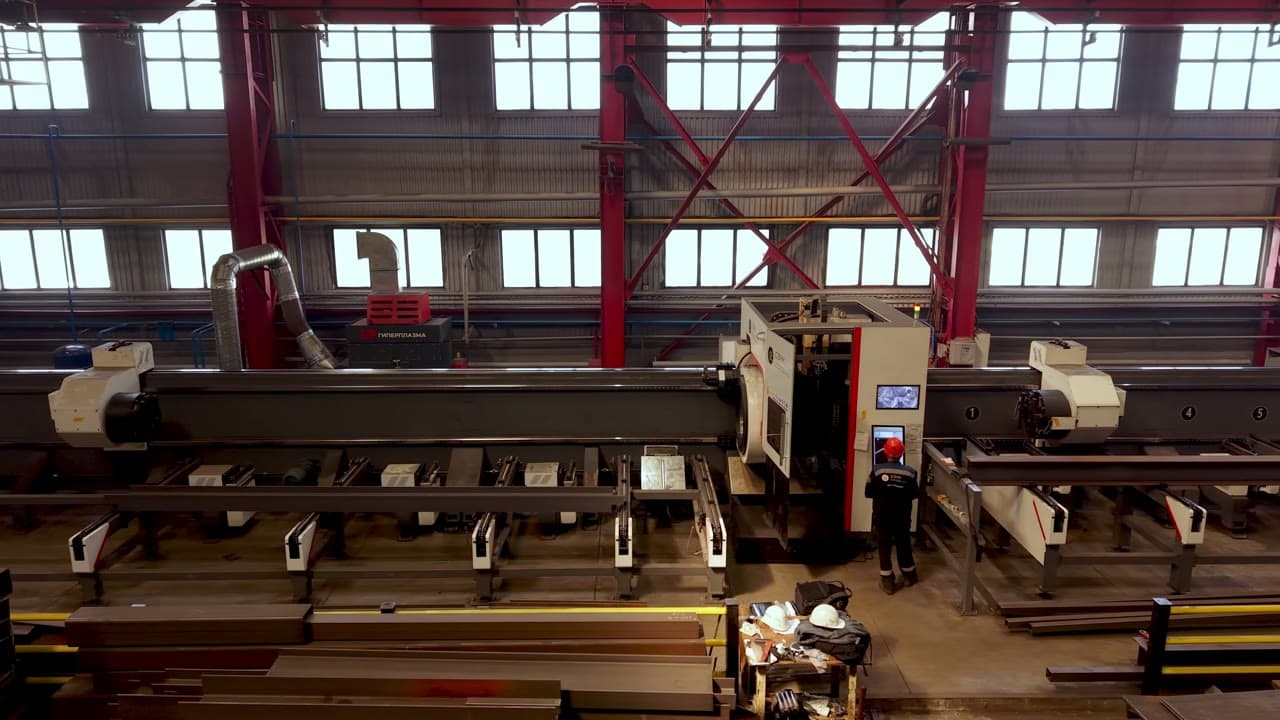
Что умеет лазерный труборез SMART TS 1212: раскрой по длине, отверстия, пазы, фигурные вырезы и подрезка торцов за один цикл. Работа с разными типами профиля и что добавляет 3D-режущая голова.
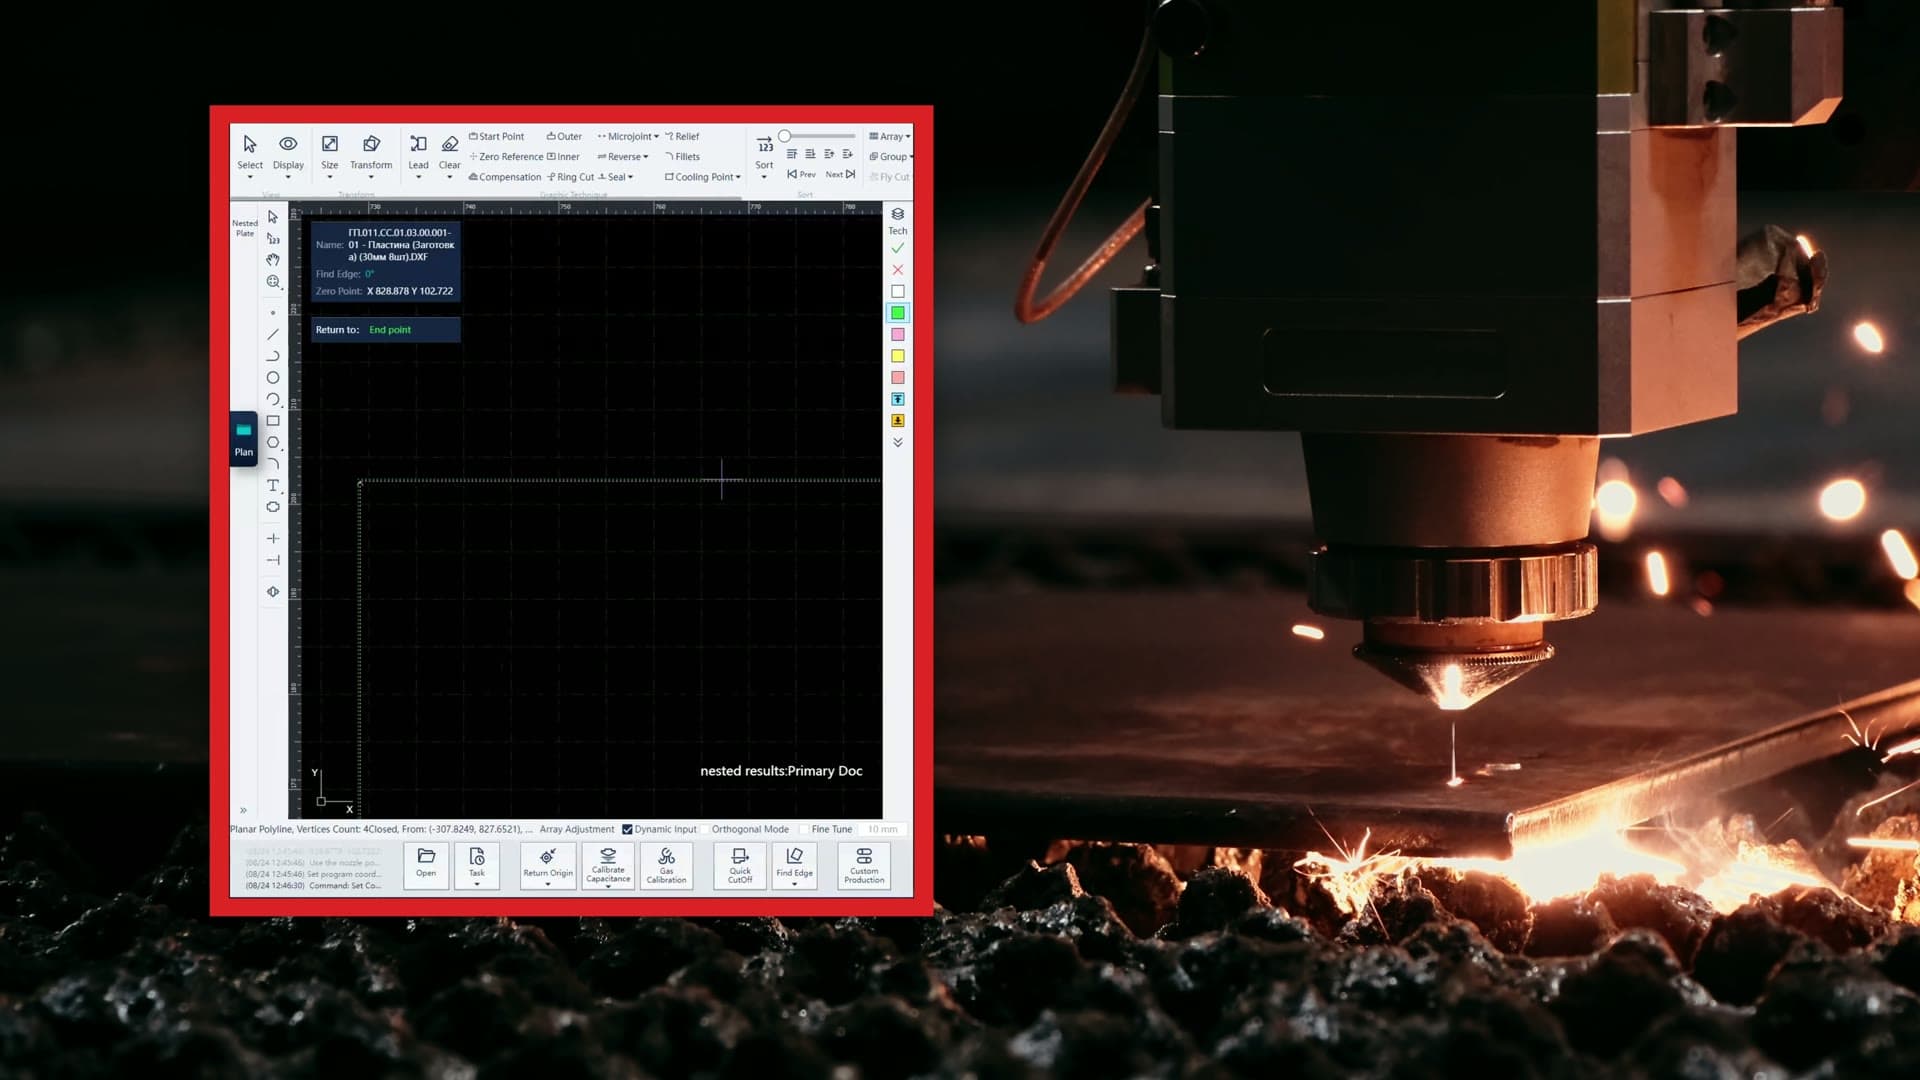
Ширина реза и компенсация: что происходит с наружным и внутренним контуром без неё и три примера сборки шип-паза — без компенсации, с неверной и с верной.
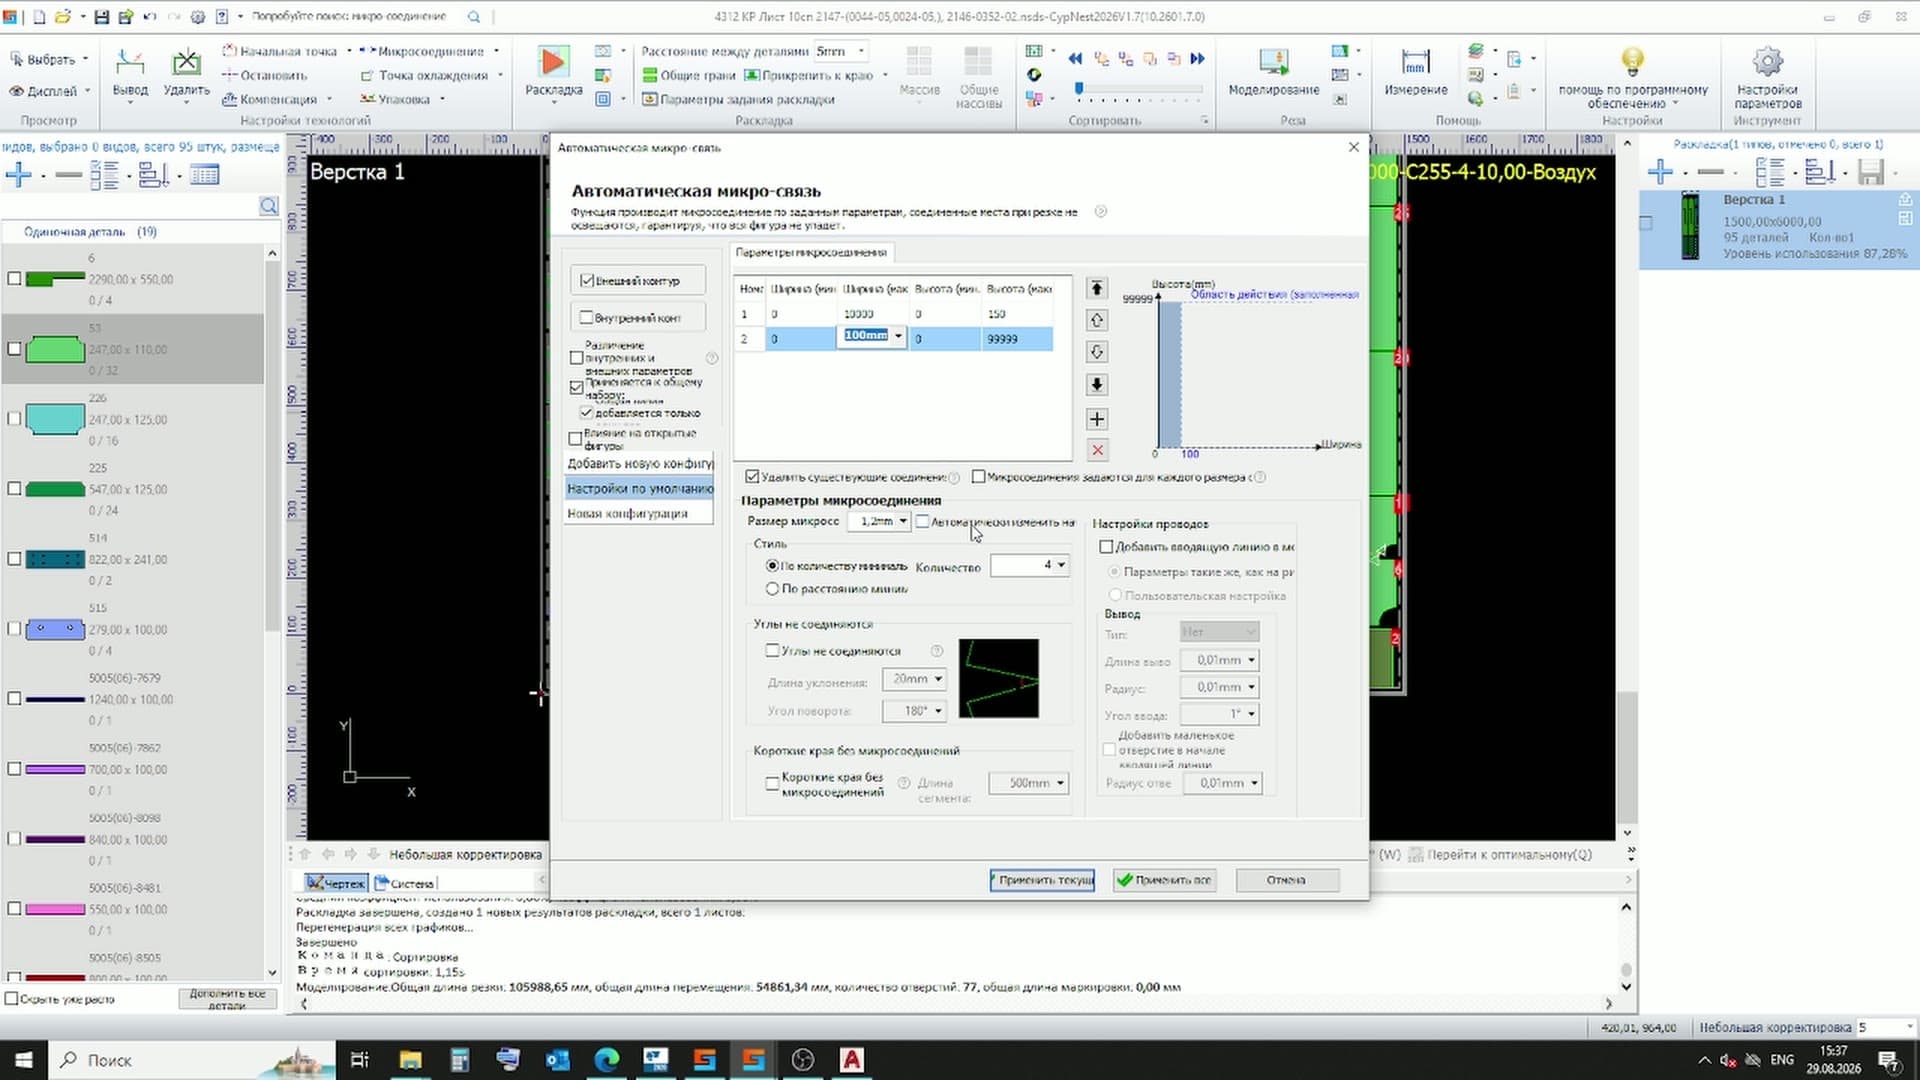
Технолог показывает подготовку раскроя в CypNest: зоны ответственности с оператором, проверка геометрии после импорта, тепловое расширение и порядок реза, совмещённый рез и компенсация, расстояние превышения, автоматические микроперемычки под шаг рёбер стола и порядок действий, при котором не слетает технология.
Определение плоскости рабочего стола относительно горизонта по трём точкам касания штифтом; точки не должны лежать на одной прямой. Расчёт верхней поверхности, сохранение и последующая подгонка стола по оси Z в программе минимальным перемещением.
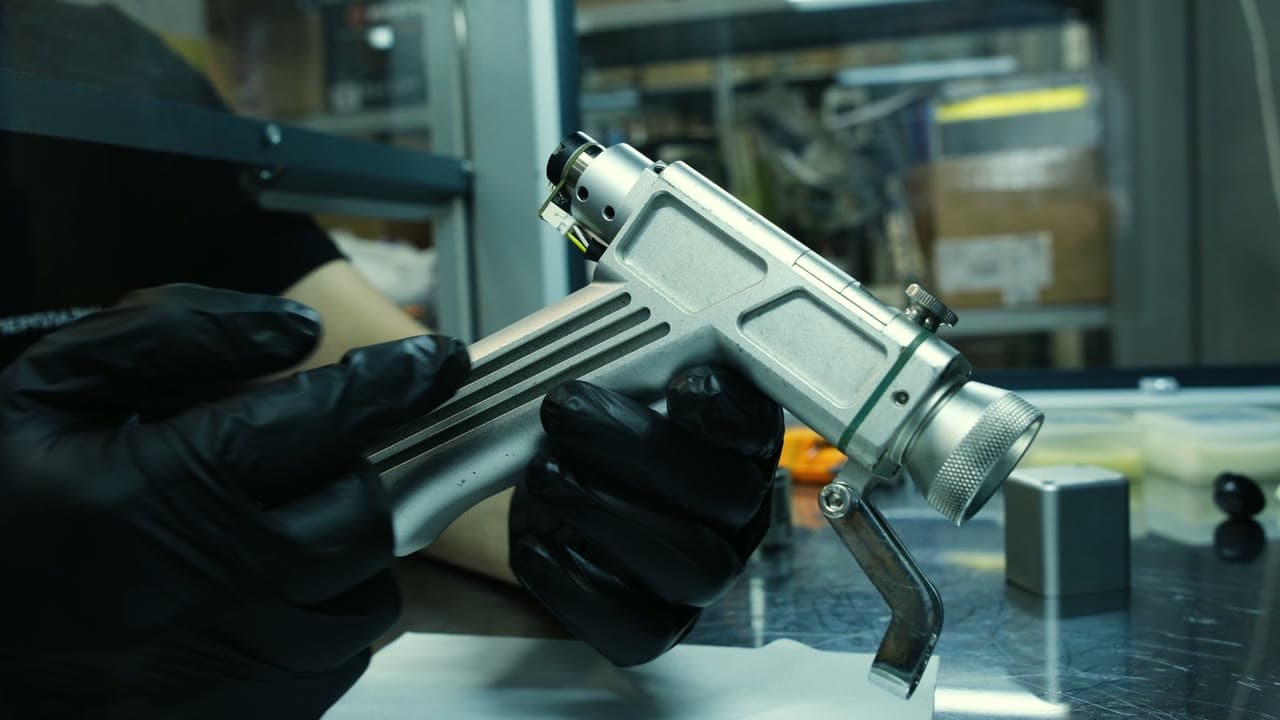
Как обслуживать оптику ручной головки SUP23T: осмотр и снятие защитного стекла, работа в беспылевом боксе, замена фокусирующей линзы, отражающий элемент и коллиматорная линза, правильная сборка узла и настройка положения луча регулировочными винтами и фокусирующей трубкой.
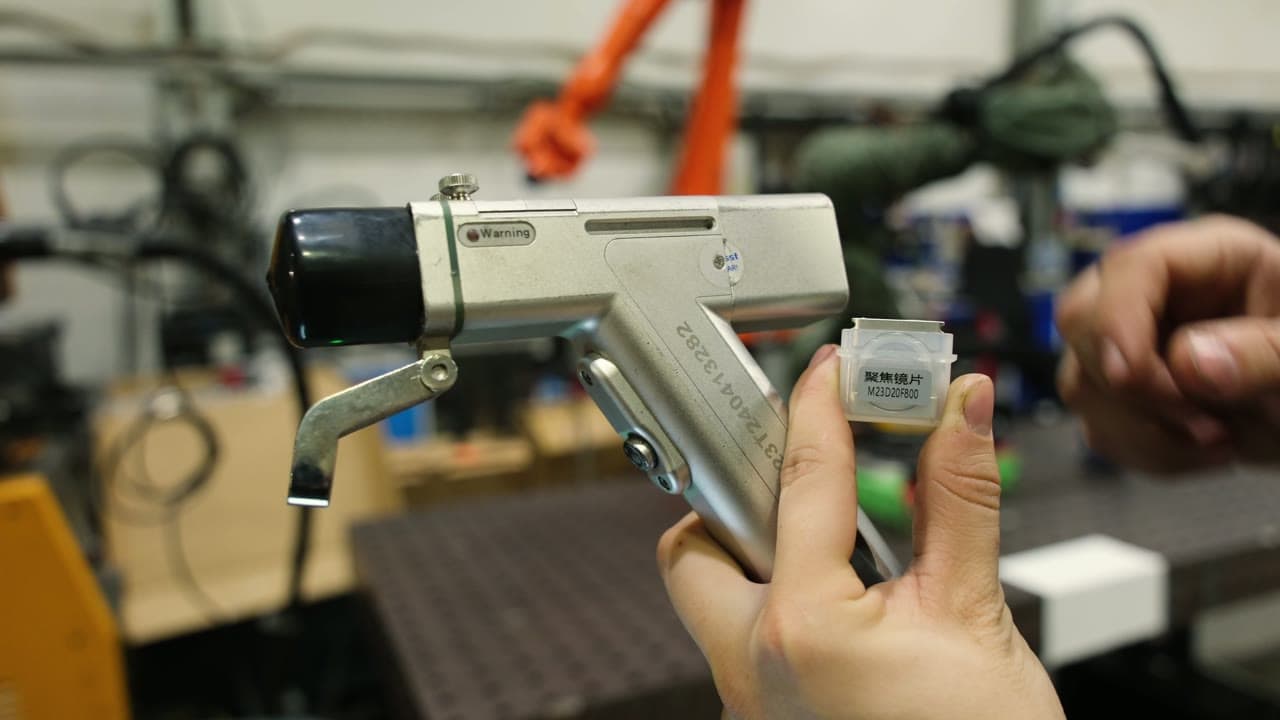
Полный разбор ручного лазерного аппарата 3в1 для сварки, резки и очистки: основные узлы и головка SUP23T, материалы, вспомогательные системы и условия работы, лазерная и пожарная безопасность, заземление и блокировка, установка, газ и охлаждение, порядок включения, режимы сварки, ширина сканирования, ячейки параметров, мониторинг, очистка, подача проволоки и первичная диагностика.
Как найти плохой контакт в силовой сварочной цепи: замер падения напряжения на каждом соединении во время сварки, сравнение нагрева, проверка контакта и момента затяжки по документации производителя.
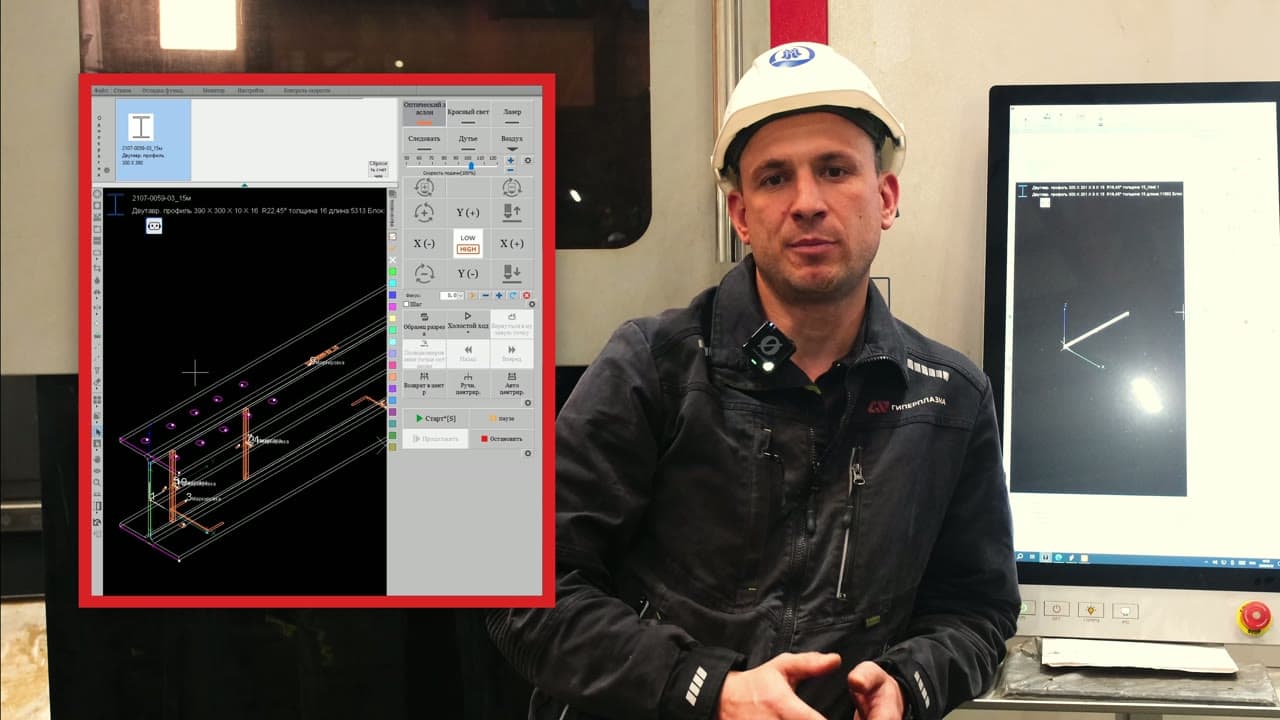
Как устроена работа оператора на SMART TS 1212: выбор программы, проверка заготовки и фиксации, контроль выполнения через ЧПУ и реакция на отклонения во время резки.
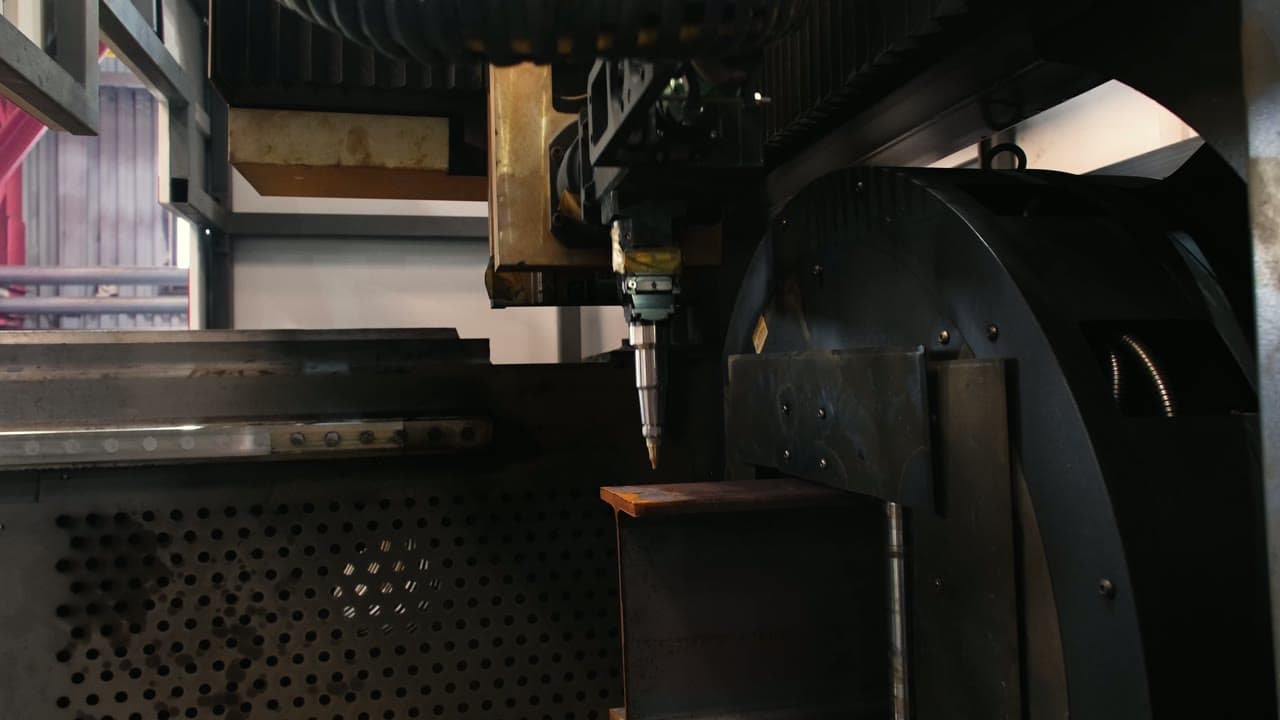
Чем 3D-режущая голова отличается от обычной: рез под углом, фаска прямо при раскрое и подготовка кромки под сварку на труборезе. Что это требует от управляющей программы.
Как ошибки технолога и оператора складываются в цепочку и что проверять перед запуском: единый чек-лист «проверили, настроили, запустили, проконтролировали».
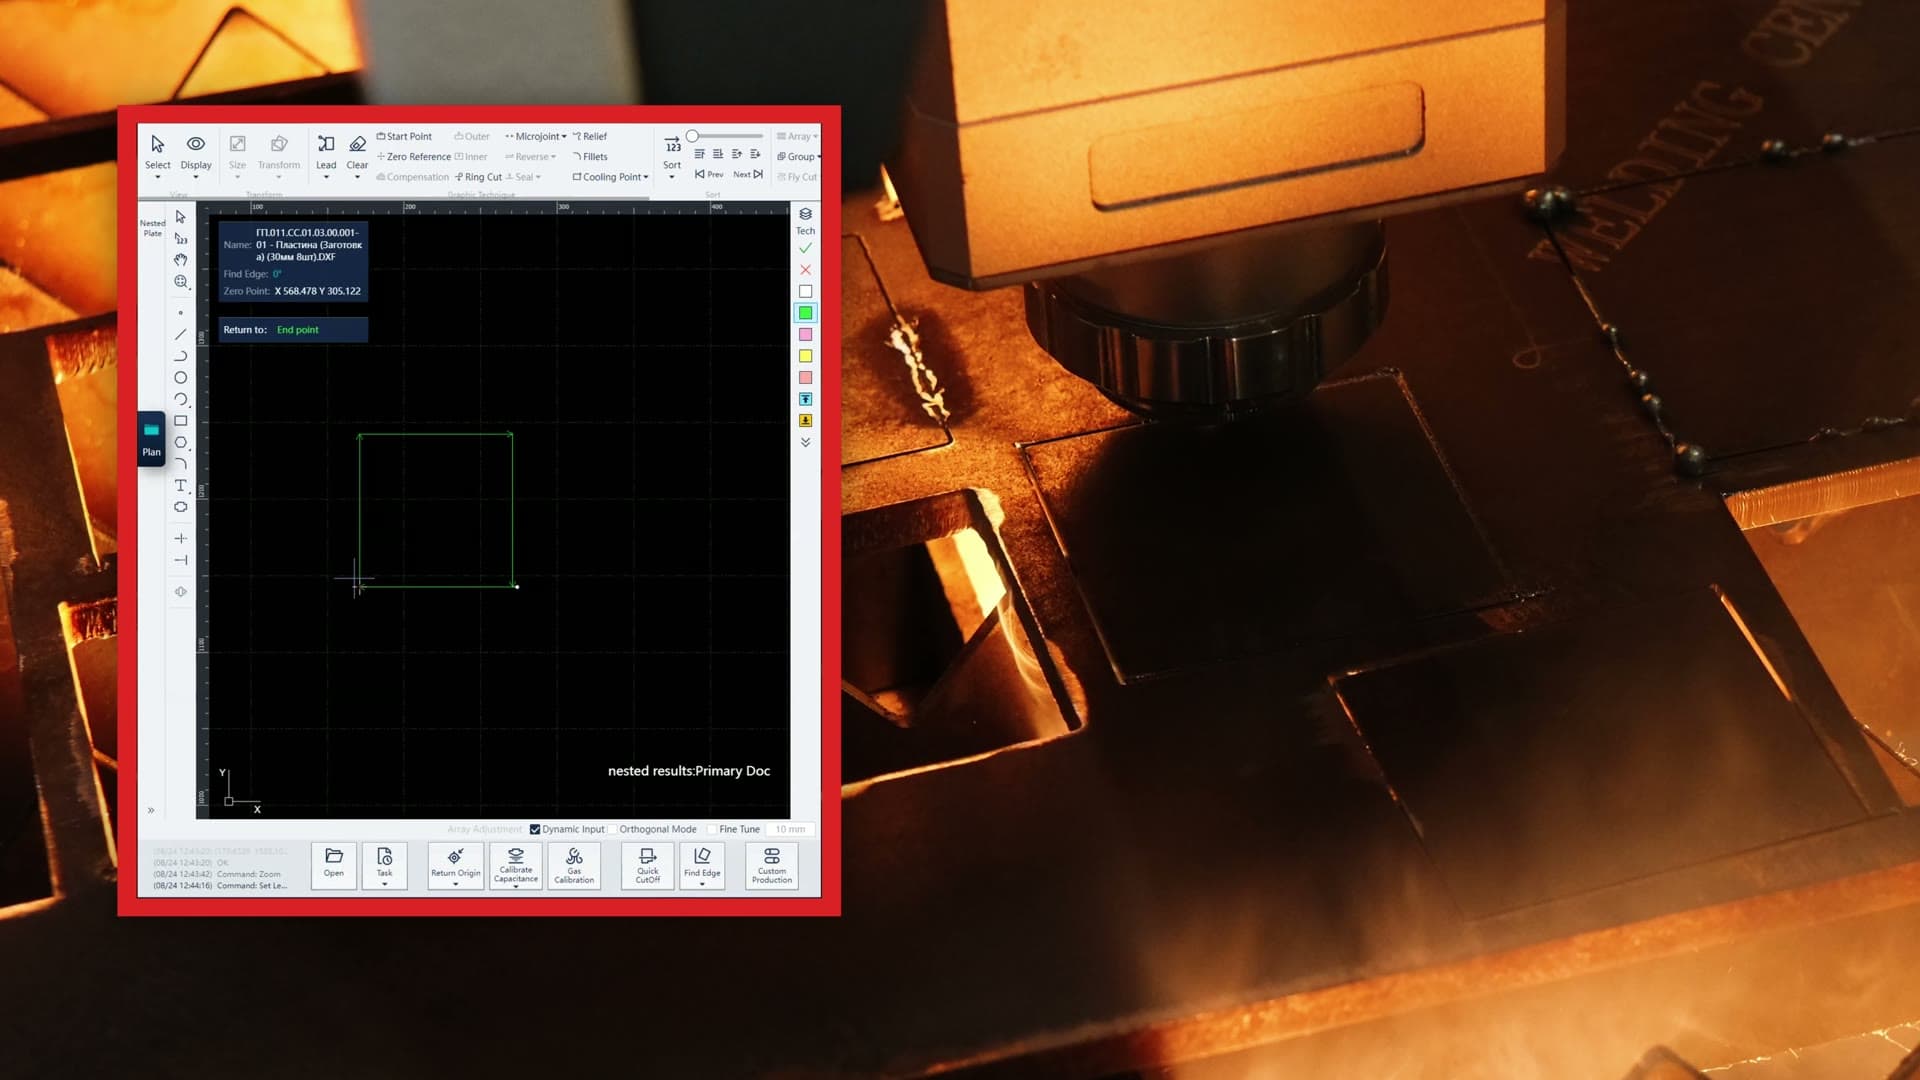
Почему пробивку не ставят на чистовом контуре, что задаёт Lead — вход и выход реза, какой длины вход нужен на толщине 6 мм и когда ставят выход.
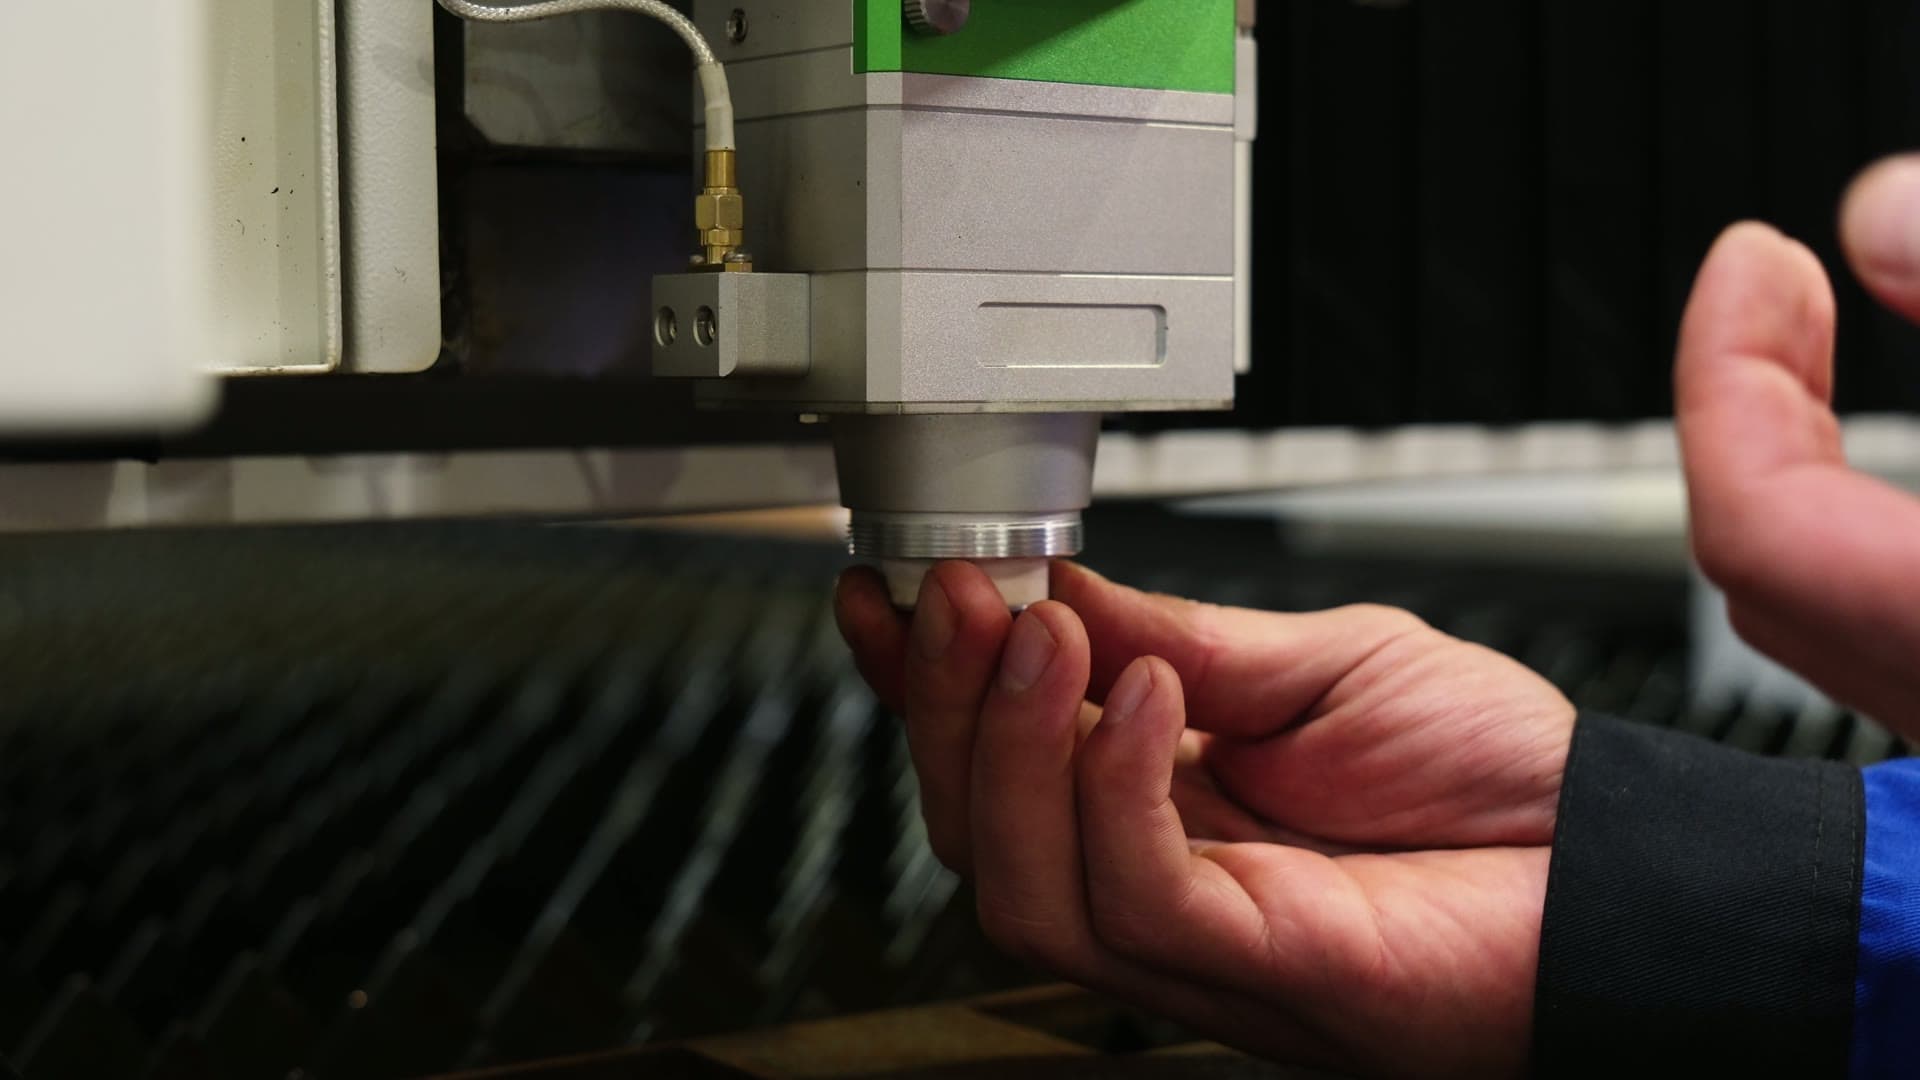
Как датчик BCS измеряет ёмкость между соплом и заготовкой, чем грозит грязная керамическая проставка, как поставить её без ошибки по ёмкости и выполнить Quick Calibrate.
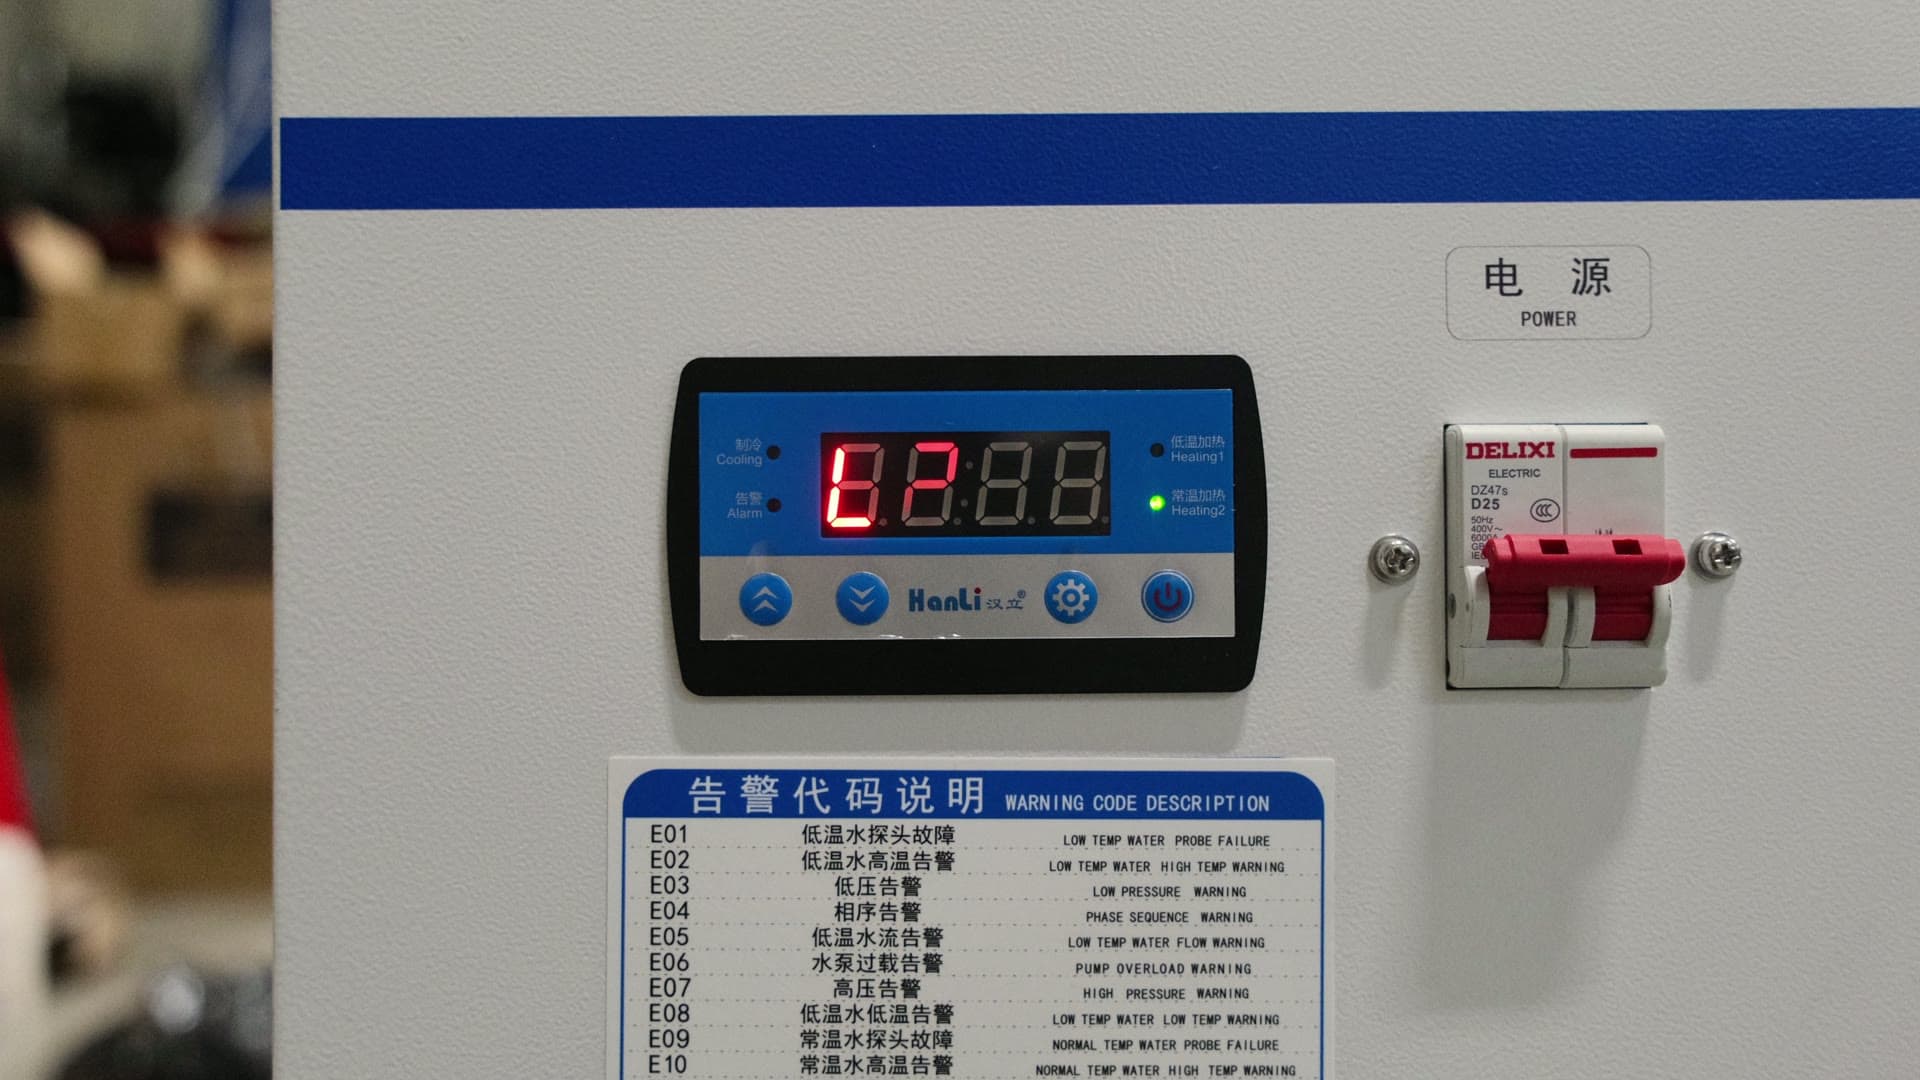
Два контура чиллера и их режимы: 20–25 °C для источника, 15–20 °C для головки. Чем опасна тёплая и слишком холодная вода, что смотреть на контроллере ежедневно.
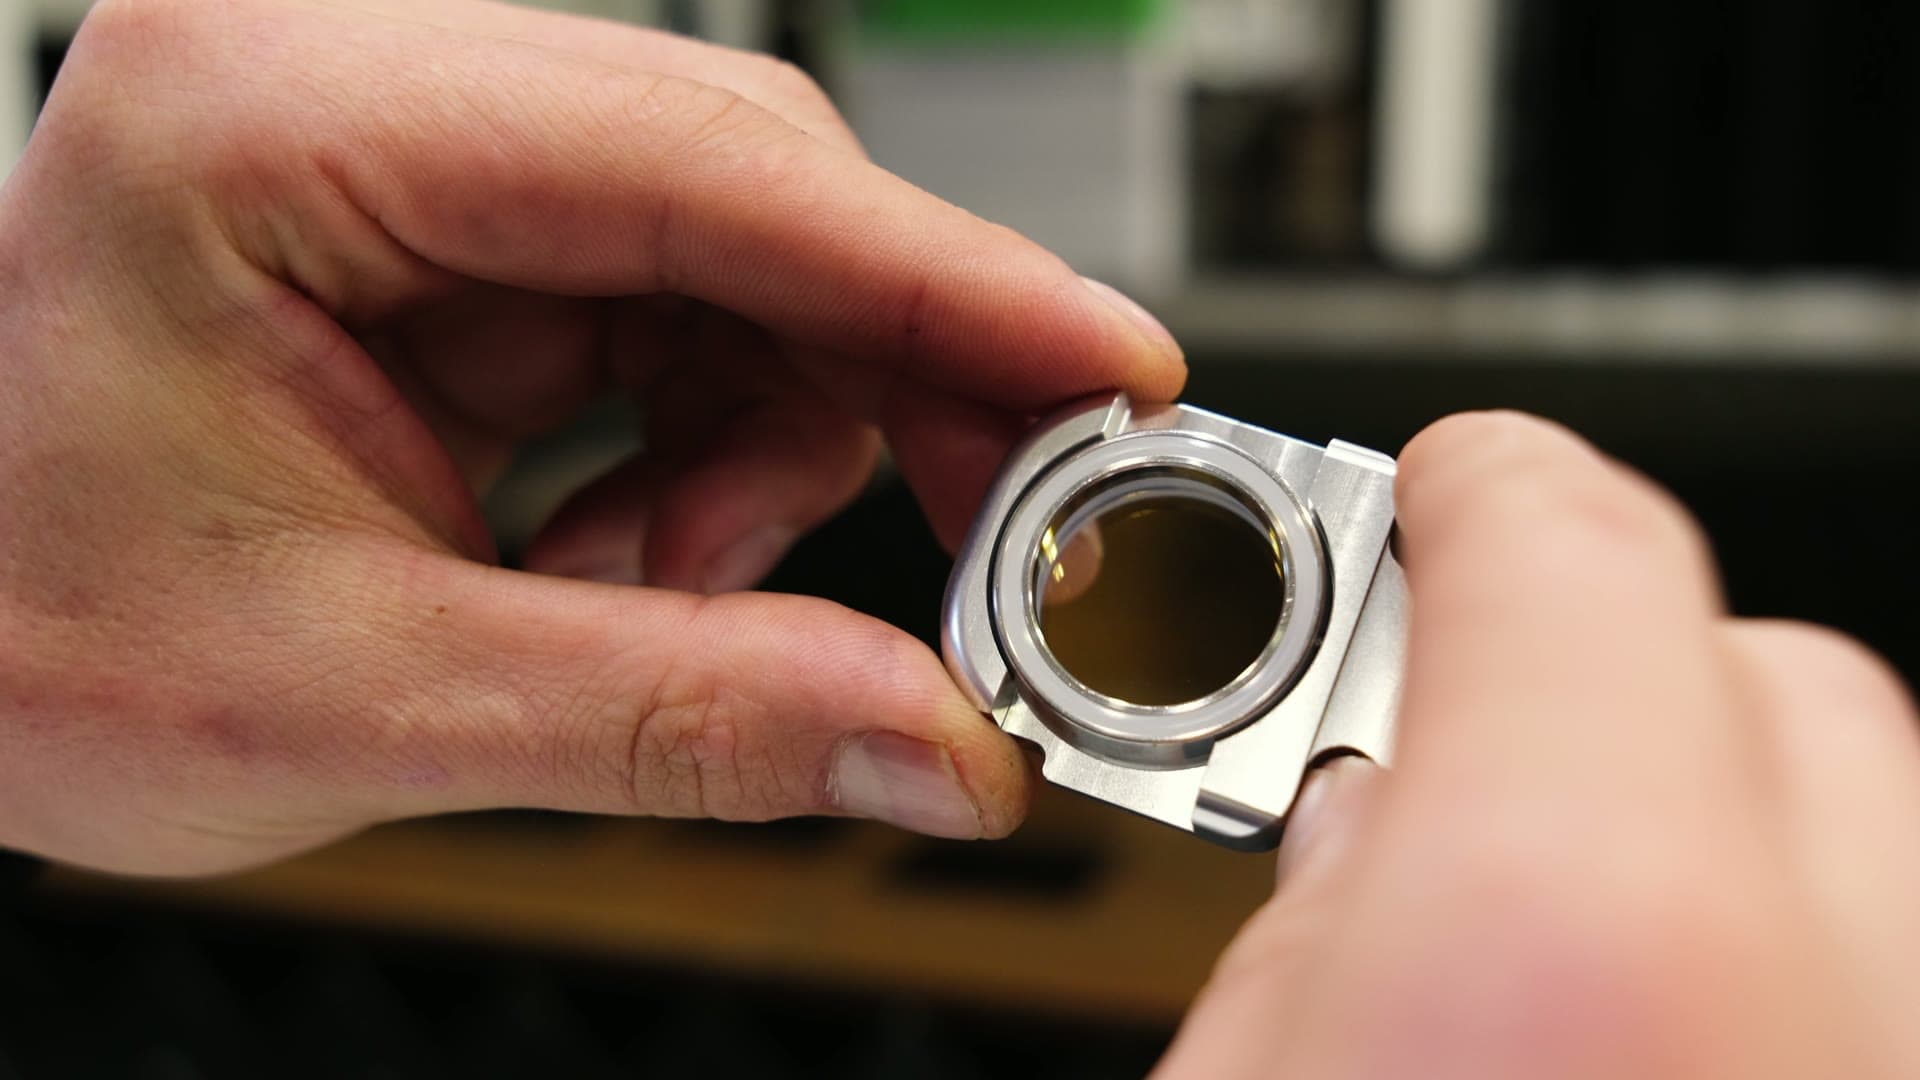
Зачем нужно нижнее защитное стекло, что происходит при его загрязнении — тепловая линза и смещение фокуса. Как снять картридж, оценить стекло и заменить его.
Полностью автоматическая калибровка большой камеры по двум пластинам 300 × 300 мм: разница высот не менее 300 мм, расстояние между пластинами не менее 500 мм, зона 3 м свободна. Запись точек обучения по центрам пластин, вывод камеры между ними, запись положения и запуск калибровки с оценкой результата.
Замер времени реакции робота на внешнее управление. Вывод робота в нулевое положение, измерение задержки в интерфейсе и перенос полученного значения в технологические параметры — глобальный параметр «задержка фазы выборки».
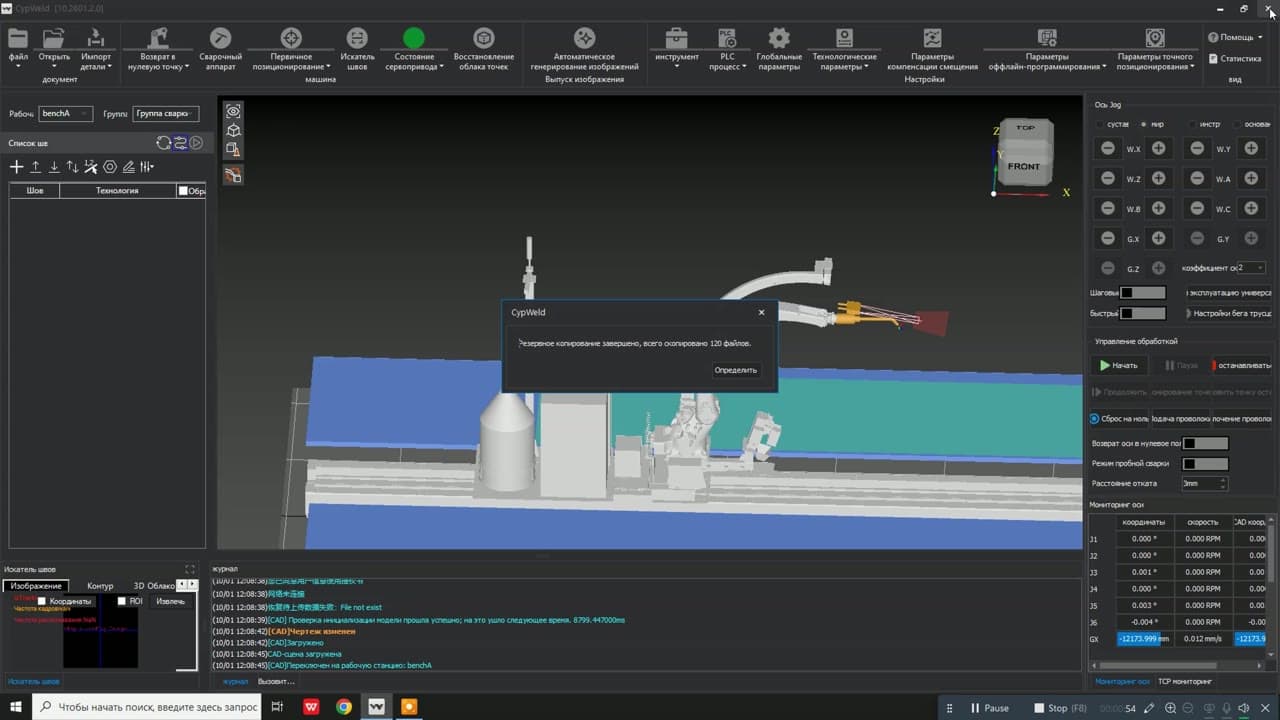
Что делать, если при первичном позиционировании CypWeld сообщает о повреждённом основном конфигурационном файле: сохранить текущую папку программы, восстановить файлы из резервной копии и проверить работу без полной переустановки.
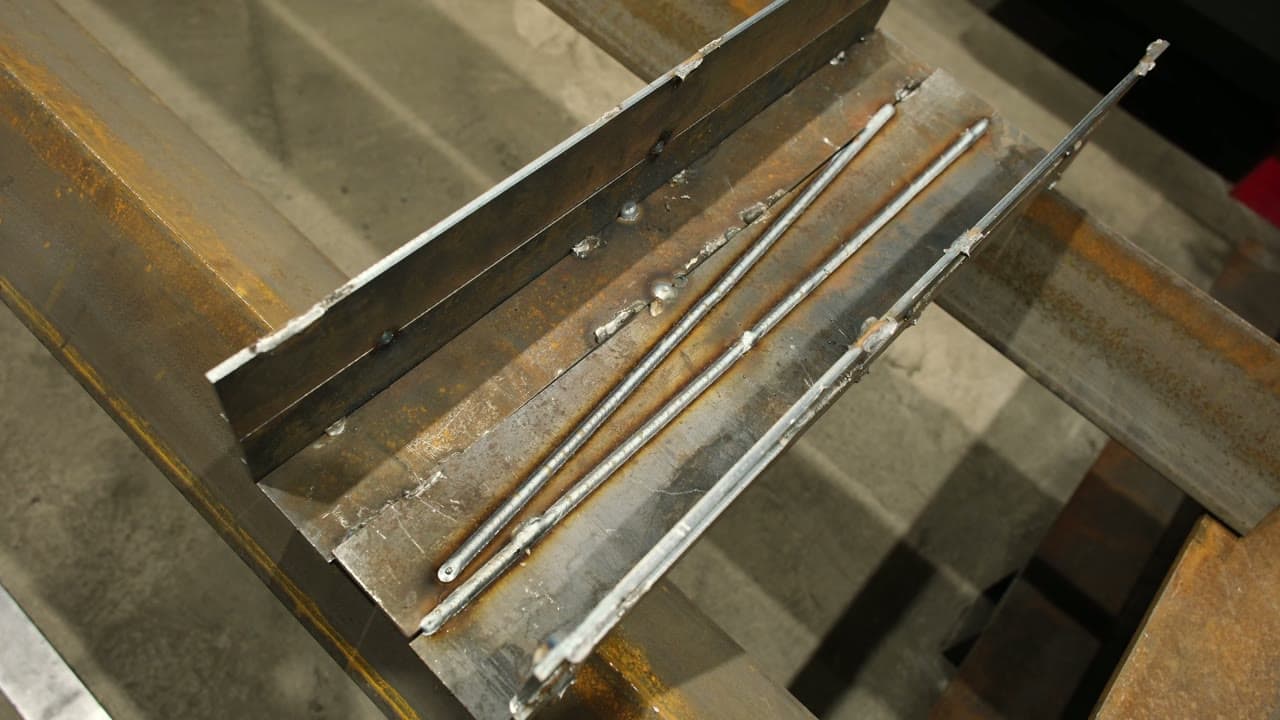
Почему робот при сварке по двум точкам стабильно уводит шов от стыка: калибровка рабочего стола и точность TCP горелки, контрольный проход без сварки. Почему не стоит сразу править точки программы вручную.
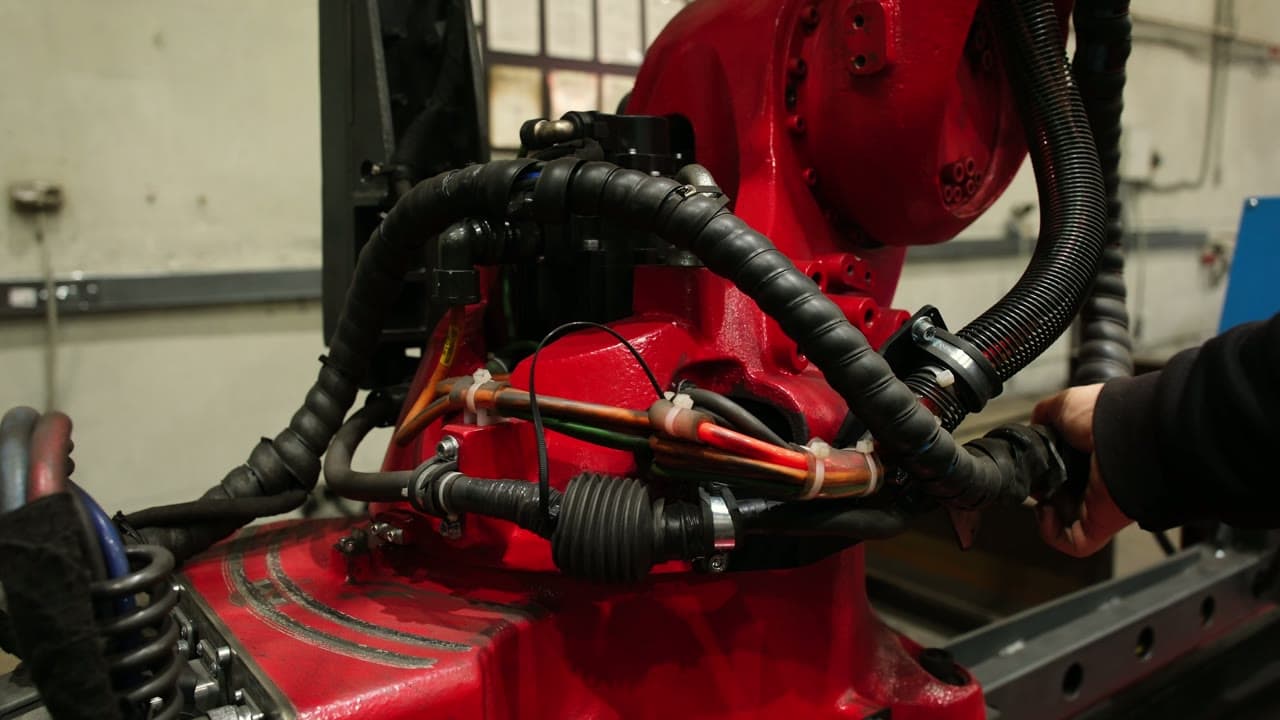
Почему кабели робота проверяют во всём диапазоне движения, а не в одном положении: осмотр изоляции, креплений и перегибов, контроль целостности и непрерывности цепей при медленном проходе осей, проверка после столкновения.
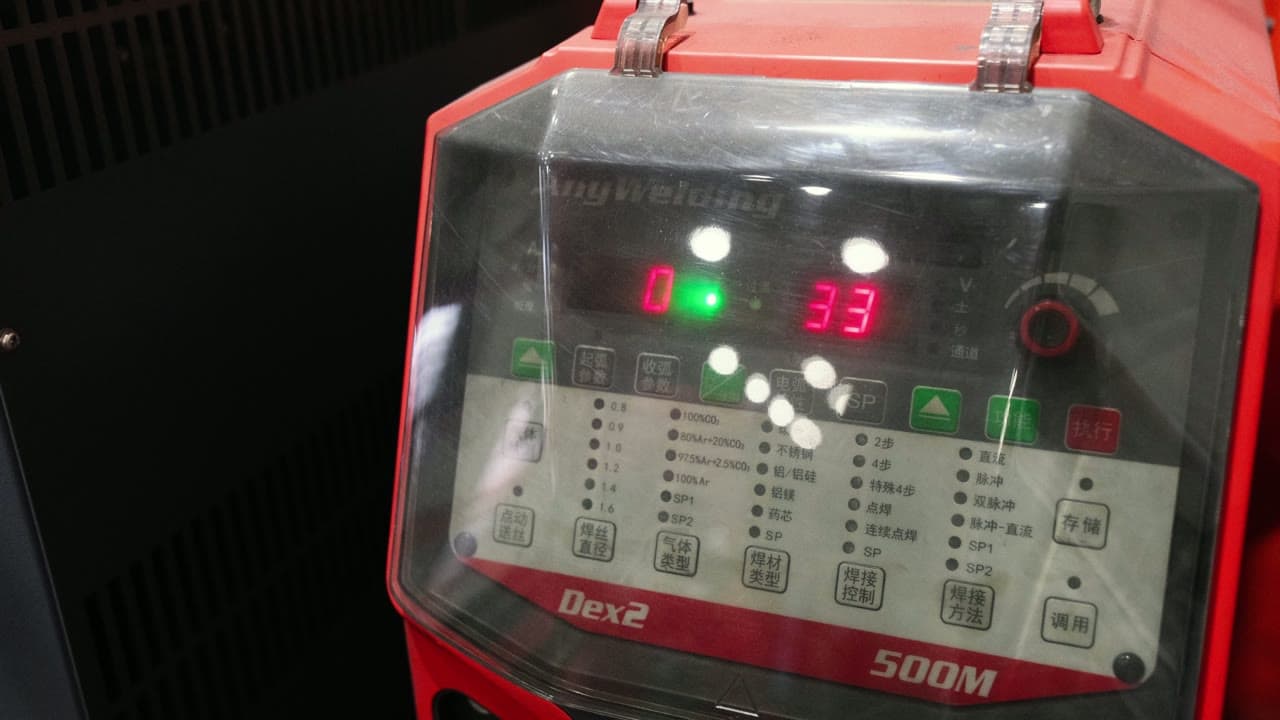
Как искать причину ошибки E33, при которой отключается подача проволоки: когда она возникает, проверка всей цепочки от катушки до горелки, разъёмы и кабели подающего механизма. Какие условия записать, чтобы ускорить диагностику.
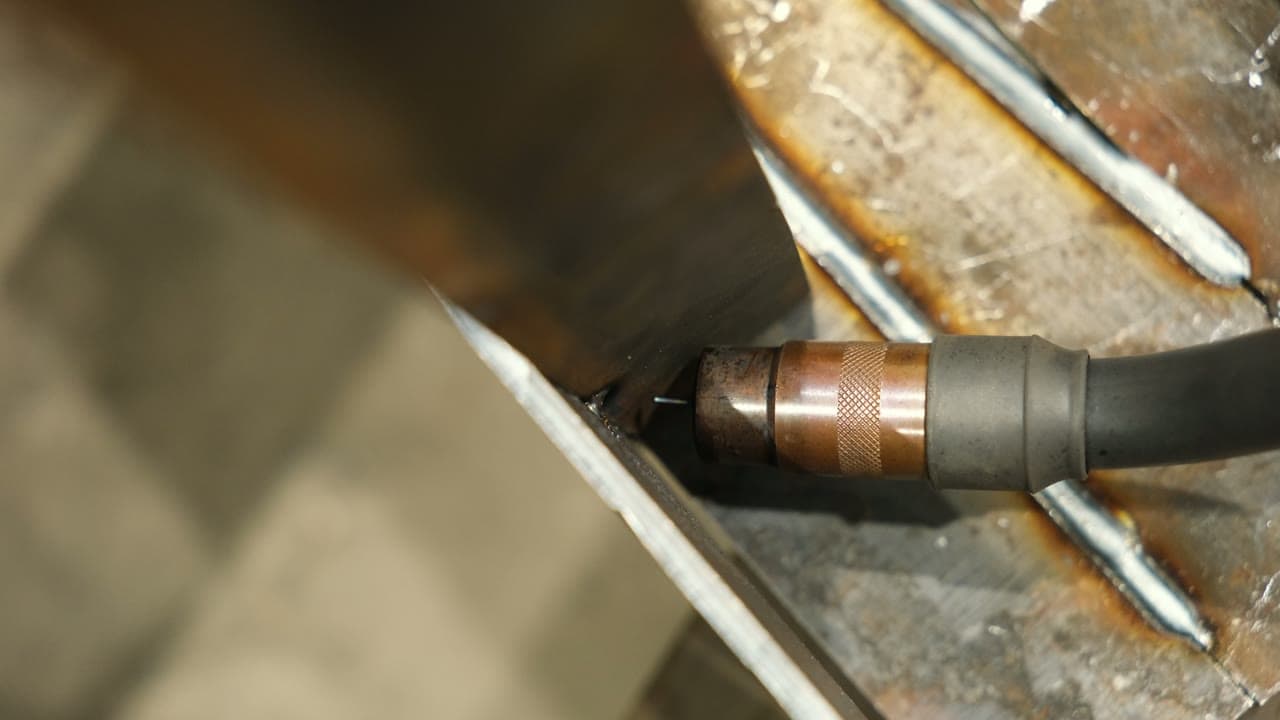
Что проверять, когда вертикальный шов получается то хорошим, то плохим: траекторию и положение горелки, подготовку и сборку деталей, затем сварочный режим. Почему менять параметры нужно по одному.
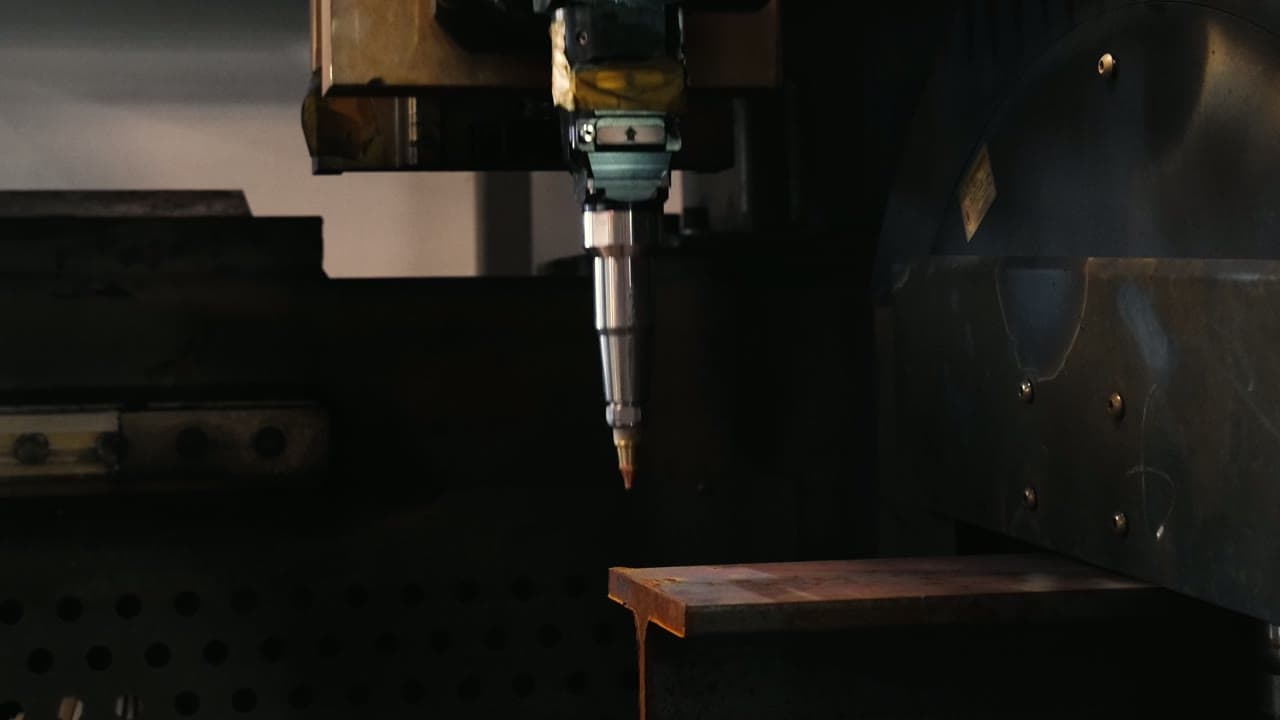
Почему при резке трубы и профиля поверхность всё время «уходит» из-под сопла и как система контроля высоты удерживает зазор между соплом и заготовкой, подстраивая положение головы по оси Z.
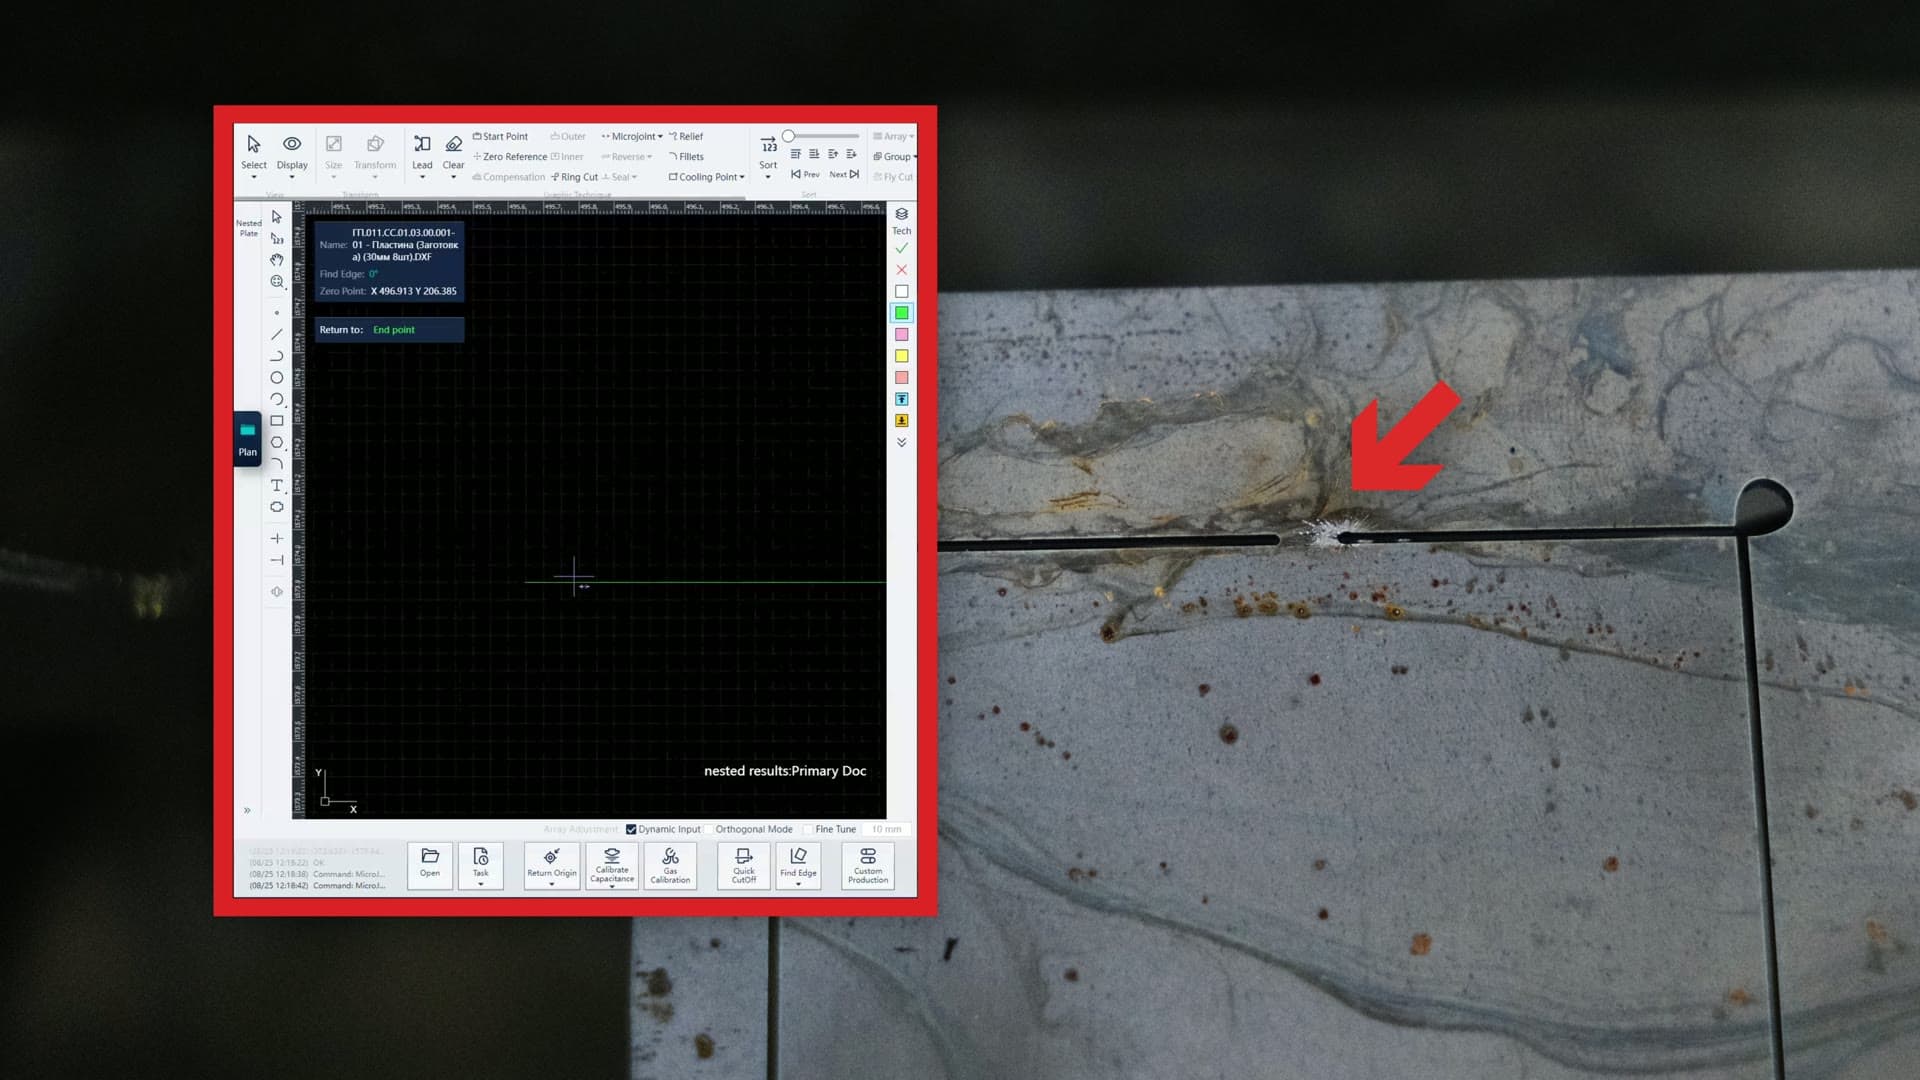
Микроперемычки удерживают вырезанную деталь до конца цикла. Как поставить Microjoint размером 0,8 мм и как потом выламывается деталь.
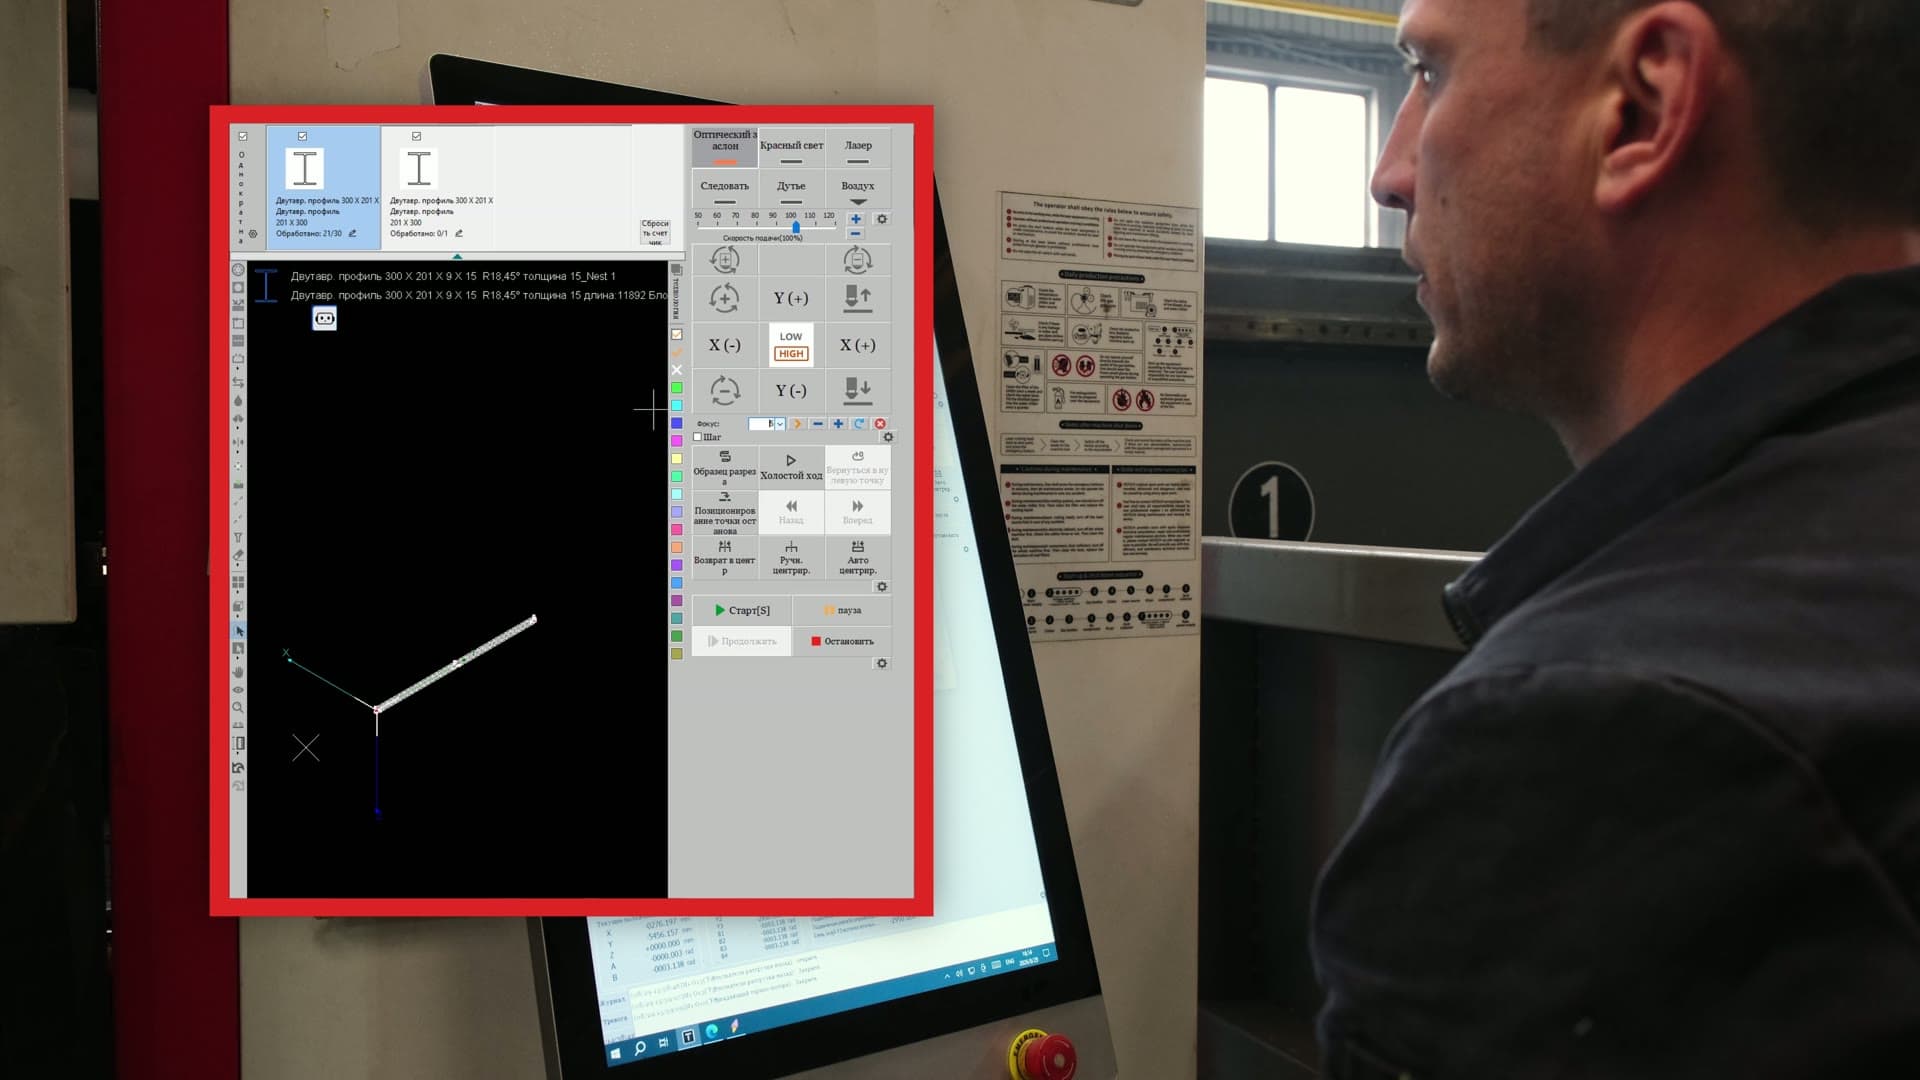
Безопасная высота холостых перемещений по Z для сложных профилей: где задаётся параметр «Выс. ход» и от чего зависит значение.
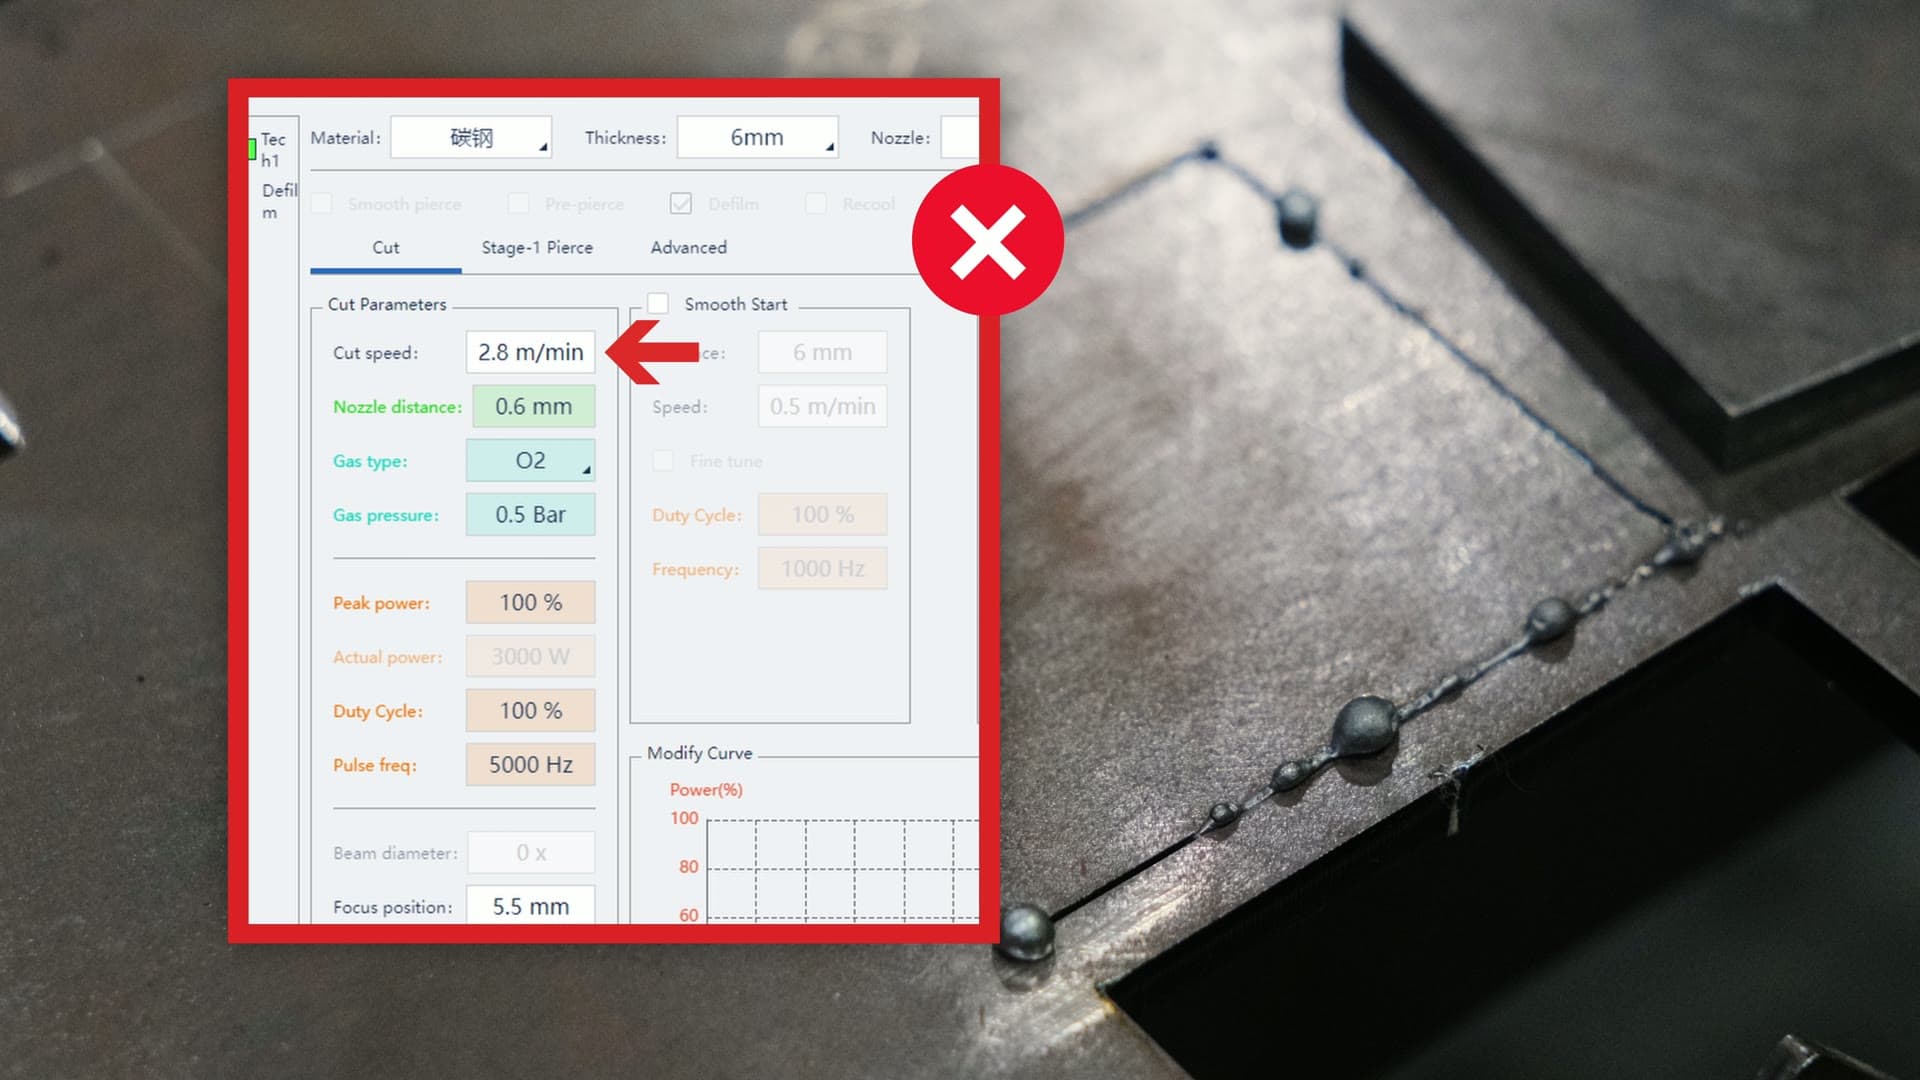
Почему завышенная скорость даёт заусенцы на нижней кромке и когда скорость перестаёт означать производительность.
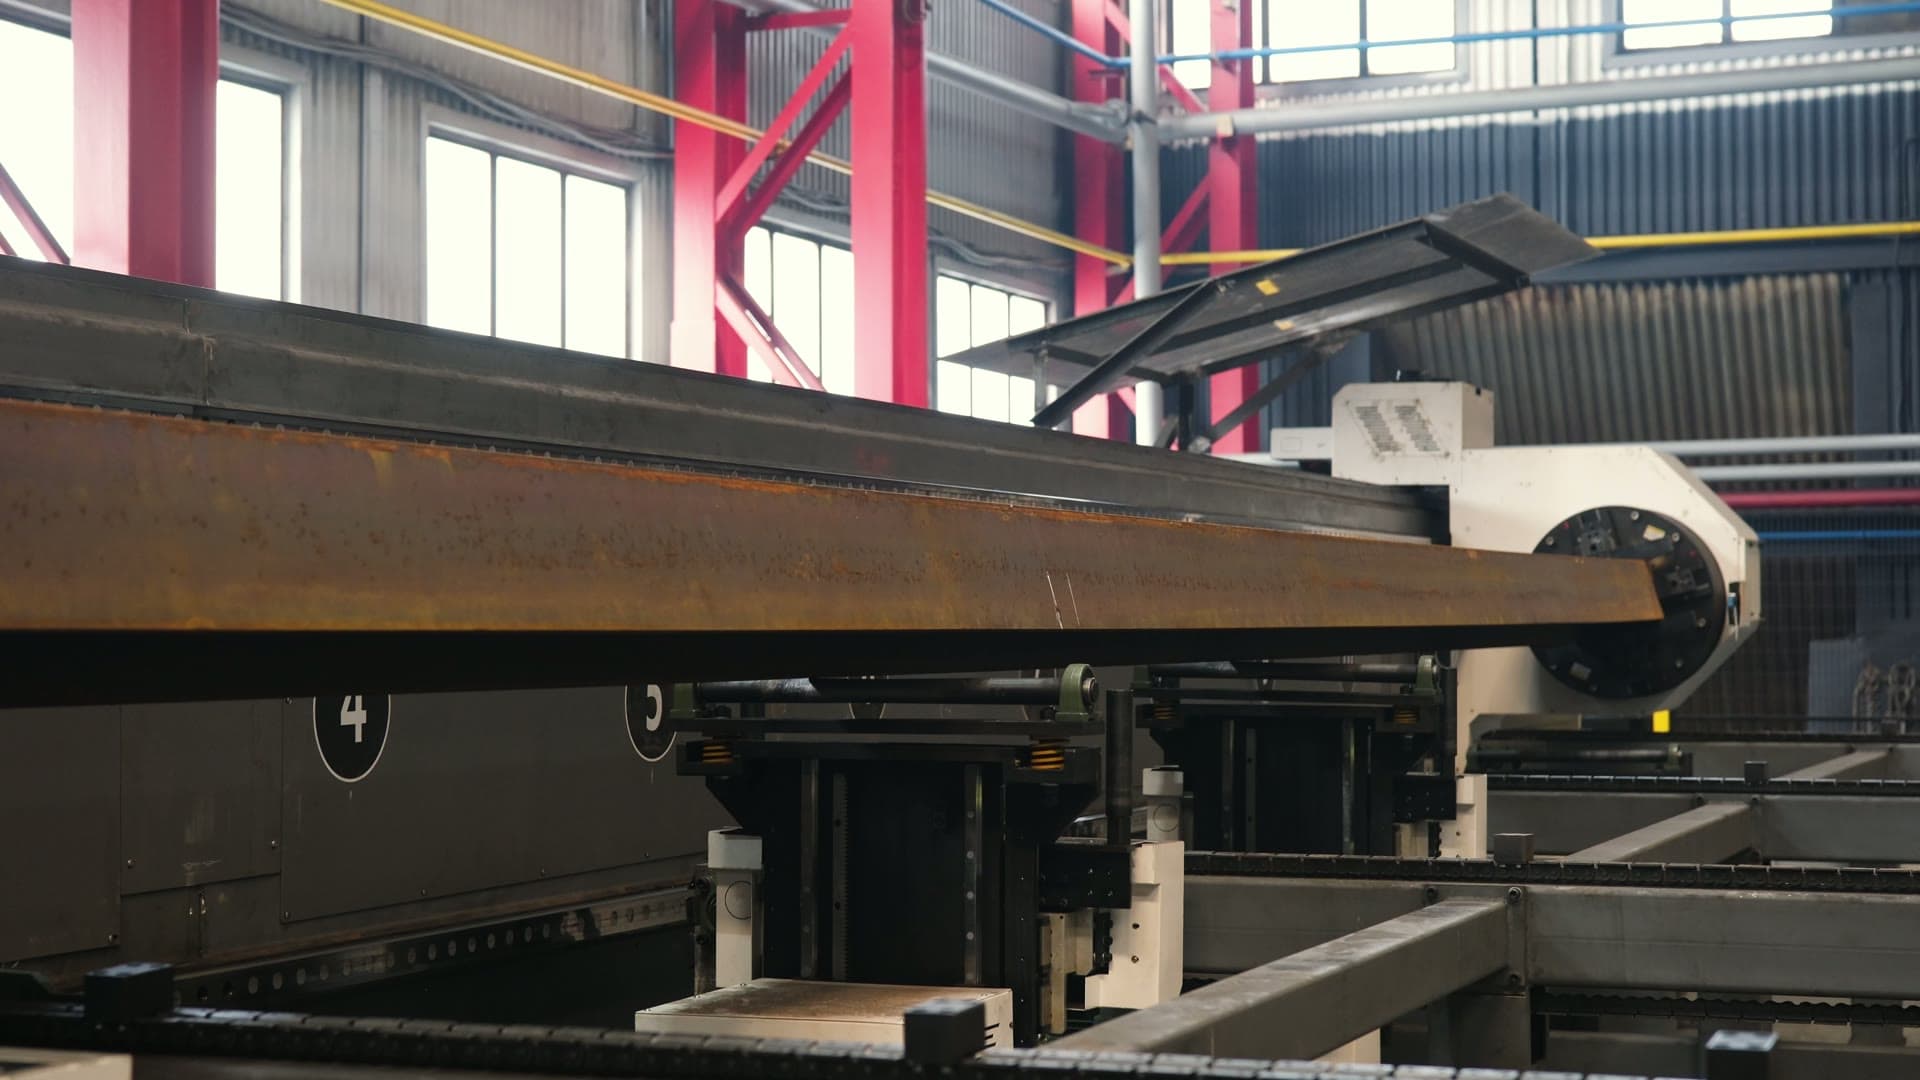
CAM-система считает по идеальной модели, а реальная труба имеет овальность, кривизну, отклонения размеров и биение. Что оценить до запуска программы.
Слабый зажим — проскальзывание и смещение трубы, избыточный — деформация тонкой стенки. Как подбирать усилие под геометрию и жёсткость заготовки.
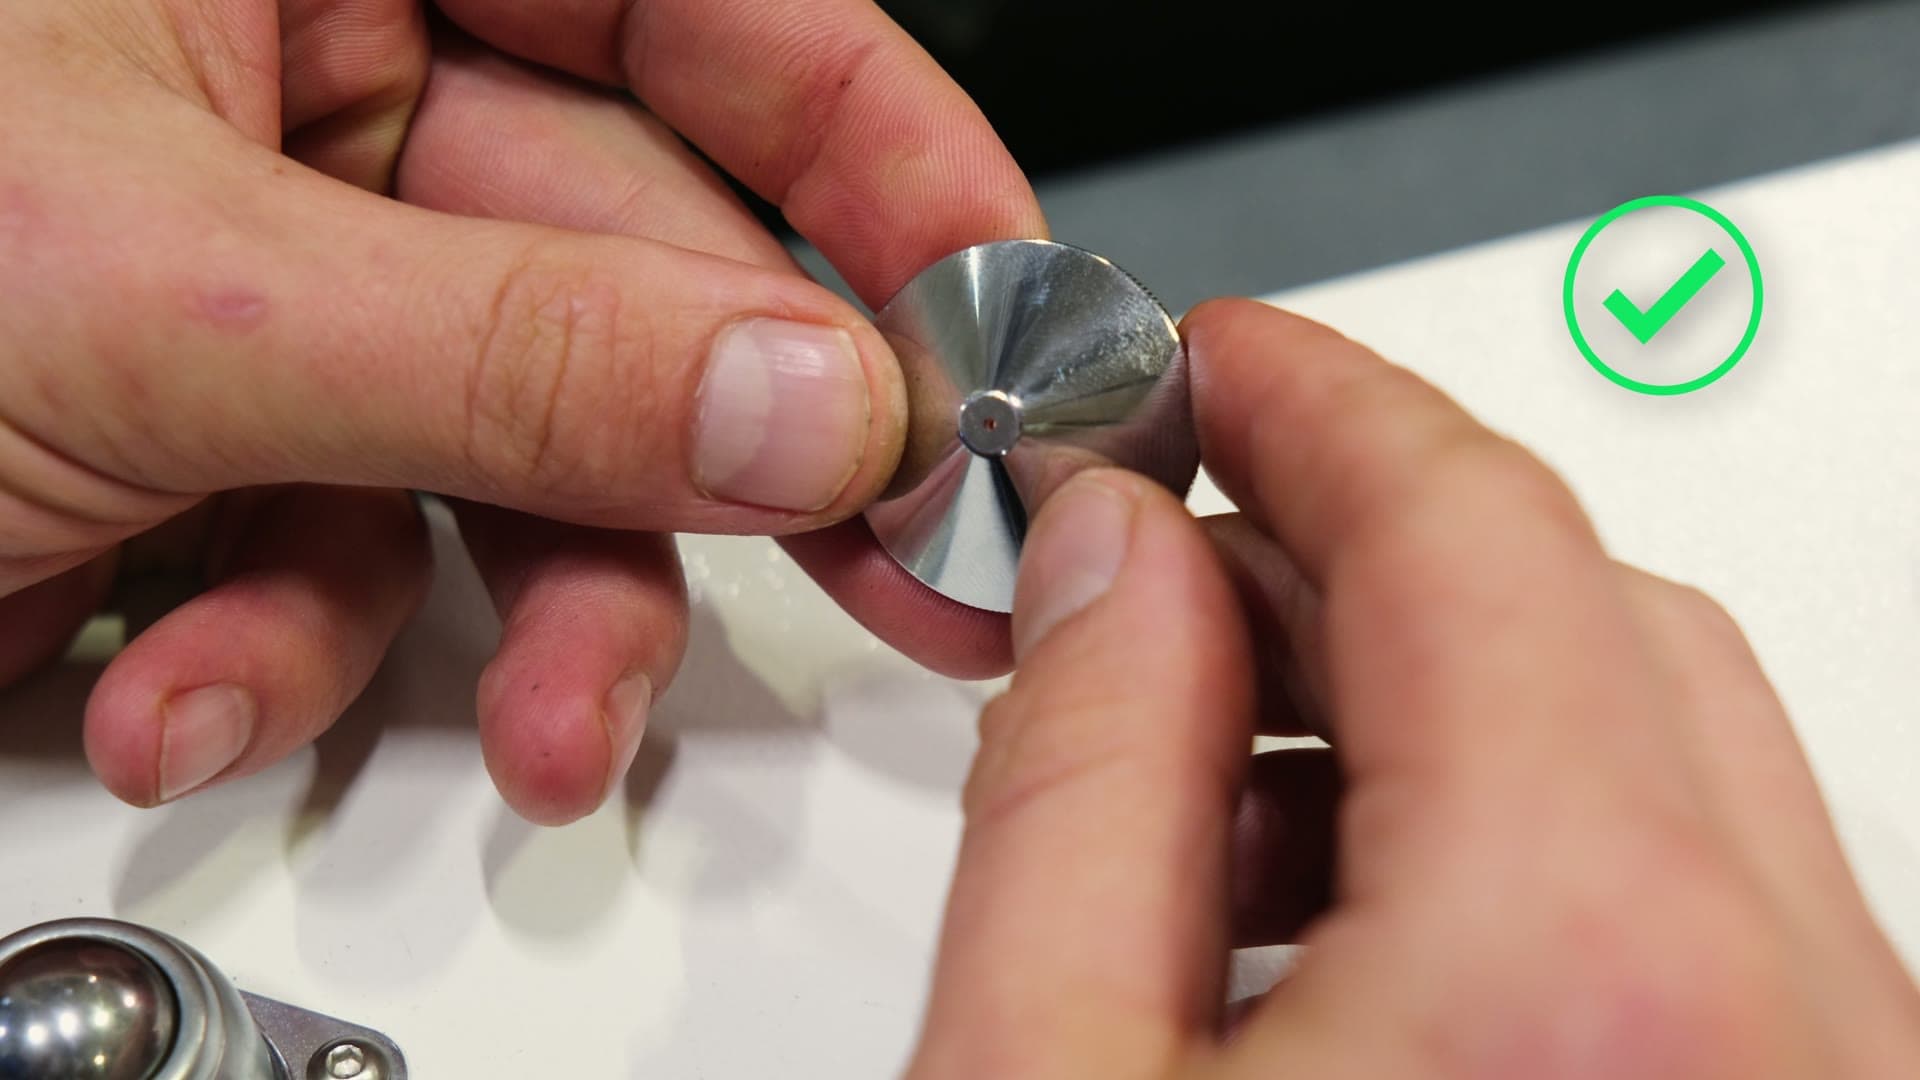
Как износ и нагар на сопле меняют газовый поток и дают шлак на кромке. Двойное и одинарное сопло, маркировка и осмотр перед установкой.
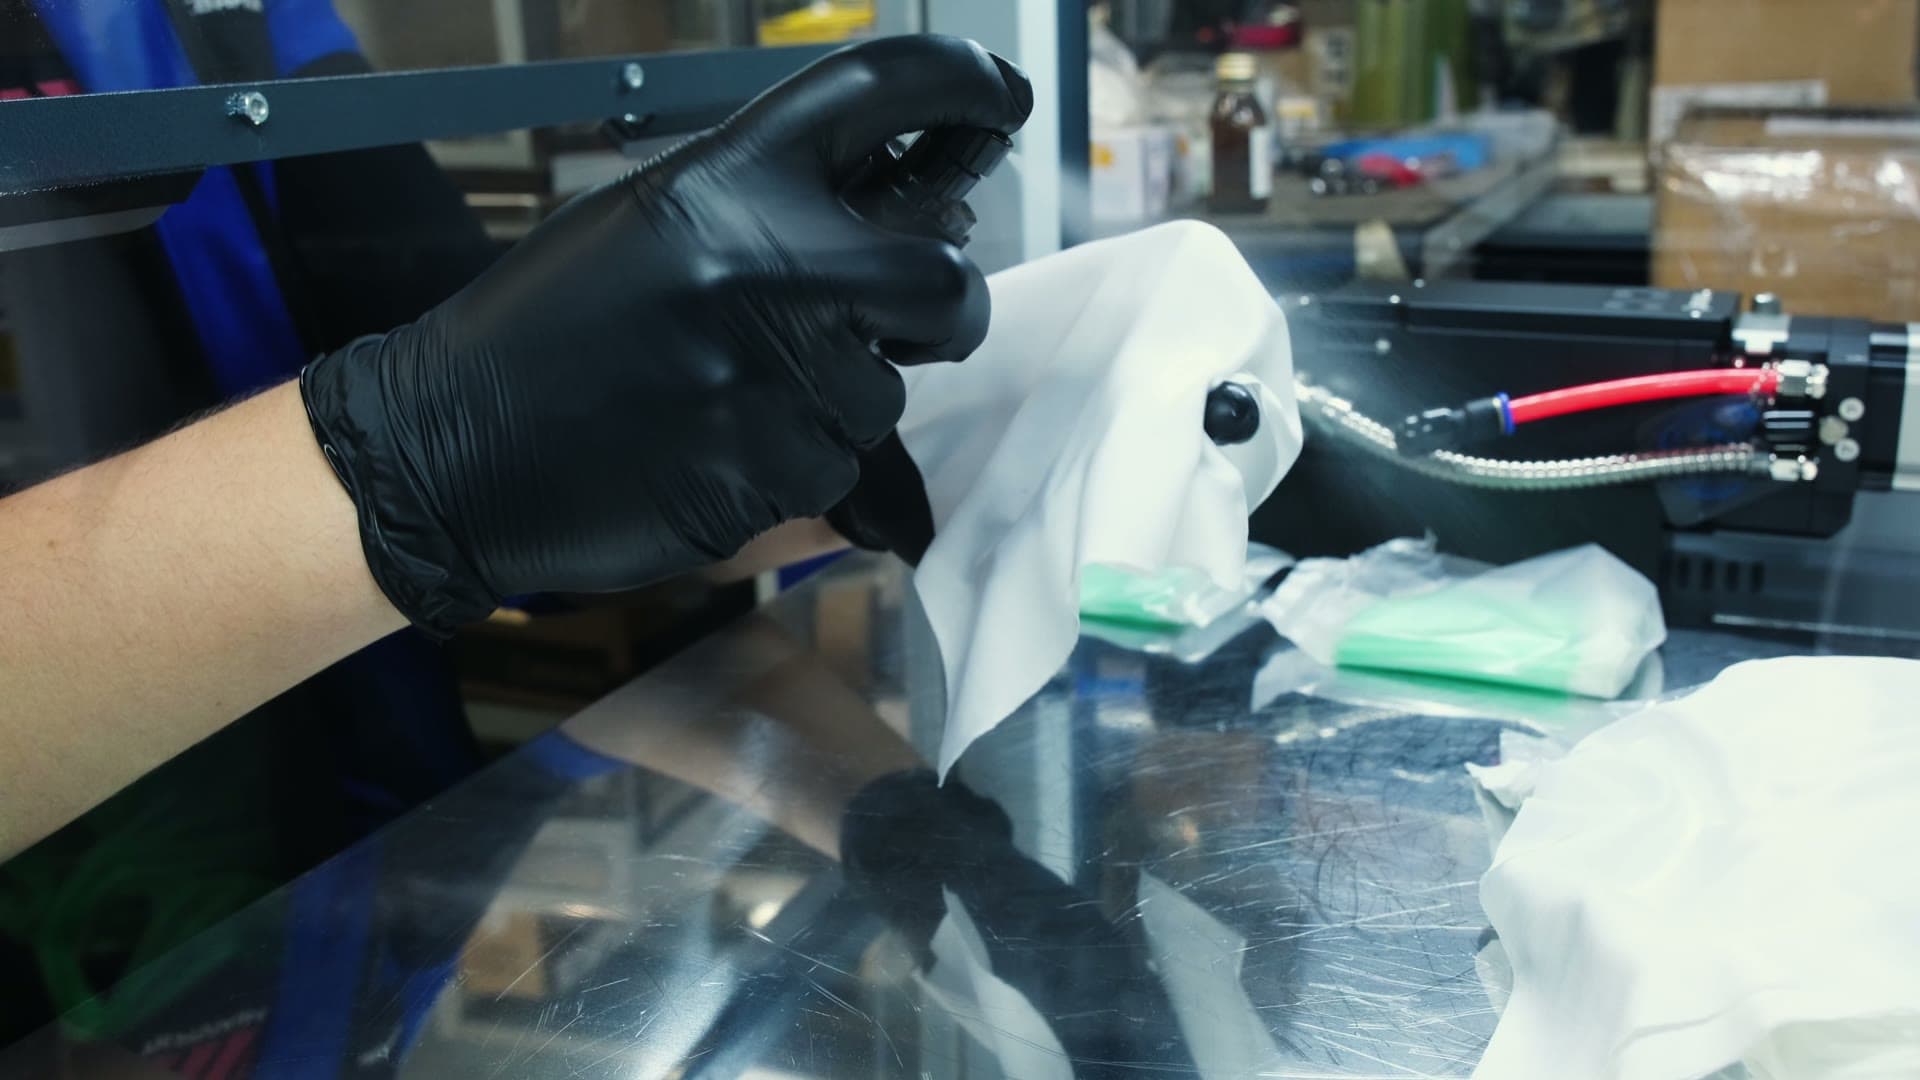
Правила обращения с оптикой: чистый бокс, перчатки, безворсовые салфетки со спиртом. Почему отпечаток пальца на линзе — серьёзное загрязнение.
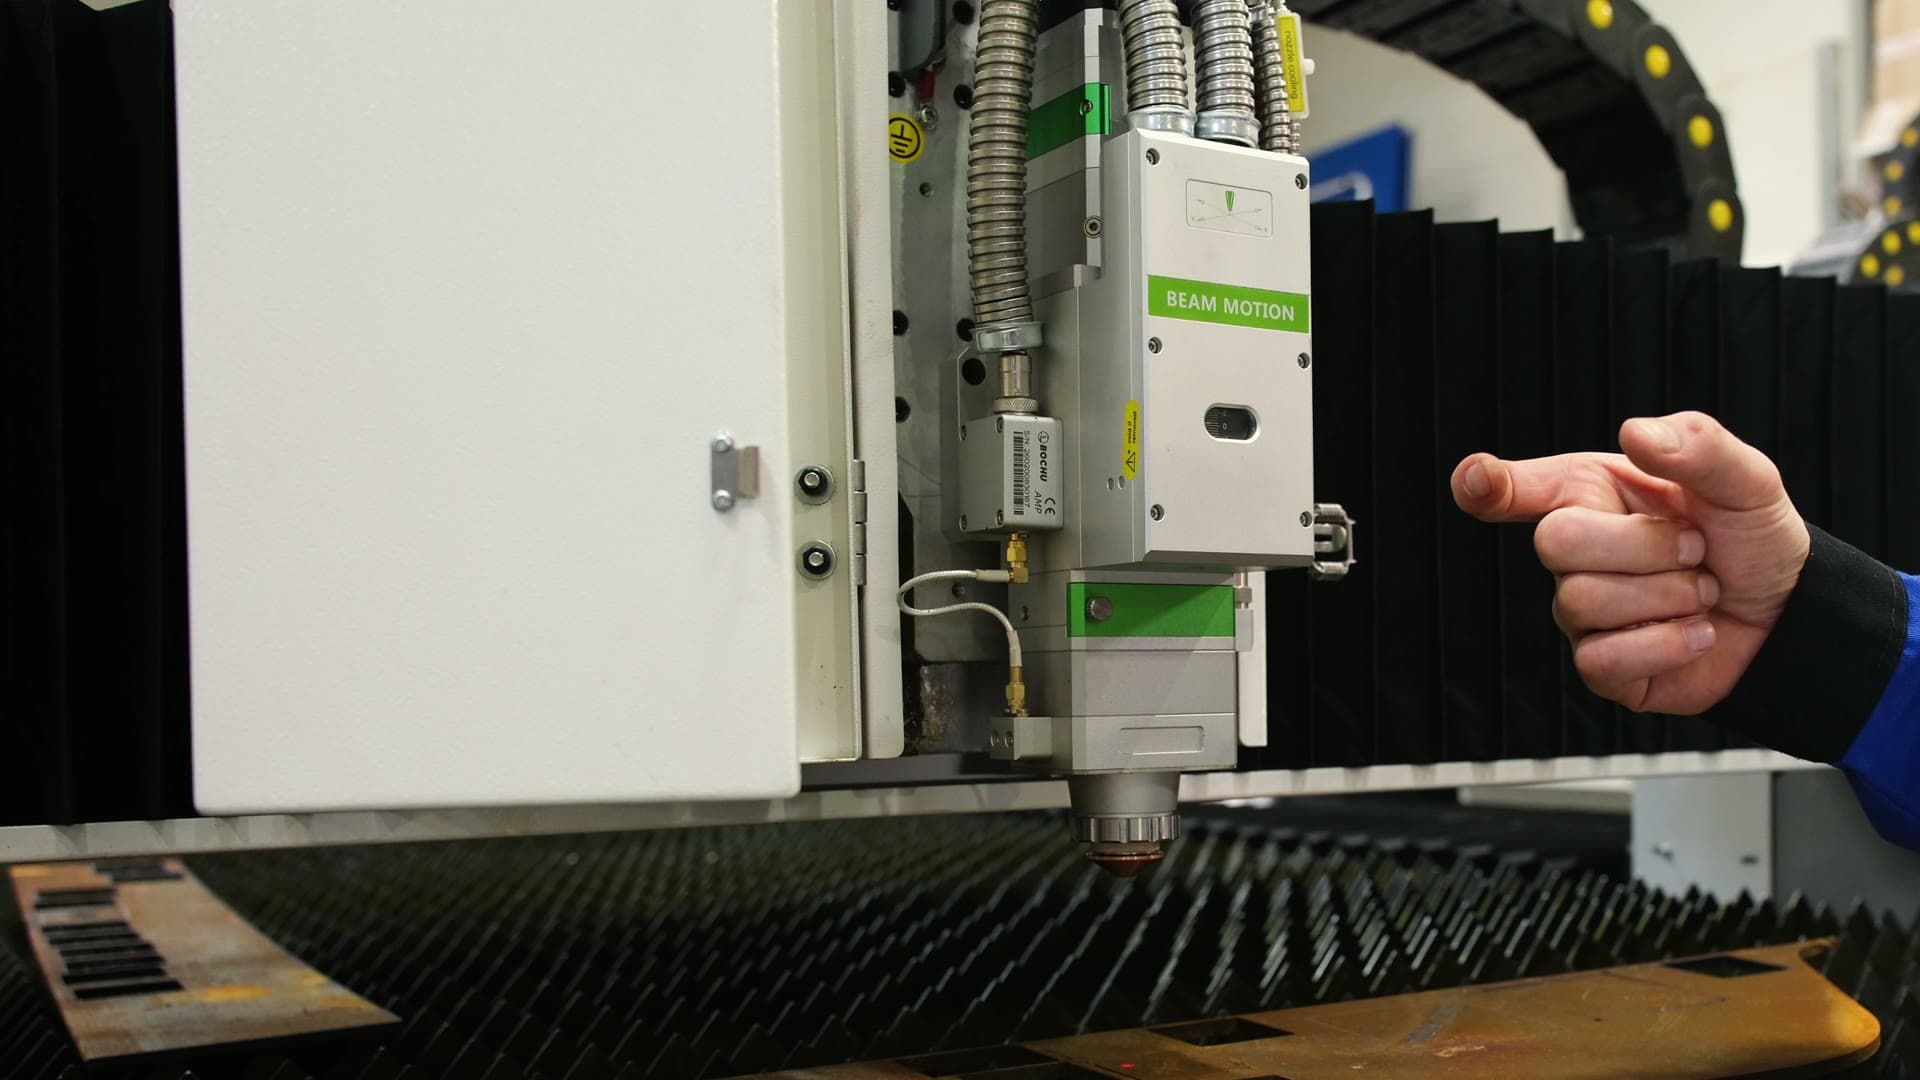
Почему сопло центруют по лучу и чем грозит смещение 0,1 мм. Тест одиночным импульсом по прозрачной ленте, регулировка двумя винтами, проверка цифровым прибором центровки.
Короткая заставка курса: большинство проблем при лазерной резке — не поломки техники, а ошибки эксплуатации и подготовки управляющей программы.
Резервная копия после калибровочных работ: выбор места сохранения, контроль сообщения о завершении. Восстановление из пакета резервной копии через установку системы. Рекомендованная периодичность — не реже раза в неделю.
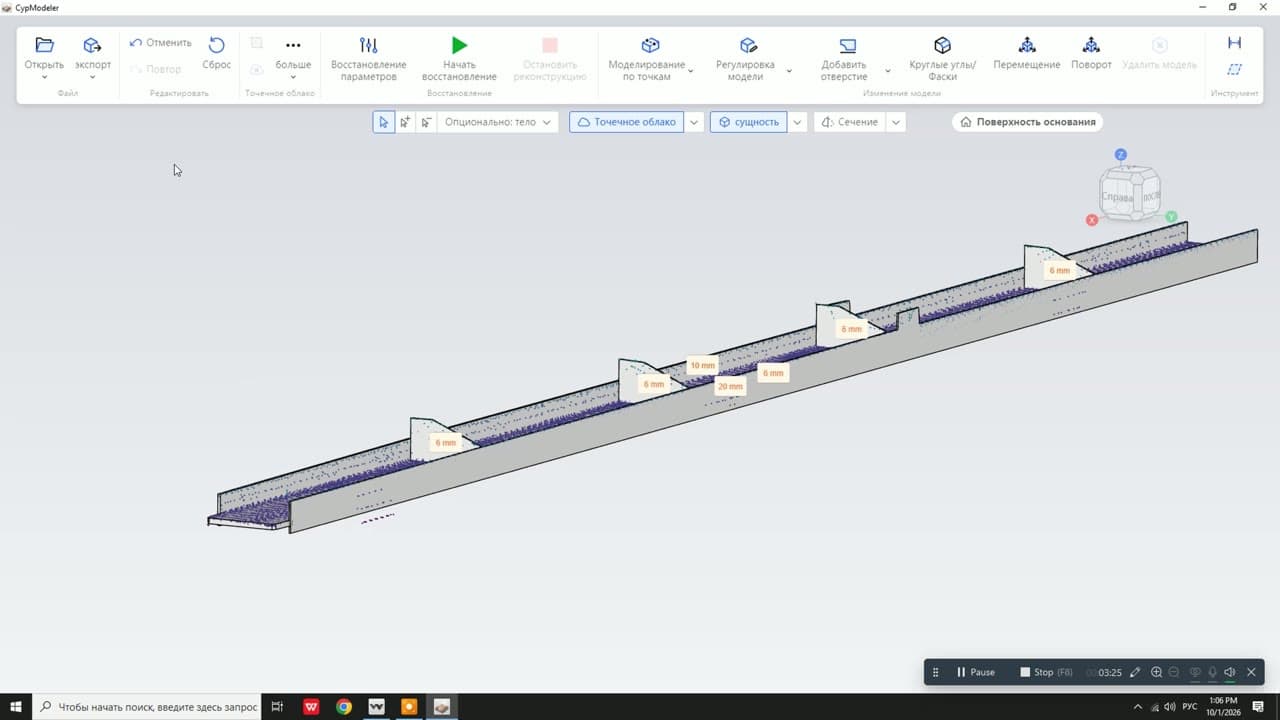
Почему при построении облака точек система распознаёт лишние объекты и как это исправить: выбор стола и области сканирования, обрезка облака, восстановление параметров заготовки, экспорт 3D-модели и первичное позиционирование. Что проверить, если ошибка остаётся.
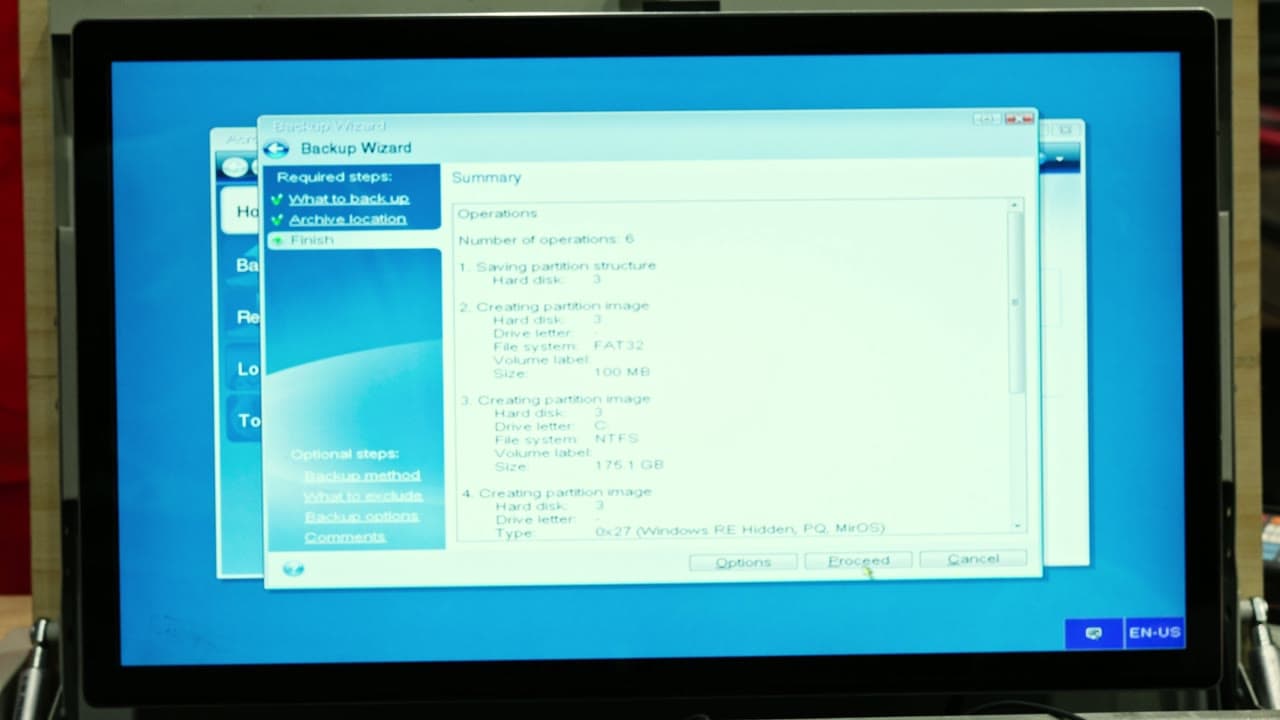
Как сделать полную резервную копию диска системы управления роботом: загрузка с внешнего накопителя с образом Acronis True Image через BIOS, выбор диска и места хранения копии, возврат к загрузке с основного диска.