Полное резервное копирование системы управления роботом
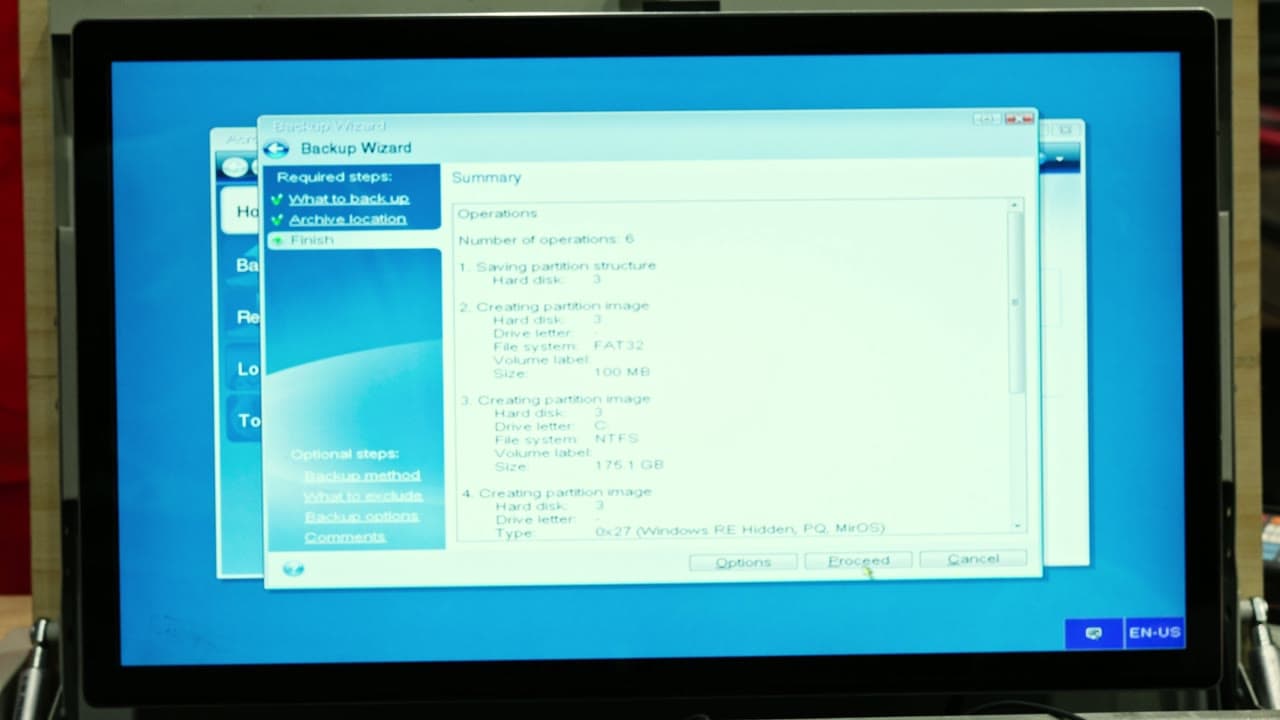
Как сделать полную резервную копию диска системы управления роботом: загрузка с внешнего накопителя с образом Acronis True Image через BIOS, выбор диска и места хранения копии, возврат к загрузке с основного диска.
Урок доступен по подписке
Открывает лицензия: Весь каталог
Войдите по номеру телефона и оформите подписку.
ВойтиЕщё в каталоге
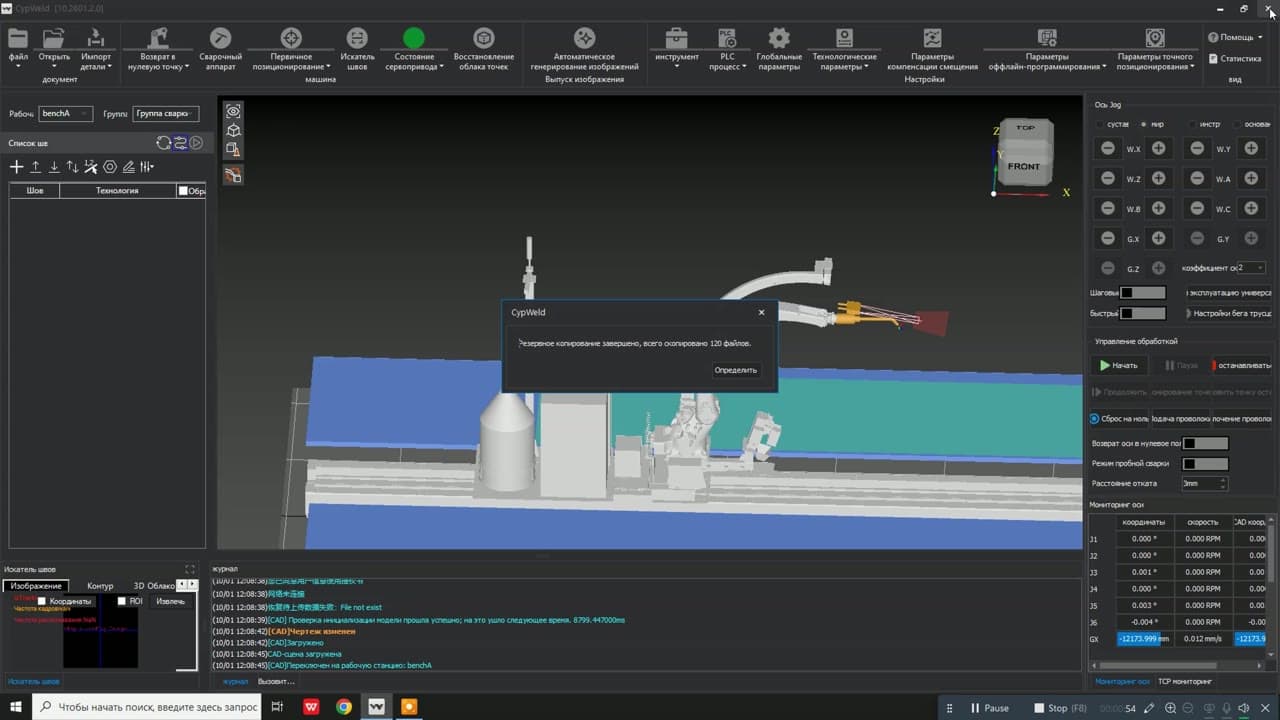
Что делать, если при первичном позиционировании CypWeld сообщает о повреждённом основном конфигурационном файле: сохранить текущую папку программы, восстановить файлы из резервной копии и проверить работу без полной переустановки.
Резервная копия после калибровочных работ: выбор места сохранения, контроль сообщения о завершении. Восстановление из пакета резервной копии через установку системы. Рекомендованная периодичность — не реже раза в неделю.
Замер времени реакции робота на внешнее управление. Вывод робота в нулевое положение, измерение задержки в интерфейсе и перенос полученного значения в технологические параметры — глобальный параметр «задержка фазы выборки».
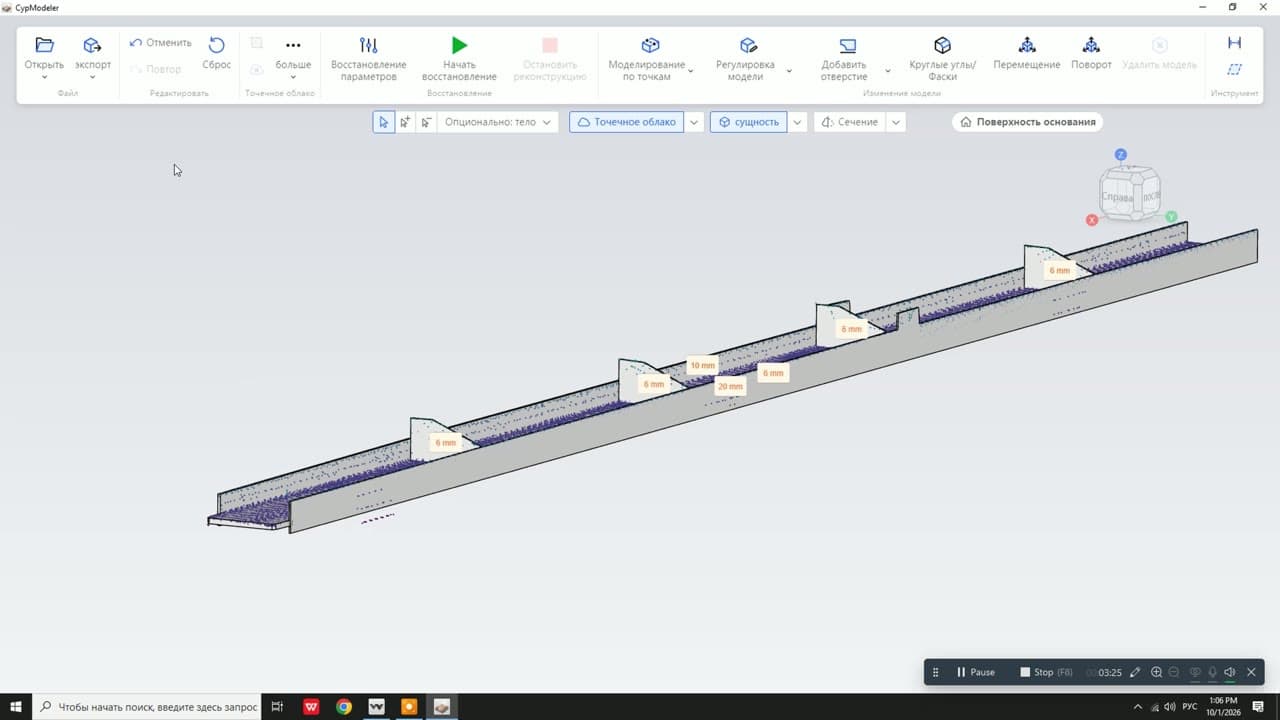
Почему при построении облака точек система распознаёт лишние объекты и как это исправить: выбор стола и области сканирования, обрезка облака, восстановление параметров заготовки, экспорт 3D-модели и первичное позиционирование. Что проверить, если ошибка остаётся.
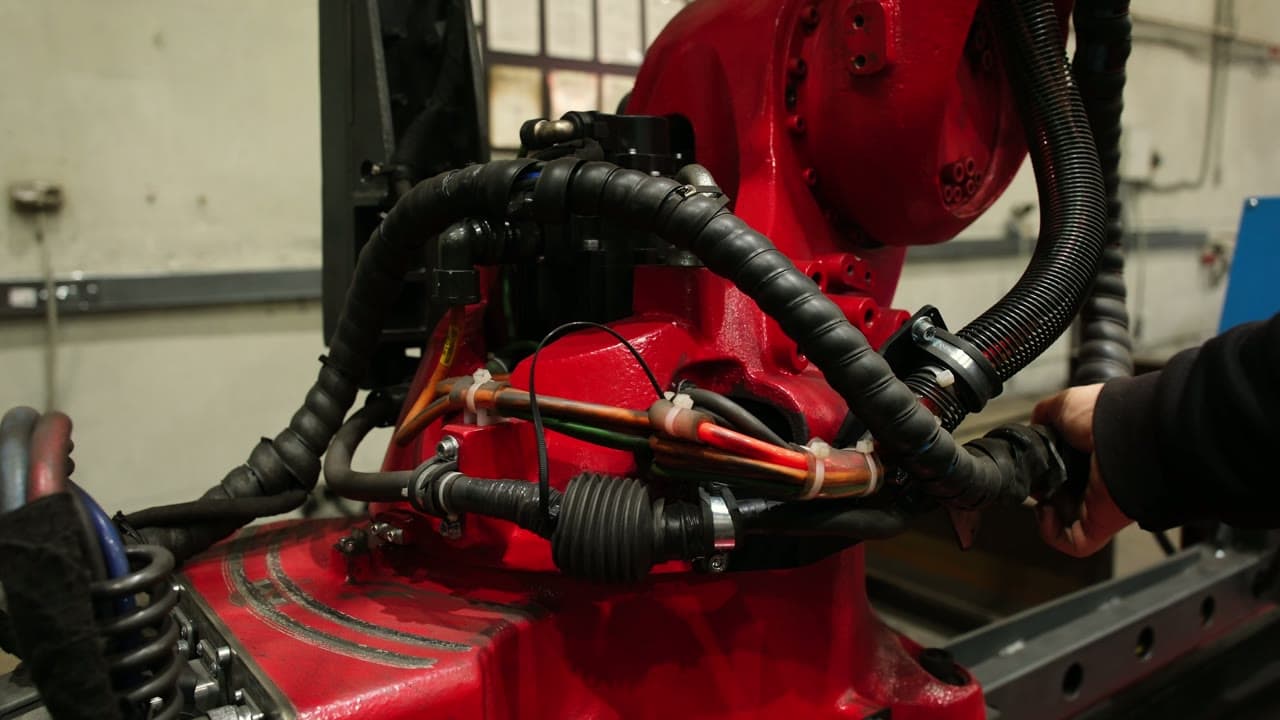
Почему кабели робота проверяют во всём диапазоне движения, а не в одном положении: осмотр изоляции, креплений и перегибов, контроль целостности и непрерывности цепей при медленном проходе осей, проверка после столкновения.
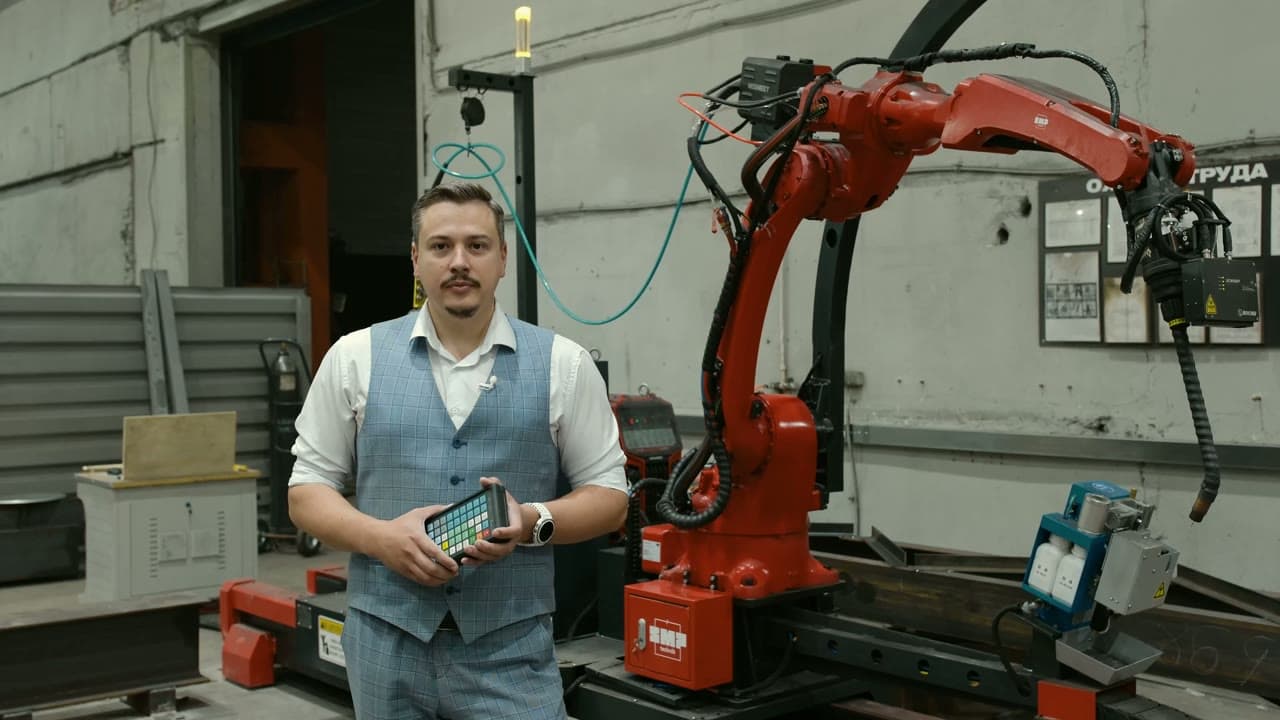
Органы управления пульта: оси J1–J6, смена системы координат, ускоренное и медленное перемещение. Калибровка центра инструмента (TCP) по калибровочному штифту и трёхгранной пирамидке: опорная точка, восемь положений, расчёт и проверка результата. Калибровка считается принятой при значении меньше 1,5 и отклонении штифта от вершины не более 2 мм.