Калибровка станции очистки и обрезки проволоки
Настройка станции очистки ствола и обрезки проволоки: безопасная точка примерно в 20 см над станцией, положение очистки сопла и положение обрезки проволоки. Интервал работы станции по фактическим условиям, обычно 15 минут. Проверка — пользовательский процесс «чистить пистолет и резать проволоку».
Урок доступен по подписке
Открывает лицензия: Весь каталог
Войдите по номеру телефона и оформите подписку.
ВойтиЕщё в каталоге
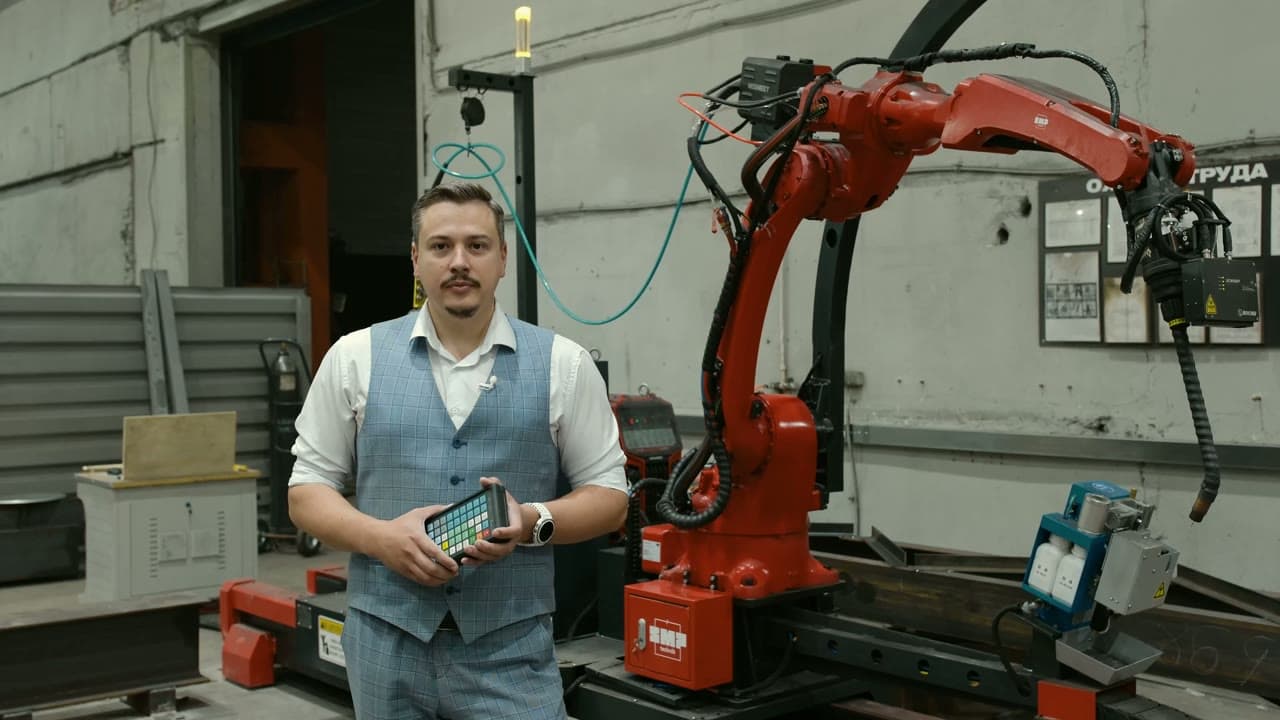
Органы управления пульта: оси J1–J6, смена системы координат, ускоренное и медленное перемещение. Калибровка центра инструмента (TCP) по калибровочному штифту и трёхгранной пирамидке: опорная точка, восемь положений, расчёт и проверка результата. Калибровка считается принятой при значении меньше 1,5 и отклонении штифта от вершины не более 2 мм.
Автоматическая калибровка системы «рука-глаз». Рекомендуемая область в виртуальной сцене, разворот пятой оси так, чтобы оптическая ось малой камеры смотрела перпендикулярно столу, установка пирамидки под штифтом. Запуск калибровки, остановка через 1–2 минуты и сохранение параметров по оценке результата.
Калибровка сборочной матрицы внешней линейной оси по двум точкам: совмещение штифта с вершиной пирамидки, перемещение оси GX более чем на 50 см и повторное совмещение. Проверка — пробежка в нулевом пространстве: при перемещении GX штифт не должен смещаться относительно пирамидки.
Замер времени реакции робота на внешнее управление. Вывод робота в нулевое положение, измерение задержки в интерфейсе и перенос полученного значения в технологические параметры — глобальный параметр «задержка фазы выборки».
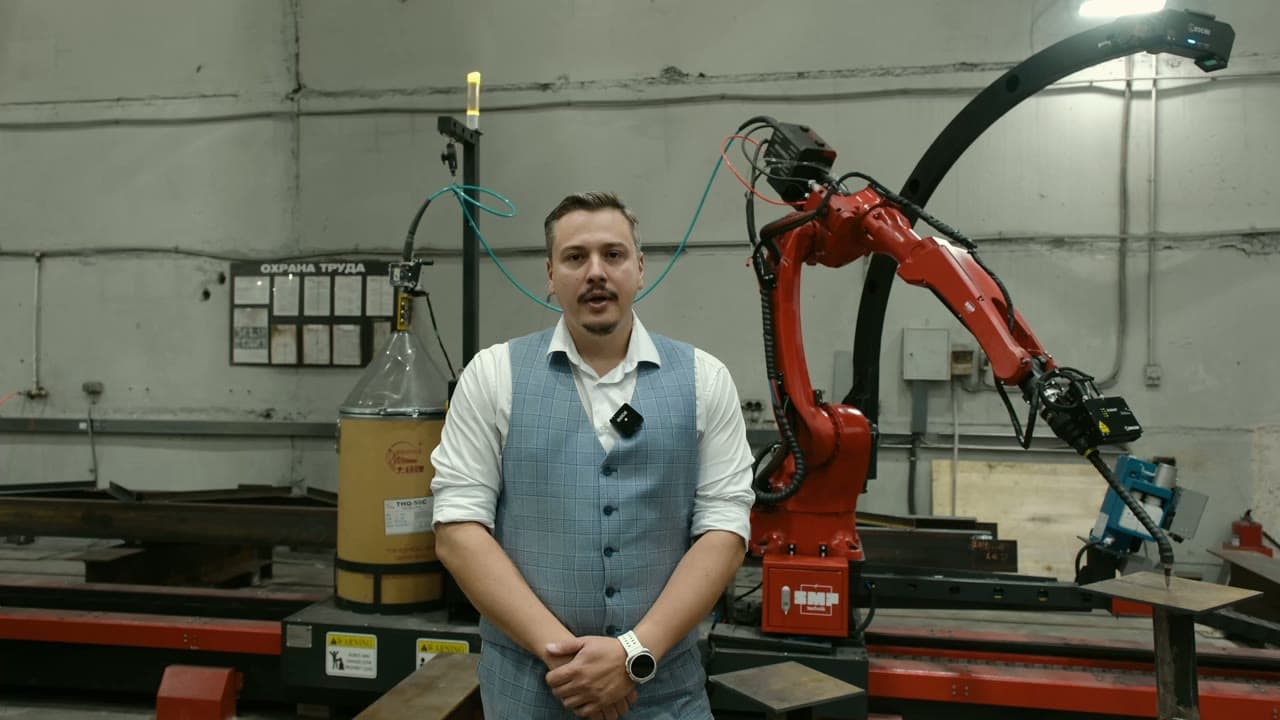
Полностью автоматическая калибровка большой камеры по двум пластинам 300 × 300 мм: разница высот не менее 300 мм, расстояние между пластинами не менее 500 мм, зона 3 м свободна. Запись точек обучения по центрам пластин, вывод камеры между ними, запись положения и запуск калибровки с оценкой результата.
Определение плоскости рабочего стола относительно горизонта по трём точкам касания штифтом; точки не должны лежать на одной прямой. Расчёт верхней поверхности, сохранение и последующая подгонка стола по оси Z в программе минимальным перемещением.